
La sicurezza del comando a distanza wireless per escavatori dipende dal comportamento complessivo della macchina quando l’operatore preme il pulsante di arresto di emergenza, quando il collegamento di comunicazione wireless si interrompe o quando si verifica un guasto al sistema di controllo. Un telecomando dotato di un pulsante di arresto rosso non è di per sé sufficiente. Il trasmettitore, il ricevitore, i circuiti di comando relativi alla sicurezza, l’impianto idraulico e il comportamento della macchina devono funzionare in modo coordinato per garantire la risposta richiesta dalla valutazione dei rischi dell’applicazione.
Due funzioni di protezione meritano particolare attenzione: arresto di emergenza manuale e protezione automatica contro la perdita di una comunicazione valida. Esse riguardano diversi eventi scatenanti. L’operatore può richiedere deliberatamente un arresto perché una persona entra nell’area di lavoro, mentre la protezione contro la perdita di segnale deve attivarsi automaticamente quando non è più possibile ricevere comandi validi. Entrambe le funzioni richiedono un comportamento chiaramente definito, un’implementazione adeguata e una verifica documentata prima dell’utilizzo dell’escavatore.
Per i proprietari delle attrezzature, i tecnici addetti alla manutenzione e i team responsabili degli acquisti, la questione concreta non è semplicemente se un sistema di controllo remoto disponga di tali funzionalità, bensì se queste funzionino come richiesto sull’escavatore specifico, comprese le sue funzioni idrauliche, il comportamento in marcia, le modalità operative e la potenziale energia immagazzinata.
L'arresto di emergenza, l'arresto normale e la perdita del segnale sono eventi distinti
Questi tre eventi non devono essere considerati intercambiabili. Comprendere la differenza aiuta gli acquirenti a valutare le specifiche del prodotto ed evita un errore comune: presumere che rilasciare un joystick o spegnere un trasmettitore garantisca necessariamente la risposta di emergenza richiesta.
Arresto di emergenza: un’azione di protezione intenzionale
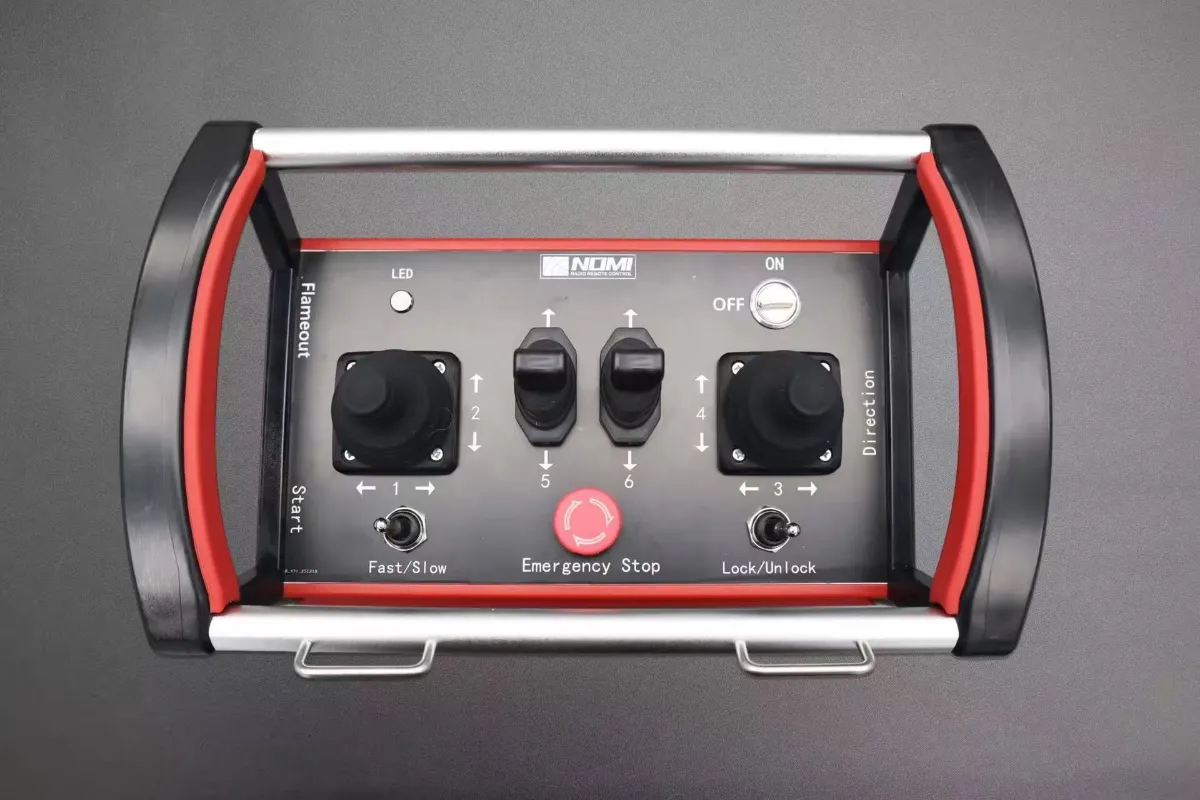
Un arresto di emergenza viene attivato quando una persona individua una situazione potenzialmente pericolosa e aziona il comando di arresto previsto a tale scopo. Su un telecomando wireless, si tratta solitamente di un pulsante di arresto ben visibile presente sul trasmettitore portatile o sulla postazione di comando dell'operatore.
Il comando di arresto deve essere trasmesso ed elaborato attraverso il percorso di sicurezza previsto dal sistema, generando la risposta richiesta a livello di macchina. La risposta esatta dipende dalla progettazione della macchina e dalla valutazione dei rischi. Potrebbe essere necessario arrestare i movimenti pericolosi, disabilitare determinati comandi o avviare altre misure per controllare il rischio residuo.
La pressione del pulsante di arresto di emergenza non deve essere confusa con lo spegnimento del telecomando come normale operazione di funzionamento. La funzione di sicurezza deve essere progettata per lo scopo previsto, anziché basarsi su un comportamento generale di spegnimento le cui conseguenze non sono state valutate.
Arresto normale: rilascio del comando di azionamento
Un arresto normale si verifica quando l'operatore riporta un joystick o un altro comando di controllo nella posizione neutra, oppure impartisce un normale comando di arresto. Fa parte delle operazioni di routine e non costituisce necessariamente una risposta di emergenza.
Ad esempio, rilasciando il comando di traslazione si può annullare il comando stesso, ma il comportamento effettivo dell’escavatore dipende anche dall’architettura della macchina in termini di trasmissione, frenata, impianto idraulico e sistema di controllo. Il rilascio di un joystick non garantisce automaticamente che ogni movimento pericoloso o condizione di energia accumulata sia stato controllato.
Perdita del segnale: una risposta automatica in caso di guasto
La perdita di segnale si verifica quando la macchina non è più in grado di ricevere comandi validi dal trasmettitore associato entro i limiti definiti dalla progettazione del sistema. Tra le possibili cause figurano una distanza eccessiva, interferenze radio, un guasto del trasmettitore, una batteria scarica o un problema di comunicazione a livello del ricevitore.
Il sistema di ricezione deve rilevare il guasto in questione e avviare la risposta prevista senza attendere che l'operatore prema il pulsante di arresto di emergenza. L'azione richiesta dipende dalla macchina specifica e dai rischi ad essa associati.
| Evento | Condizione iniziale | Cosa occorre verificare |
|---|---|---|
| Arresto di emergenza | L'operatore aziona intenzionalmente il comando di arresto | La funzione di sicurezza designata attiva la risposta richiesta a livello di macchina |
| Fermata normale | L'operatore rilascia un comando di controllo o impartisce un comando di routine | La macchina risponde correttamente al normale comando di arresto o di folle |
| Perdita di segnale | I comandi wireless validi non vengono più ricevuti come specificato | La risposta automatica in caso di guasto avviene entro i limiti documentati del sistema |
| Interruzione di corrente | Il trasmettitore, il ricevitore o l'alimentazione corrispondente sul lato macchina si spegne | Un’interruzione di corrente non comporta una situazione di pericolo inaccettabile |
| Ripristino dopo un guasto | Ripristino della comunicazione o dell'alimentazione dopo un guasto | La macchina segue la procedura di ripristino documentata e non si riavvia in modo imprevisto |
La distinzione tra questi eventi dovrebbe essere riportata nella documentazione di sistema, nella formazione degli operatori e nel piano di collaudo.
Come dovrebbe funzionare l'arresto di emergenza wireless di un escavatore
La funzione di arresto di emergenza è un requisito a livello di sistema. La sua efficacia non può essere verificata esaminando il solo pulsante.
1. L'operatore aziona il comando di arresto
L'operatore preme il comando di arresto di emergenza previsto dopo aver individuato una situazione di pericolo. Il comando deve essere facilmente individuabile, accessibile durante il normale funzionamento e descritto chiaramente nelle istruzioni per l'uso.
La sua posizione e il suo design sono importanti perché un operatore potrebbe dover reagire rapidamente mentre tiene in mano o indossa un trasmettitore portatile. La formazione dovrebbe spiegare come attivare il comando di arresto senza confonderlo con i normali interruttori di comando.
2. Il sistema rileva ed elabora il comando di arresto
Il sistema di trasmissione e ricezione deve essere configurato in modo da riconoscere la richiesta di arresto e avviare la risposta di protezione prevista. L'architettura del sistema dovrebbe identificare quali uscite del ricevitore, circuiti di sicurezza, controllori e funzioni della macchina sono coinvolti.
Un'affermazione generica come “il ricevitore arresta la macchina” non è sufficiente a descrivere il progetto. L'integratore responsabile dovrebbe essere in grado di spiegare in che modo il comando di arresto si propaga attraverso il sistema di controllo e su quali funzioni pericolose agisce.
3. L'escavatore raggiunge la condizione di arresto prevista
L'interruzione di un comando wireless e lo spegnimento di una macchina fisica non sono necessariamente lo stesso evento.
Un escavatore può avere cingoli in movimento, una struttura superiore rotante, un braccio sollevato, un accessorio che trasporta materiale ed energia idraulica residua nei propri circuiti. A seconda della situazione, la semplice interruzione di un comando elettrico potrebbe non essere sufficiente a tenere sotto controllo ogni pericolo.
Il comportamento di arresto deve essere scelto in base alla macchina e all’applicazione. Ad esempio, la progettazione potrebbe dover tenere conto delle modalità di arresto della corsa, di come si arresta il movimento oscillatorio e di come vengono gestiti i movimenti pericolosi o le condizioni di mantenimento del carico. Queste decisioni rientrano nella progettazione di sicurezza della macchina e non devono essere improvvisate durante il funzionamento.
4. Il sistema impedisce un riavvio non sicuro
Dopo l'attivazione dell'arresto di emergenza, il rilascio del pulsante o il ripristino del collegamento wireless non devono provocare alcun movimento involontario.
È necessario definire la procedura di ripristino e le condizioni per la ripresa del funzionamento. A seconda dell’architettura, l’operatore potrebbe dover azzerare il comando di arresto, riavviare o riattivare il sistema di controllo remoto ed emettere intenzionalmente un nuovo comando di movimento.
La sequenza effettiva deve seguire le istruzioni approvate relative all'attrezzatura. Non si deve presumere che un comando di ripristino implichi che l'escavatore possa essere spostato immediatamente in tutta sicurezza.
Cosa succede quando si interrompe la comunicazione wireless?
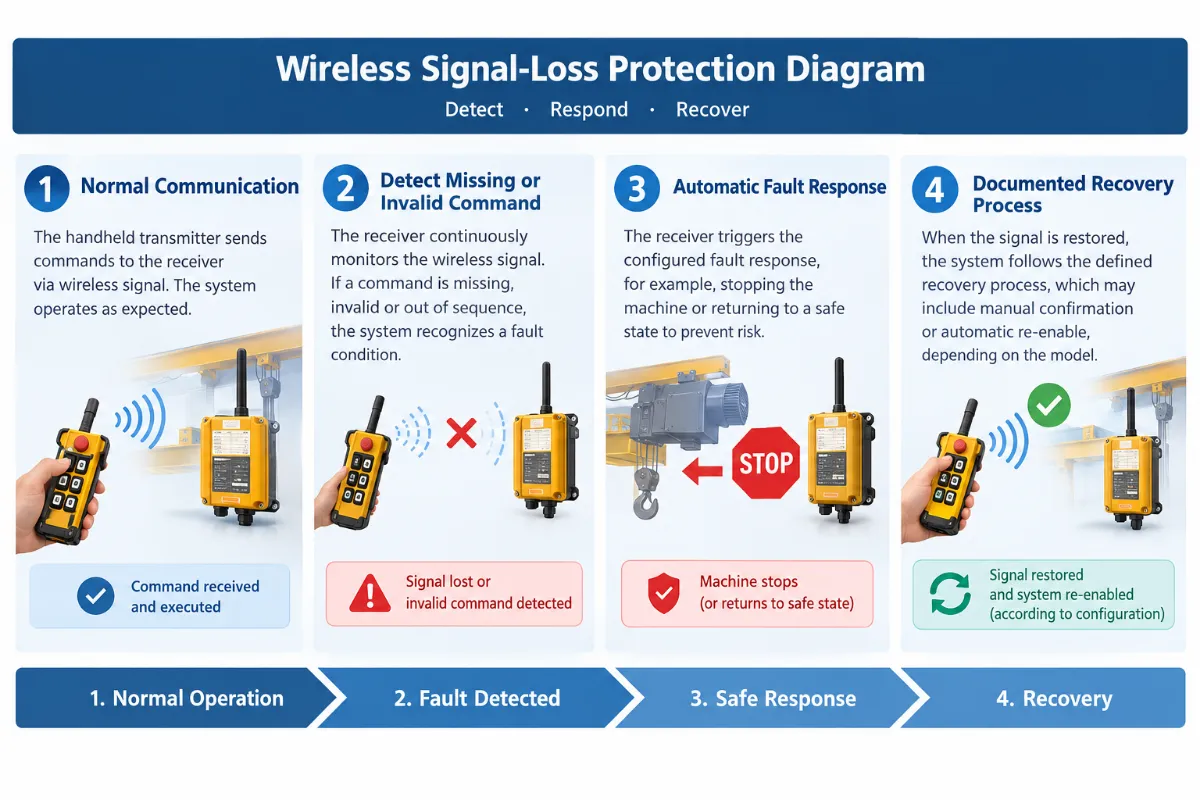
La protezione contro la perdita di segnale è particolarmente importante perché l'operatore potrebbe non rendersi conto che si è verificato un guasto di comunicazione finché la risposta della macchina o un indicatore di stato non lo rendono evidente.
I sistemi di radiocomando industriali possono essere progettati per monitorare la validità della comunicazione e interrompere le uscite configurate qualora il collegamento non fosse più disponibile. Il metodo esatto, il timeout, l’indicazione diagnostica e il comportamento delle uscite variano a seconda del modello.
La descrizione pubblicata da Caterpillar relativa al sistema “Command for Excavating” fornisce un esempio specifico del produttore: la configurazione di controllo remoto specificata include un meccanismo di protezione che blocca i movimenti dell’escavatore in caso di interruzione della comunicazione wireless o di attivazione dell’interruttore di spegnimento remoto. Ciò illustra un’implementazione per un sistema ben definito, non una garanzia universale di prestazioni per ogni telecomando aftermarket. Vedi Annuncio di Caterpillar relativo al telecomando per escavatori.
Quali possono essere le cause della perdita di segnale?
Diversi tipi di guasti possono interrompere la comunicazione o impedire alla macchina di accettare i comandi.
- Funzionamento oltre la portata effettiva: L'operatore si allontana oltre la distanza che il collegamento è in grado di supportare in modo affidabile nelle condizioni effettive del sito.
- Interferenze radio: Altre apparecchiature radio, disturbi elettromagnetici o condizioni ambientali locali possono influire sulla comunicazione.
- Problemi relativi alla potenza del trasmettitore: Una batteria scarica, un guasto all'alimentatore o un malfunzionamento interno del trasmettitore impediscono l'invio di comandi validi.
- Guasto del ricevitore o del macchinario: Si verifica un malfunzionamento dell'unità ricevente, del suo alimentatore o dell'elettronica di controllo associata.
- Problemi relativi all'antenna o all'installazione: Danni, un collegamento allentato, un posizionamento errato o l'esposizione agli agenti atmosferici compromettono il percorso di comunicazione.
- Comandi non validi o non riconosciuti: Il ricevitore può rifiutare i segnali che non superano i controlli di comunicazione configurati nel sistema.
Queste condizioni possono avere diverse indicazioni diagnostiche. Un avviso di batteria scarica, un allarme di valore fuori range e un guasto del ricevitore non devono essere automaticamente considerati come lo stesso evento.
Cosa dovrebbe fare la macchina in caso di interruzione della comunicazione?
La risposta richiesta deve essere definita in fase di progettazione del sistema. Deve essere documentata per l’escavatore specifico e verificata mediante una procedura di prova approvata.
| Domanda | Documenti da richiedere |
|---|---|
| Come viene rilevata la perdita di una comunicazione valida? | Documentazione del produttore relativa al monitoraggio e al rilevamento dei guasti |
| Cosa succede ai comandi di movimento? | Descrizione del ricevitore e della risposta in uscita dal lato macchina |
| Come vengono gestiti i movimenti pericolosi? | Spiegazione a livello di sistema che illustra le funzioni rilevanti della macchina e gli stati energetici |
| C'è un allarme o un'indicazione di guasto? | Istruzioni per l'uso che descrivono l'indicazione e la reazione dell'operatore |
| Cosa succede quando si riprende la comunicazione? | Procedura documentata di ripristino e riattivazione |
| Come viene verificata la risposta? | Documentazione relativa alla messa in servizio e risultati delle prove pertinenti |
Non esiste un timeout radio universale applicabile a tutti i sistemi di comando a distanza degli escavatori. Il timeout utilizzato da un produttore non deve essere presentato come il valore corretto per un’altra macchina in assenza di documentazione tecnica di supporto.
È fondamentale che le procedure di rilevamento e risposta siano conformi ai requisiti di progettazione in materia di sicurezza, alle condizioni di lavoro e ai criteri di accettazione documentati.
La perdita di segnale comporta sempre lo spegnimento immediato di tutte le uscite idrauliche?
Non necessariamente come regola universale di progettazione. La risposta deve essere adeguata ai rischi della macchina e alla funzione da controllare.
Potrebbe essere necessario disattivare un comando di azionamento, ma occorre tenere conto anche delle condizioni del macchinario che ne derivano. A seconda dell’apparecchiatura, una disattivazione improvvisa, la perdita della capacità di tenuta, movimenti residui o il rilascio imprevisto di energia accumulata potrebbero comportare ulteriori rischi.
Il team di ingegneri responsabile deve stabilire quali uscite siano disattivate, quali funzioni debbano rimanere attive o essere disattivate e in che modo la macchina raggiunga una condizione di sicurezza. La configurazione finale dovrebbe essere supportata da un’adeguata valutazione dei rischi e da una verifica del sistema, piuttosto che da un presupposto generico secondo cui la disalimentazione di ogni uscita risolva sempre ogni pericolo.
Protezione contro movimenti imprevisti
Le funzioni di arresto di emergenza e di perdita del segnale non sono gli unici aspetti da considerare in materia di sicurezza. Un controller wireless deve anche impedire o rilevare comandi involontari, laddove richiesto dalla progettazione del sistema.
Protezione da posizione neutra e da comandi involontari
Un escavatore non deve iniziare a muoversi semplicemente perché un trasmettitore è acceso, è stata sostituita una batteria o è stata ripristinata la comunicazione mentre un comando operativo rimane attivo.
Le misure di sicurezza pertinenti possono includere verifiche volte ad accertare che i comandi di movimento si trovino in posizione neutra, una logica di abilitazione adeguata, la convalida dei comandi e condizioni di riavvio ben definite. Le misure richieste dipendono dal sistema e dalla relativa valutazione di sicurezza.
Gli acquirenti dovrebbero informarsi su come si comporta il sistema nel caso in cui un joystick rimanga bloccato in una posizione diversa da quella neutra, un interruttore si guasti o il trasmettitore venga attivato mentre un comando è già spostato. La risposta dovrebbe provenire dalla documentazione specifica del modello, non da un’ipotesi basata sulla presenza di una molla nel joystick o su un’ispezione visiva.
Identità del trasmettitore e del ricevitore
Il sistema dovrebbe stabilire quale trasmettitore sia autorizzato a controllare il ricevitore. Ciò è particolarmente importante nei siti in cui nelle vicinanze operano più macchine telecomandate.
Le procedure di messa in servizio e di funzionamento dovrebbero prevedere l'abbinamento o l'identificazione, l'uso di trasmettitori di riserva, le apparecchiature di sostituzione e qualsiasi misura di controllo necessaria per impedire che un operatore comandi involontariamente la macchina sbagliata.
Il meccanismo effettivo dipenderà dall'architettura del prodotto. Gli acquirenti devono verificare le indicazioni riportate nella documentazione e seguire la procedura del produttore quando aggiungono o sostituiscono un trasmettitore.
Stato della batteria e delle apparecchiature
Un pulsante di arresto danneggiato, un involucro compromesso, un joystick difettoso, un connettore allentato o una batteria scarica possono compromettere l'affidabilità del funzionamento. Un controller che sembra accendersi potrebbe comunque presentare una funzione di controllo o di protezione difettosa.
L'ispezione prima dell'uso dovrebbe quindi comprendere i controlli specificati nelle istruzioni del produttore. Qualsiasi sospetto difetto relativo alla sicurezza dovrebbe comportare la messa fuori servizio dell'unità fino a quando non sia stata valutata e riparata da una persona qualificata.
Nomi fornisce informazioni sulle interferenze radio e sulla sicurezza dei controller nel suo Domande frequenti sulla sicurezza dei sistemi di controllo remoto wireless industriali. Le caratteristiche protettive e le prestazioni esatte di una configurazione Nomi proposta devono comunque essere verificate sulla base della documentazione relativa al modello in questione.
Come devono essere testati l'arresto di emergenza e la protezione in caso di perdita del segnale?
Le funzioni di protezione devono essere verificate durante la messa in servizio e mantenute secondo le istruzioni del produttore. L'obiettivo è dimostrare che il sistema integrato funziona come specificato, piuttosto che limitarsi a confermare che il trasmettitore e il ricevitore siano in grado di comunicare tra loro.
Le prove devono essere condotte da personale qualificato secondo una procedura approvata. Non devono comportare l’esposizione delle persone a movimenti pericolosi, né causare un vero e proprio malfunzionamento radio incontrollato durante la normale produzione, né aggirare i dispositivi di sicurezza della macchina.
Utilizzare un piano di accettazione documentato
Prima di procedere ai test, occorre definire il comportamento richiesto per ogni evento rilevante ai fini della sicurezza. Il piano di collaudo deve essere correlato alla macchina effettiva, alla configurazione di controllo installata e alla relativa valutazione dei rischi.
La tabella seguente fornisce un quadro di riferimento per la pianificazione, ma non sostituisce le istruzioni di prova approvate dal produttore.
| Area di prova | Cosa occorre verificare | Prova di accettazione |
|---|---|---|
| Comando di arresto di emergenza | La richiesta di arresto viene ricevuta e attiva la risposta richiesta | Risultato del test registrato rispetto al requisito definito |
| Arresto normale e stato di riposo | Il rilascio dei comandi non provoca movimenti imprevisti | Risposta verificata per le funzioni operative applicabili |
| Protezione contro la perdita di segnale | Si verifica la risposta prevista in caso di guasto alla comunicazione | Il verbale di prova dimostra che il comportamento osservato è conforme alle specifiche approvate |
| Interruzione di corrente | I guasti rilevanti relativi alla potenza del trasmettitore o del ricevitore vengono gestiti come previsto dal progetto | Comportamenti documentati di reazione e recupero |
| Protezione contro il riavvio | Il ripristino della comunicazione non comporta un riavvio imprevisto del movimento | Verifica riuscita della sequenza di riattivazione richiesta |
| Mappatura dei comandi | I comandi attivano le funzioni e le direzioni previste | Controllo funzione per funzione completato |
| Segnalazione dei guasti | L'operatore è in grado di individuare gli allarmi e i guasti rilevanti | Indicazioni e istruzioni confermate |
| Risposta a livello della macchina | Il comportamento idraulico e meccanico è conforme al progetto di sicurezza | Documentazione relativa alle valutazioni e ai test fornita dall'integratore responsabile |
Verificare l'intero sistema, non solo il collegamento radio
È possibile che un collegamento wireless superi il test di comunicazione anche se la macchina integrata presenta ancora un problema. Un cablaggio di uscita errato, un’interfaccia della valvola incompatibile, un errore di configurazione del controller o un guasto a livello della macchina possono impedire che si verifichi la risposta prevista.
La procedura di messa in servizio dovrebbe quindi valutare l'impianto ricevente e le relative funzioni della macchina come un unico sistema completo.
Il metodo di prova deve inoltre tenere conto dei rischi effettivi legati alla macchina. Una prova adeguata per un ricevitore isolato in laboratorio potrebbe risultare inadeguata per un escavatore con attrezzature sollevate o con persone che lavorano nelle vicinanze.
Definire la procedura di ricontrollo dopo interventi di manutenzione o modifica
Potrebbe essere necessario verificare nuovamente i comportamenti relativi alla sicurezza dopo aver effettuato riparazioni, sostituzioni di componenti, modifiche dei parametri o modifiche alla macchina.
Il piano di manutenzione dovrebbe indicare quali modifiche richiedono un'ispezione, una verifica funzionale o una nuova convalida. Qualsiasi modifica apportata a un trasmettitore, a un ricevitore, a un'uscita di controllo, a un circuito di sicurezza o a un'interfaccia lato macchina dovrebbe essere valutata per verificarne l'effetto sulla configurazione approvata.
Quali norme di sicurezza dovrebbero verificare gli acquirenti?
Le norme forniscono un quadro tecnico di riferimento per la valutazione della sicurezza delle macchine e dei sistemi di controllo. La loro rilevanza dipende dal tipo di escavatore, dall’architettura di controllo, dalle modifiche apportate e dal Paese in cui l’attrezzatura viene utilizzata.
I seguenti riferimenti sono particolarmente rilevanti ai fini della valutazione di un escavatore telecomandato.
ISO 15817:2012
ISO 15817:2012, Macchine per il movimento terra: Requisiti di sicurezza per i sistemi di comando a distanza tratta in modo specifico i requisiti essenziali di sicurezza relativi ai sistemi di comando a distanza utilizzati sulle macchine movimento terra definite dalla norma ISO 6165.
Il catalogo ISO conferma che l'edizione del 2012 rimane valida anche dopo la revisione del 2023. Ciò la rende un punto di partenza particolarmente rilevante per la valutazione del sistema di comando remoto di un escavatore.
L'ambito di applicazione è importante: l'ISO precisa che la norma non si applica ai sistemi di controllo autonomi che consentono a una macchina di funzionare senza l'assistenza di un operatore, né al controllo a distanza di accessori montati su macchine che non sono a loro volta controllate a distanza.
ISO 13849-1:2023
ISO 13849-1:2023, Sicurezza delle macchine: Componenti dei sistemi di controllo relativi alla sicurezza fornisce una metodologia e i relativi requisiti per la progettazione e l'integrazione delle parti dei sistemi di controllo rilevanti ai fini della sicurezza.
Il campo di applicazione pubblicato chiarisce che non vengono specificati i livelli di prestazione richiesti per ogni singola applicazione. I requisiti appropriati devono essere determinati in base al macchinario e ai rischi ad esso associati, tenendo conto anche di eventuali norme specifiche applicabili al macchinario stesso.
Di conseguenza, il riferimento alla norma ISO 13849-1 da parte di un fornitore non dimostra di per sé che l’escavatore finito abbia raggiunto un determinato livello di prestazione.
IEC 60204-1:2016+A1:2021
IEC 60204-1:2016+A1:2021, Sicurezza delle macchine: Apparecchiature elettriche delle macchine riguarda le apparecchiature elettriche, elettroniche e elettroniche programmabili. Il campo di applicazione pubblicato comprende i requisiti relativi agli arresti di emergenza e alla protezione dei circuiti di comando.
È necessario valutare, alla luce delle altre norme e dei regolamenti applicabili, se e in che modo la presente norma si applichi a una determinata macchina mobile o a un intervento di adeguamento. Essa non deve essere considerata sostitutiva dei requisiti relativi alle macchine movimento terra.
Requisiti legali e regolamento del sito
Gli obblighi di legge applicabili possono variare a seconda del Paese e della regione. Ad esempio, l’Health and Safety Executive del Regno Unito linee guida sulle attrezzature di lavoro mobili stabilisce che le attrezzature di lavoro semoventi e telecomandate debbano essere dotate di un sistema che ne garantisca l’arresto sicuro e automatico qualora escano dal raggio di controllo, qualora ciò comporti un rischio per la sicurezza durante il movimento. Le linee guida trattano inoltre le misure di protezione contro i rischi di schiacciamento e di urto.
Si tratta di una fonte specifica per il Regno Unito. Gli acquirenti che operano in altri mercati dovrebbero verificare i requisiti locali applicabili in materia di macchinari, apparecchiature radio e sicurezza sul lavoro.
Un riferimento standard non equivale alla certificazione del prodotto. Il fornitore deve fornire la documentazione relativa al modello e alla configurazione esatti offerti, mentre il responsabile deve verificare che il sistema installato soddisfi i requisiti applicabili al progetto.
Cosa dovrebbero chiedere gli acquirenti a un fornitore di telecomandi?
Un preventivo incentrato sulla sicurezza dovrebbe indicare non solo il modello del trasmettitore, la frequenza radio, la distanza operativa e il grado di protezione dell'involucro.
Dovrebbe illustrare in che modo l'intero sistema affronta i rischi prevedibili e quali prove sostengono le relative affermazioni.
| Domanda relativa al fornitore | Perché è importante |
|---|---|
| Cosa succede quando viene attivato il comando di arresto di emergenza? | Definisce la risposta prevista a livello di macchina |
| Cosa succede quando si interrompe una comunicazione wireless valida? | Conferma i requisiti relativi al comportamento automatico in caso di guasto e al ripristino |
| Il ripristino della comunicazione provoca un movimento automatico? | Affronta il rischio di riavvio imprevisto |
| Come vengono gestiti i comandi o i comandi di controllo involontari che si discostano dalla posizione neutra? | Chiarisce la protezione contro il funzionamento involontario |
| Quali funzioni della macchina sono incluse nella risposta di arresto? | Elimina ogni ambiguità riguardo all'ambito di protezione |
| Quali componenti relativi alla sicurezza sono inclusi? | Distingue i normali dispositivi di radiocomando dai componenti rilevanti del sistema di sicurezza |
| Quali norme e requisiti si applicano? | Definisce le basi tecniche per la valutazione |
| Quali dichiarazioni, certificati o verbali di prova sono disponibili? | Fornisce prove documentali a sostegno di affermazioni specifiche |
| Chi è responsabile dell'integrazione e della validazione delle macchine? | Chiarisce le responsabilità all’interno del sistema di controllo |
| Quali ispezioni e controlli di manutenzione sono necessari? | Garantisce un funzionamento sicuro dopo il passaggio di consegne |
Una citazione che utilizza termini quali a prova di guasto, certificato per la sicurezza, SIL, oppure PL dovrebbe essere supportata da informazioni specifiche relative al modello e da prove adeguate. Gli acquirenti non dovrebbero dedurre una determinata classificazione dall’uso di un pulsante di sicurezza, di un connettore a doppio canale o da un’affermazione generica secondo cui un sistema è progettato per uso industriale.
Per gli acquirenti che stanno valutando una configurazione Nomi, il sistemi idraulici industriali a comando remoto categoria e il pagina del prodotto "telecomando per escavatore" fornire indicazioni di base sul prodotto. Il modello esatto, l’ambito di applicazione, la documentazione relativa alla sicurezza e l’uso previsto devono essere confermati prima di prendere una decisione di acquisto.
Errori comuni nella valutazione della sicurezza dei sistemi di comando a distanza degli escavatori
Partendo dal presupposto che il pulsante di arresto di emergenza garantisca la sicurezza dell'intero sistema. Il pulsante è solo uno dei componenti della funzione di protezione. È necessario valutare anche il sistema di ricezione, i circuiti sul lato macchina e il comportamento idraulico.
Considerare la perdita del segnale come un normale comando di arresto. Un sistema di risposta automatica ai guasti di comunicazione deve funzionare senza fare affidamento su un operatore che potrebbe non rendersi conto che non vengono più ricevuti comandi validi.
Supponendo che tutti i prodotti utilizzino lo stesso timeout. Gli intervalli di rilevamento, le risposte in caso di guasto e le regole di riavvio variano a seconda del sistema. I dati generici non devono sostituire la documentazione tecnica specifica.
Equiparare l'interruzione dell'alimentazione elettrica a uno stato di sicurezza della macchina. È necessario tenere conto dei movimenti pericolosi, dell’energia residua, dei requisiti di mantenimento della posizione e del comportamento dell’impianto idraulico.
Partendo dal presupposto che il collegamento radio sia stato ripristinato, è possibile riprendere l'operazione. La sequenza di riavvio deve essere chiaramente definita, testata e compresa dall'operatore.
Accettare una valutazione di sicurezza senza documenti giustificativi. Verificare con esattezza quali prodotti, configurazioni, funzioni di sicurezza e certificazioni o valutazioni siano oggetto della documentazione.
Verifica delle funzioni di protezione durante la produzione non controllata. La verifica dell'arresto di emergenza e della perdita di segnale deve seguire un piano di collaudo adeguato, con le opportune precauzioni. Provocare intenzionalmente un guasto in una macchina in funzione senza tali controlli non costituisce un sostituto accettabile della messa in servizio.
Trascurare la formazione degli operatori e la manutenzione. Il comportamento in termini di sicurezza dipende dall'uso corretto, dalle condizioni delle apparecchiature, dalle ispezioni e dalla risposta ai guasti, non solo dalla progettazione originale del sistema.
In che modo Nomi può fornire supporto in merito a una richiesta di informazioni sulla sicurezza del comando a distanza di un escavatore
Nomi offre prodotti industriali per il controllo remoto wireless di macchinari idraulici, comprese soluzioni di controllo specifiche per escavatori. La valutazione di una configurazione adeguata parte dal modello di escavatore, dalle funzioni richieste, dall’interfaccia sul lato macchina, dall’ambiente operativo e dai requisiti di sicurezza.
Per una richiesta tecnica utile, indicare la marca e il modello dell’escavatore, la configurazione attuale dei comandi, i movimenti che devono essere controllati a distanza ed eventuali schemi idraulici o elettrici disponibili. Specificare chiaramente i requisiti relativi all’arresto di emergenza e alla perdita di segnale.
Richiedere la documentazione tecnica relativa al modello proposto, comprese la risposta definita in caso di guasto, il comportamento in caso di riavvio, le dichiarazioni o i certificati applicabili e i risultati dei test disponibili. Se il progetto richiede l’integrazione di macchinari, chiarire chi è responsabile della valutazione tecnica, della messa in servizio e del collaudo del sistema completato.
Da Nomi’s pagina dei contatti può essere utilizzato per discutere i requisiti del progetto e richiedere un preventivo specifico per una determinata configurazione.
Il principio fondamentale degli acquisti centralizzati è semplice: valutare il comportamento effettivo dell’intero sistema di controllo dell’escavatore, non solo le caratteristiche riportate nella scheda tecnica del telecomando.
Domande frequenti
1. Qual è la differenza tra un arresto di emergenza e la protezione in caso di perdita del segnale?
Un arresto di emergenza viene attivato intenzionalmente dall'operatore. La protezione contro la perdita di segnale è una risposta automatica che si attiva quando il sistema non è più in grado di ricevere comandi validi secondo le regole di comunicazione definite. Entrambe richiedono un comportamento adeguato a livello di sistema, ma hanno fattori scatenanti diversi e devono essere testate separatamente.
Non necessariamente nel senso di un arresto fisico immediato nel momento in cui si preme il pulsante. Il sistema di controllo deve avviare la risposta di arresto specificata, mentre il movimento effettivo della macchina può essere influenzato dall’inerzia, dal comportamento idraulico o dall’energia accumulata. La risposta richiesta deve essere definita attraverso la progettazione di sicurezza della macchina e verificata per l’applicazione prevista.
3. Quali sono le cause della perdita di segnale del telecomando wireless di un escavatore?
Tra le possibili cause figurano il funzionamento al di fuori del raggio d’azione effettivo, interferenze, problemi relativi alla batteria o all’alimentazione del trasmettitore, danni all’antenna, malfunzionamenti del ricevitore e altri guasti di comunicazione. La causa esatta deve essere individuata seguendo le istruzioni del produttore e tenendo conto delle indicazioni di stato disponibili sul sistema.
4. L'escavatore dovrebbe riavviarsi automaticamente quando viene ripristinata la connessione wireless?
È necessario impedire il riavvio imprevisto nei casi in cui ciò possa comportare un pericolo. La procedura di ripristino consentita deve essere definita nella progettazione del sistema e nelle istruzioni per l'uso, e successivamente verificata durante la messa in servizio.
5. È sufficiente un ricevitore a prova di guasto per garantire la sicurezza dell'escavatore?
No. Il ricevitore è solo una parte del sistema integrato. La sicurezza dipende anche dalle uscite sul lato macchina, dalla logica di controllo, dall’impianto idraulico, dal comportamento in fase di arresto, dalle condizioni di riavvio e da altre misure di protezione richieste dalla valutazione dei rischi.
6. Con quale frequenza va controllata la funzione di arresto di emergenza?
Attenersi agli intervalli di ispezione e collaudo specificati dal produttore, alle procedure del sito e alle normative vigenti. I controlli preliminari all’uso devono essere effettuati come previsto dalle istruzioni per l’uso, mentre le prove funzionali più approfondite devono essere eseguite in conformità al piano di manutenzione e verifica documentato.
7. La classificazione di protezione IP67 indica che un telecomando è conforme ai requisiti di sicurezza?
No. Il grado di protezione contro la penetrazione di corpi estranei e acqua si riferisce alla protezione in condizioni di prova specificate. Non certifica le prestazioni di sicurezza della funzione di arresto di emergenza, della risposta in caso di perdita del segnale o della completa integrazione con la macchina.
8. Qual è la differenza tra SIL e PL?
Il livello di integrità di sicurezza (SIL) e il livello di prestazione (PL) appartengono a diversi quadri di riferimento e approcci di valutazione in materia di sicurezza funzionale. Non devono essere considerati come termini intercambiabili. La metodologia applicabile e le prestazioni richieste dipendono dalla macchina, dalla funzione di sicurezza e dalle norme pertinenti.
9. Qual è la norma specificamente applicabile al comando a distanza delle macchine movimento terra?
La norma ISO 15817:2012 tratta specificatamente i requisiti di sicurezza relativi ai sistemi di comando a distanza utilizzati sulle macchine movimento terra. A seconda della progettazione specifica e del contesto normativo, potrebbero essere applicabili altre norme alle parti dei sistemi di comando e alle apparecchiature elettriche relative alla sicurezza.
10. Quali documenti relativi alla sicurezza occorre richiedere a un fornitore di sistemi di controllo remoto?
Richiedere la scheda tecnica, le istruzioni per l'uso e la manutenzione, la descrizione del comportamento in caso di arresto di emergenza e di perdita del segnale, le dichiarazioni o i certificati pertinenti, la documentazione di sicurezza applicabile e i relativi verbali di collaudo. Verificare che i documenti si riferiscano esattamente al modello e alla configurazione oggetto dell'acquisto.
