
I kit per escavatori idraulici a comando remoto industriali e i sistemi di escavatori senza operatore rappresentano il progresso più significativo in termini di sicurezza e produttività nel settore del movimento terra pesante da quando i comandi idraulici hanno sostituito le macchine azionate a cavo. Un kit di retrofit correttamente specificato o un sistema di escavatori senza operatore appositamente progettato allontana gli operatori da ambienti pericolosi, tra cui pendii instabili, zone di demolizione con rischio di esplosione, terreni contaminati e operazioni subacquee, mantenendo al contempo la piena funzionalità della macchina tramite sistemi di comando wireless o cablati.
Cosa sono i kit per escavatori idraulici industriali telecomandati e in cosa differiscono i sistemi senza operatore?
I kit industriali per escavatori idraulici a comando remoto e i sistemi di escavazione completamente autonomi rappresentano due approcci distinti ma correlati volti a eliminare la presenza di operatori umani nella cabina di un escavatore idraulico durante lavori pericolosi o soggetti a vincoli operativi. Entrambe le soluzioni perseguono lo stesso obiettivo primario — la sicurezza dell’operatore — ma attraverso livelli diversi di integrazione di sistema, autonomia e investimento di capitale.
A kit di retrofit per telecomando Si tratta di un pacchetto elettroidraulico, disponibile sia come ricambio aftermarket che come componente OEM, che si installa su un escavatore convenzionale esistente, aggiungendo la funzionalità di controllo remoto wireless o via cavo senza modificare in modo sostanziale l’impianto idraulico della macchina. Il kit comprende in genere valvole proporzionali elettroidrauliche, un controller montato sulla macchina, attuatori per l’acceleratore e le funzioni ausiliarie, un sistema di comunicazione wireless e una postazione di comando per l’operatore, portatile o montata su console. La macchina mantiene la cabina originale e può comunque essere azionata manualmente quando il sistema di comando a distanza è disattivato.
Un sistema di escavazione senza operatore — talvolta denominata escavatore robotico, escavatore teleoperato o escavatore autonomo — è una piattaforma appositamente progettata, priva fin dall’inizio di cabina con operatore a bordo, oppure una macchina completamente convertita, dotata di piena integrazione dei sensori, sistemi di telecamere, feedback di posizione e, in alcuni casi, capacità operative semi-autonome o completamente autonome.
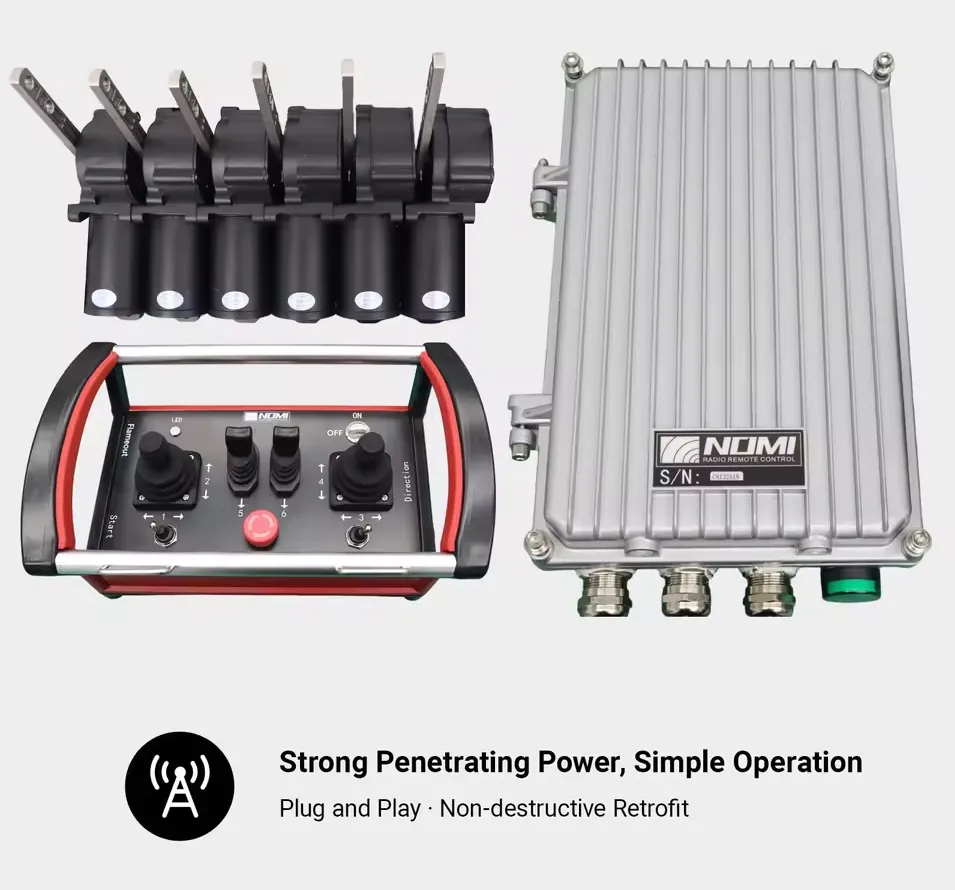
Negli ultimi anni abbiamo valutato sia kit di retrofit che sistemi senza equipaggio appositamente progettati per applicazioni nei settori della demolizione, dell’estrazione mineraria, della disattivazione degli impianti nucleari e della gestione delle inondazioni. La conclusione più importante emersa da questa esperienza è che il sistema più adatto è determinato quasi interamente dal profilo di rischio dell’applicazione specifica, non dal livello di sofisticazione della tecnologia. Un semplice kit con joystick wireless che allontana l’operatore da una parete di scavo in cedimento garantisce un maggiore livello di sicurezza rispetto a un sofisticato sistema autonomo impiegato in un contesto in cui l’intervento umano era già sicuro.
Quali tipi di sistemi di comando a distanza per escavatori e kit di retrofit sono disponibili?
Classificazione dei sistemi in base al livello di autonomia
Il mercato degli escavatori telecomandati spazia dai semplici sistemi di comando wireless a placcetto al funzionamento completamente autonomo delle macchine. Comprendere dove si colloca ciascun tipo di sistema all’interno di questo spettro è alla base di qualsiasi decisione di acquisto:
| Livello di autonomia | Descrizione del sistema | Ruolo dell'operatore | Applicazione tipica |
|---|---|---|---|
| Livello 0: Manuale con disattivazione remota | Funzionamento standard della cabina con solo arresto di emergenza wireless | Comando manuale completo dalla cabina | Riduzione minima del rischio, livello di aderenza di riferimento |
| Livello 1: Teleoperazione completa | Tutte le funzioni sono controllate tramite joystick/console wireless | Controllo completamente da remoto; l'operatore osserva tramite telecamere | Operazioni in siti a rischio, intervento in caso di alluvioni |
| Livello 2: Teleoperazione assistita | Telecomando con controllo elettronico della stabilità e assistenza alla frenata | Operatore remoto con assistenza del sistema | Lavori su pendii, demolizioni di precisione |
| Livello 3: Autonomia supervisionata | Il sistema esegue sequenze di operazioni predefinite; l'operatore monitora e interviene | Controllo, gestione delle eccezioni | Scavi ripetitivi, automazione della realizzazione di trincee |
| Livello 4: Autonomia condizionata | La macchina opera in modo autonomo all'interno di una zona delimitata da un geo-fence | Monitoraggio della flotta, gestione delle eccezioni | Produzione mineraria, lavori di movimento terra su larga scala |
| Livello 5: Piena autonomia | La macchina pianifica ed esegue le attività senza l'intervento dell'operatore | Solo a scopo di supervisione | Fase di ricerca; diffusione commerciale limitata a partire dal 2026 |
Categorie di kit di retrofit in base al livello di integrazione
Categoria A: Kit di comando wireless (tipo joystick a pendente)
Questi pacchetti di retrofit di base aggiungono un trasmettitore e un ricevitore wireless all’escavatore; le uscite del ricevitore azionano i solenoidi sulle valvole di controllo direzionale già presenti sulla macchina. L’operatore utilizza un joystick per inviare comandi proporzionali a ciascuna funzione idraulica. La visione della macchina è garantita dalla linea di vista diretta dell’operatore sulla macchina, integrata da telecamere aggiuntive opzionali.
Adatto per: operazioni a corto raggio (fino a 300 metri), applicazioni in cui l'operatore ha una visuale libera sulla macchina e sull'area di lavoro, e situazioni in cui i vincoli di budget limitano l'investimento nel sistema.
Categoria B: Kit di teleoperazione con telecamera integrata
Questi kit intermedi aggiungono più telecamere (in genere da 4 a 8 unità che coprono l’intero campo d’azione della macchina) e una console operatore dedicata con più schermi. L’operatore si trova davanti a una console che può essere locale (nel campo visivo) o remota (all’interno di una sala di controllo protetta o di un centro operativo). La gestione della latenza e la qualità della trasmissione video sono specifiche fondamentali a questo livello.
Adatto per: demolizioni in ambienti chiusi, lavori in galleria, scavi in siti contaminati, operazioni in cui l’operatore non può posizionarsi in sicurezza in modo da avere la macchina direttamente nel proprio campo visivo.
Categoria C: Sistemi di teleoperazione completi con feedback tattile
I sistemi avanzati includono il force feedback nei comandi del joystick dell’operatore (feedback tattile), fornendo all’operatore una resistenza simulata che corrisponde alle forze che la benna dell’escavatore sta esercitando sul terreno. Ciò migliora notevolmente l’efficienza dell’operatore e riduce i tempi di ciclo in condizioni di scavo impegnative.
Adatto per: demolizioni di precisione, smantellamento di impianti nucleari, scavi subacquei, applicazioni di alto valore in cui la produttività giustifica un investimento in sistemi di fascia alta.
Categoria D: Piattaforme semi-autonome e autonome
Questi sistemi integrano tecnologia LiDAR, posizionamento GPS/RTK, unità di misura inerziale (IMU), sensori per la mappatura del terreno e algoritmi di pianificazione basati sull'intelligenza artificiale. La macchina è in grado di eseguire autonomamente schemi di scavo predefiniti, mentre l'operatore si occupa di impostare i parametri e monitorare lo stato di avanzamento dei lavori.
Adatto a: lavori di movimento terra ripetitivi su larga scala, operazioni di estrazione mineraria, progetti di costruzione di infrastrutture con obiettivi geometrici ben definiti.
Come funziona effettivamente, a livello di sistema, un kit di comando a distanza per escavatori idraulici?
L'interfaccia elettroidraulica: conversione dei comandi digitali in movimento idraulico
La sfida tecnica fondamentale nel dotare un escavatore idraulico di un sistema di comando a distanza consiste nel tradurre i comandi digitali wireless provenienti dal controller dell’operatore in flussi idraulici precisi che muovano il braccio, l’avambraccio, la benna e il sottocarro della macchina con la stessa fluidità e proporzionalità che un operatore esperto in cabina riesce a ottenere utilizzando i joystick manuali.
Questa conversione avviene tramite valvole proporzionali elettroidrauliche (EHPV) che sostituiscono o integrano le posizioni del cursore della valvola di comando principale (MCV) dell’escavatore. In un escavatore idraulico standard, il joystick dell’operatore sposta fisicamente una valvola pilota, che genera un segnale pilota idraulico che posiziona il cursore della valvola di comando principale. In un retrofit del sistema di comando a distanza, il joystick fisico viene sostituito (o integrato) da un segnale elettronico proveniente dal ricevitore wireless, che aziona un solenoide proporzionale che riproduce la funzione della valvola pilota.
La proporzionalità è fondamentale: se l’operatore spinge il joystick di 30% della sua corsa, il solenoide riceve un comando corrispondente a 30% della pressione pilota massima, la valvola di controllo principale si apre in modo proporzionale e l’attuatore idraulico si muove a circa 30% della velocità massima. È proprio questa relazione proporzionale a distinguere un kit di retrofit professionale da un semplice comando a relè on/off, in grado di comandare solo la velocità massima o la velocità zero.
Architettura del flusso del segnale
Il percorso completo del segnale dall'input dell'operatore al movimento della macchina:
Dati inseriti dall'operatore (spostamento del joystick sul controller portatile o da console)
↓
Codifica del trasmettitore (posizione del joystick convertita in comando digitale, codificata con un ID univoco del dispositivo, trasmessa via RF o tramite un altro protocollo di comunicazione)
↓
Canale wireless (Il segnale RF viaggia dalla postazione dell'operatore al ricevitore montato sulla macchina)
↓
Decodifica del ricevitore (segnale decodificato, comando verificato, uscita proporzionale generata)
↓
Controllore della macchina (il controllore industriale integrato elabora i comandi ricevuti, applica la logica di sicurezza e invia segnali di controllo agli attuatori)
↓
Valvole elettroidrauliche (i solenoidi proporzionali posizionano i cursori della valvola di controllo principale)
↓
Attuatori idraulici (i cilindri e i motori idraulici azionano il braccio, il avambraccio, la benna, l'oscillazione e l'avanzamento)
↓
Movimento della macchina (l'escavatore esegue l'operazione richiesta)
La latenza di andata e ritorno tra il movimento del joystick e la risposta visibile della macchina deve rimanere al di sotto dei 200 millisecondi affinché l'operatore possa mantenere un controllo intuitivo. Superati i 300 millisecondi, gli operatori iniziano a superare i comandi e a compensare, riducendo l'efficienza e aumentando il rischio di contatto involontario della macchina con strutture o personale.
Integrazione tra il controllo del motore e quello dell'acceleratore
Un kit completo di comando a distanza deve anche gestire il motore dell'escavatore. Il regime del motore determina direttamente la portata della pompa idraulica e, di conseguenza, la reattività complessiva e la capacità operativa della macchina. Il comando a distanza del motore prevede in genere:
- Attuatore elettronico dell'acceleratore che regola la posizione della leva dell'acceleratore del motore o della barra di iniezione del carburante
- Funzionalità di avviamento remoto del motore (richiede l'integrazione di un circuito di bypass della chiave o di un relè di avviamento remoto)
- Funzione di arresto del motore integrata nella catena di arresto di emergenza
- Messa al minimo automatica del motore quando non vengono azionate funzioni idrauliche (risparmio di carburante e riduzione del rumore)
Alcuni kit di retrofit si interfacciano direttamente con il bus CAN (Controller Area Network) dell’escavatore per accedere elettronicamente alle funzioni del modulo di controllo del motore (ECM), anziché utilizzare attuatori fisici sui collegamenti dell’acceleratore. L’integrazione con il bus CAN garantisce una gestione più precisa del motore, ma richiede una configurazione software specifica per ciascun modello di escavatore.
Quali sono i componenti hardware principali di un sistema di comando a distanza per escavatori?
Architettura completa dei componenti
| Componente di sistema | Funzione | Specifiche principali |
|---|---|---|
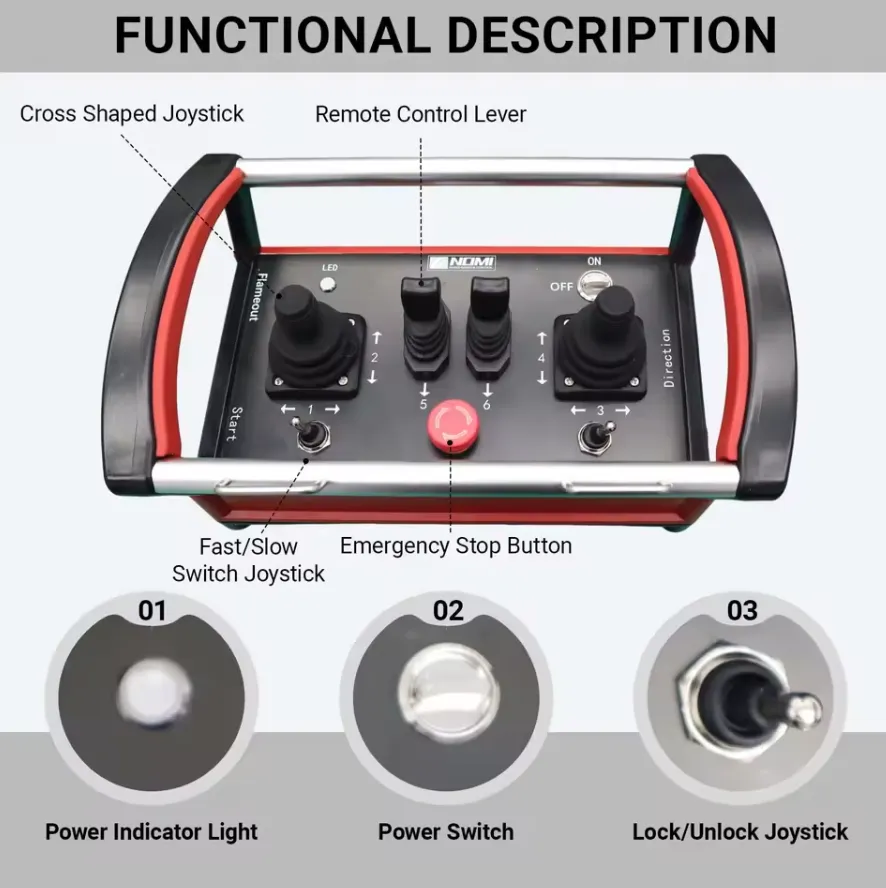
| Stazione di controllo dell'operatore (OCS) | Interfaccia operatore principale (joystick, pulsanti, display) | Risoluzione del joystick, dimensioni del display, ergonomia, grado di protezione IP |
| Trasmettitore wireless / unità di comunicazione | Invia comandi dell'operatore alla macchina | Banda di frequenza, protocollo, portata, latenza |
| Ricevitore / unità di comunicazione a bordo macchina | Riceve i comandi dell'operatore | Sensibilità, latenza di elaborazione, ridondanza |
| Controllore di macchina integrato (OMC) | Elabora i comandi, applica la logica di sicurezza, gestisce le uscite | Velocità di elaborazione, numero di I/O, classe di protezione ambientale |
| Valvole proporzionali elettroidrauliche | Convertire i segnali elettronici in pressione pilota idraulica | Portata, isteresi, pressione nominale |
| Attuatore dell'acceleratore | Controlla il numero di giri del motore a distanza | Tipo di attuatore (lineare/rotativo), precisione di posizionamento |
| Relè di sicurezza / Modulo di arresto di emergenza | Interrompe tutte le uscite idrauliche al ricevimento del segnale di arresto di emergenza | Tempo di risposta, classificazione SIL, ridondanza |
| Sistema di telecamere | Fornisce un sistema di visione artificiale per l'operatore | Numero di telecamere, risoluzione, latenza, funzionalità IR |
| Sistema di trasmissione video | Invia le immagini della telecamera al display dell'operatore | Larghezza di banda, latenza, compressione, portata |
| Unità di visualizzazione dell'operatore | Mostra le immagini delle telecamere e lo stato delle macchine | Numero di schermi, risoluzione, luminosità (visibilità all'aperto) |
| Sensori di posizione e inclinazione | Fornire i dati relativi all'assetto della macchina e alla posizione del braccio | Precisione, frequenza di aggiornamento, protocollo di comunicazione |
| Sistema di illuminazione | Illumina l'area di lavoro per garantire la visibilità della telecamera | Tipo di LED, flusso luminoso, posizionamento |
| Modulo di alimentazione | Fornisce alimentazione stabile a tutti i componenti elettronici | Intervallo di tensione in ingresso, stabilità dell'uscita, protezione contro le sovratensioni |
Progettazione della postazione di comando dell'operatore
La postazione di comando dell'operatore è il componente dell'interfaccia uomo-macchina che influisce più direttamente sulla produttività operativa. Una progettazione ergonomica inadeguata e un feedback tattile insufficiente sono le ragioni principali per cui, nei test comparativi, gli operatori di escavatori telecomandati risultano meno produttivi rispetto a quelli che operano dalla cabina.
I progetti professionali OCS includono:
Doppio joystick proporzionale in linea con lo schema di comando ISO o SAE del modello di escavatore di destinazione. Lo schema ISO (chiamato anche schema CAT in alcuni mercati) assegna il braccio e la benna al joystick destro, mentre l’oscillazione e il braccio al joystick sinistro. Lo schema SAE (Deere/Case) assegna il braccio e l’oscillazione al joystick sinistro, mentre il braccio e la benna al joystick destro. L'OCS deve corrispondere allo schema di comando appreso dall'operatore per ridurre al minimo i tempi di riadattamento.
Rotelle di regolazione proporzionali o mini-joystick per le funzioni ausiliarie: controllo degli accessori, azionamento delle lame, innesto dell'attacco rapido.
Schermi a colori visualizzazione delle immagini delle telecamere con configurazioni a schermo diviso regolabili. Per l'uso sul campo si consigliano schermi da almeno 10 pollici; per le installazioni fisse nelle sale di controllo, schermi più grandi da 15 a 24 pollici.
Feedback uditivo e tattile per l'attivazione dell'arresto di emergenza, le condizioni di guasto della macchina e gli avvisi relativi alla qualità della comunicazione.
Tutela dell'ambiente di almeno IP65 per l'uso sul campo, con rivestimenti antiriflesso dello schermo per garantire la visibilità alla luce solare all'aperto.
Opzioni di vestibilità: Alcune unità OCS portatili sono progettate per essere indossate dall'operatore tramite un'imbracatura, lasciando libere entrambe le mani per svolgere altre attività quando non si sta controllando attivamente la macchina. Ciò risulta particolarmente utile nei cantieri edili, dove l'operatore potrebbe dover spostarsi frequentemente.
Specifiche del sistema di telecamere per il comando a distanza
Il sistema di telecamere è l'elemento che incide maggiormente sulla produttività dell'operatore in un contesto di teleoperazione. Una copertura insufficiente delle telecamere, una scarsa qualità dell'immagine o un'elevata latenza video si traducono direttamente in una riduzione della produttività e in un aumento del rischio di collisioni.
| Parametri della fotocamera | Minimo accettabile | Di livello professionale | Qualità Premium |
|---|---|---|---|
| Risoluzione | 720p (1280×720) | 1080p (1920×1080) | 4K (3840×2160) |
| Frequenza dei fotogrammi | 25 fotogrammi al secondo | 30 fps | 60 fps |
| Latenza video | Meno di 200 ms | Meno di 100 ms | Meno di 50 ms |
| Numero di telecamere | 2 (anteriore, posteriore) | 4-6 (copertura a 360°) | 8+ con opzioni PTZ |
| Visione notturna / IR | No | Facoltativo | Standard |
| Resistenza alle vibrazioni | IEC 60068-2-6 | IEC 60068-2-6 | IEC 60068-2-6, standard militare |
| Grado di protezione IP | IP66 | IP67 | IP68 |
| Temperatura di esercizio | da -10 °C a +60 °C | da -20 °C a +70 °C | da -40 °C a +85 °C |
Quali tecnologie di comunicazione wireless consentono il funzionamento a distanza degli escavatori?
Confronto tra le tecnologie di comunicazione per il controllo degli escavatori
La scelta della tecnologia di comunicazione adeguata è senza dubbio la decisione tecnica più importante nell’ambito dell’impiego di un escavatore telecomandato. Il collegamento di comunicazione è l’unico canale attraverso il quale i comandi dell’operatore raggiungono la macchina e le immagini riprese dalla telecamera tornano all’operatore. Un’interruzione del collegamento o un calo delle prestazioni comporta immediate conseguenze operative e di sicurezza.
| Tecnologia | Gamma | Latenza | Larghezza di banda | Resistenza alle interferenze | Migliore applicazione |
|---|---|---|---|---|---|
| Radio UHF (FHSS) | da 500 m a 2 km | 20-80 ms | Basso (solo controllo) | Alto | Sito aperto, solo controllo |
| Wi-Fi a 2,4 GHz (802.11n/ac) | 100-300 m | 15-50 ms | Alto (video + controllo) | Moderato | A distanza ravvicinata con video |
| Wi-Fi a 5 GHz (802.11ac/ax) | 50-150 m | 10-30 ms | Molto alto | Basso (portata più ridotta) | Precisione in ambienti chiusi e a breve distanza |
| LTE privato (4G) | da 500 m a 5 km | 30-80 ms | Alto | Molto alto | Siti di grandi dimensioni, con più macchine |
| 5G privato | da 500 m a 2 km | 5-20 ms | Estremamente alto | Molto alto | Di nuova generazione, multi-macchina |
| Cavo in fibra ottica | Illimitato (lunghezza del cavo) | Meno di 5 ms | Illimitato | Zero (cablato) | Rischio estremo, nucleare, ordigni inesplosi |
| Satellite (LEO) | A livello globale | 20-100 ms | Moderato | Molto alto | Sito remoto, attività mineraria |
| Rete radio a maglie | 1-10 km (multi-hop) | 30-150 ms | Moderato | Alto | Scavi in galleria, sotterranei |
Perché la ridondanza nella comunicazione è imprescindibile
In qualsiasi operazione a distanza in cui la sicurezza è fondamentale, affidarsi a un unico canale di comunicazione rappresenta un rischio inaccettabile. Se il collegamento principale dovesse interrompersi mentre la macchina è in movimento su un pendio instabile, le conseguenze di un movimento incontrollato della macchina potrebbero essere catastrofiche.
I sistemi di comando a distanza per escavatori di livello professionale garantiscono la ridondanza delle comunicazioni tramite:
Radio a doppia banda: Comandi di controllo primari su UHF FHSS, segnale di presenza secondario a 2,4 GHz. In caso di perdita di una delle due bande, il sistema continua a funzionare sulla banda rimanente, avvisando al contempo l'operatore.
Backup di Tether: Un cavo di collegamento in fibra ottica o in rame garantisce un percorso di comunicazione a prova di guasto che si attiva automaticamente qualora la qualità del collegamento wireless scenda al di sotto di una soglia accettabile.
Arresto di sicurezza autonomo: Se tutti i canali di comunicazione si interrompono contemporaneamente, il controllore della macchina esegue una sequenza di arresto di sicurezza preprogrammata: tutti i movimenti idraulici si arrestano, il motore passa al minimo, i freni si innestano e la macchina attende il ripristino della comunicazione prima di accettare nuovi comandi.
Latenza video: il vincolo dei fattori umani
Mentre una latenza dei comandi di controllo superiore a 200 millisecondi compromette la precisione dell’operatore, la latenza video rappresenta un problema diverso e talvolta più grave. Quando il feedback visivo dell’operatore è in ritardo rispetto ai comandi impartiti, questi sviluppa un modello mentale errato della posizione e dello stato della macchina. Questa discrepanza temporale causa errori di sovracorrezione che si aggravano ad ogni comando impartito tramite il joystick.
Le ricerche condotte nell’ambito degli studi sui fattori umani relativi alla teleoperazione suggeriscono che una latenza video superiore a 150 millisecondi causi un deterioramento misurabile delle prestazioni dell’operatore, in particolare nelle attività che richiedono un posizionamento preciso. Oltre i 300 millisecondi, gli operatori iniziano a sviluppare strategie di adattamento (invio del comando e attesa) che rallentano significativamente i tempi di ciclo. Oltre i 500 millisecondi, le attività di posizionamento di precisione diventano impraticabili per la maggior parte degli operatori.
Ecco perché i sistemi professionali di trasmissione video per il comando a distanza degli escavatori puntano a una latenza end-to-end inferiore a 100 millisecondi, utilizzando la codifica hardware H.264/H.265 anziché quella software, ed è per questo che le reti private 5G — con la loro latenza radio inferiore a 20 ms — stanno suscitando un notevole interesse nel mercato degli escavatori telecomandati.
Quali norme di sicurezza e certificazioni regolano i sistemi di escavatori senza operatore?
Il quadro normativo multilivello
I sistemi di escavatori telecomandati e senza operatore operano all’incrocio tra la sicurezza dei macchinari, la normativa sulle apparecchiature radio e la legislazione in materia di sicurezza sul lavoro. Non esiste una norma unica che copra tutti gli aspetti di un sistema completo, il che richiede ai fornitori e agli operatori di districarsi contemporaneamente tra diversi quadri normativi.
Sicurezza delle macchine a livello internazionale:
- ISO 13849-1:2023 – Sicurezza delle macchine: Componenti dei sistemi di controllo relativi alla sicurezza (Valutazione del livello di prestazione)
- IEC 62061:2021 – Sicurezza delle macchine: Sicurezza funzionale dei sistemi di controllo elettrici relativi alla sicurezza (valutazione SIL)
- ISO 11161 – Sicurezza delle macchine: sistemi di produzione integrati
- ISO 15817:2012 – Macchine per il movimento terra: Requisiti di sicurezza per i sistemi di comando a distanza (la norma più direttamente applicabile a questa applicazione)
Specifiche relative alle macchine movimento terra:
- La norma ISO 15817:2012 è fondamentale. Essa specifica i requisiti di sicurezza relativi in particolare ai sistemi di comando a distanza per macchine movimento terra, e riguarda:
- Requisiti relativi all'arresto di emergenza e tempi di risposta
- Funzioni di monitoraggio in caso di interruzione della comunicazione
- Affidabilità del sistema di controllo (almeno Categoria 2, Livello di prestazione c secondo la norma ISO 13849-1)
- Requisiti relativi alla postazione di comando dell'operatore
- Protezioni delle macchine in assenza di un operatore in cabina
- ISO 6165: Macchine per il movimento terra: Tipologie di base, identificazione e terminologia
- SAE J1116: Categorie di macchine da lavoro semoventi fuoristrada
- OSHA 29 CFR 1926, Sottoparte O: Veicoli a motore, attrezzature meccanizzate e operazioni marittime
Apparecchiature radio:
- FCC Parte 15 (Stati Uniti): Dispositivi wireless senza licenza
- Direttiva UE 2014/53/UE (Unione Europea): Certificazione delle apparecchiature radio
- ETSI EN 302 208 e norme correlate: Requisiti tecnici per specifiche bande di frequenza
Sicurezza sul lavoro:
- OSHA 29 CFR 1926 (Edilizia): riguarda l'utilizzo degli escavatori nei cantieri edili
- MSHA 30 CFR (Settore minerario): Requisiti dell’Amministrazione per la sicurezza e la salute nelle miniere (MSHA) per le applicazioni nel settore minerario
- Direttiva UE 2006/42/CE sulle macchine: requisiti essenziali di salute e sicurezza per le macchine immesse sul mercato dell'UE
ISO 15817: la norma tecnica di riferimento
La norma ISO 15817:2012 (Macchine per il movimento terra: Requisiti di sicurezza per i sistemi di comando a distanza) è la norma alla cui conformità i team addetti agli appalti dovrebbero richiedere come condizione minima per l'acquisto. I suoi requisiti principali includono:
| Requisiti della norma ISO 15817 | Specifiche tecniche |
|---|---|
| Tempo di risposta dell'arresto di emergenza | Qualsiasi movimento deve arrestarsi entro 2 secondi dall'attivazione dell'arresto di emergenza |
| Risposta in caso di interruzione delle comunicazioni | La macchina deve raggiungere uno stato di sicurezza entro 2 secondi dalla perdita del collegamento |
| Categoria minima del sistema di controllo | Categoria 2, PLc secondo la norma ISO 13849-1 |
| Posizione dell'arresto di emergenza | Deve essere presente sulla postazione di comando dell'operatore e sulla macchina |
| Protezione anti-riavvio | La macchina non deve riavviarsi dopo un arresto di emergenza senza un ripristino intenzionale |
| Limitazione del campo operativo | Il sistema deve essere configurabile in modo da limitare il funzionamento della macchina a un'area definita |
| Requisiti di documentazione | Valutazione dei rischi, istruzioni per l'operatore, manuale di manutenzione |
Requisiti relativi al livello di prestazioni per tipo di applicazione
| Livello di rischio dell'applicazione | PL minimo richiesto | Motivazione |
|---|---|---|
| Lavori di manutenzione a basso rischio, senza vicinanza del personale | PLb (Categoria 1) | Esposizione sporadica al rischio, conseguenze limitate |
| Cantiere, personale nelle vicinanze | PLc (Categoria 2) | Esposizione regolare, possibilità di lesioni gravi |
| Demolizione in corso, zona vietata al personale | PLd (Categoria 3) | Elevata probabilità di esposizione, possibile lesione grave |
| Zone a rischio nucleare, esplosivo e chimico | PLe (Categoria 4) | Conseguenze catastrofiche di un guasto, esposizione quasi certa |
Come scegliere il kit di comando a distanza più adatto al proprio modello di escavatore?
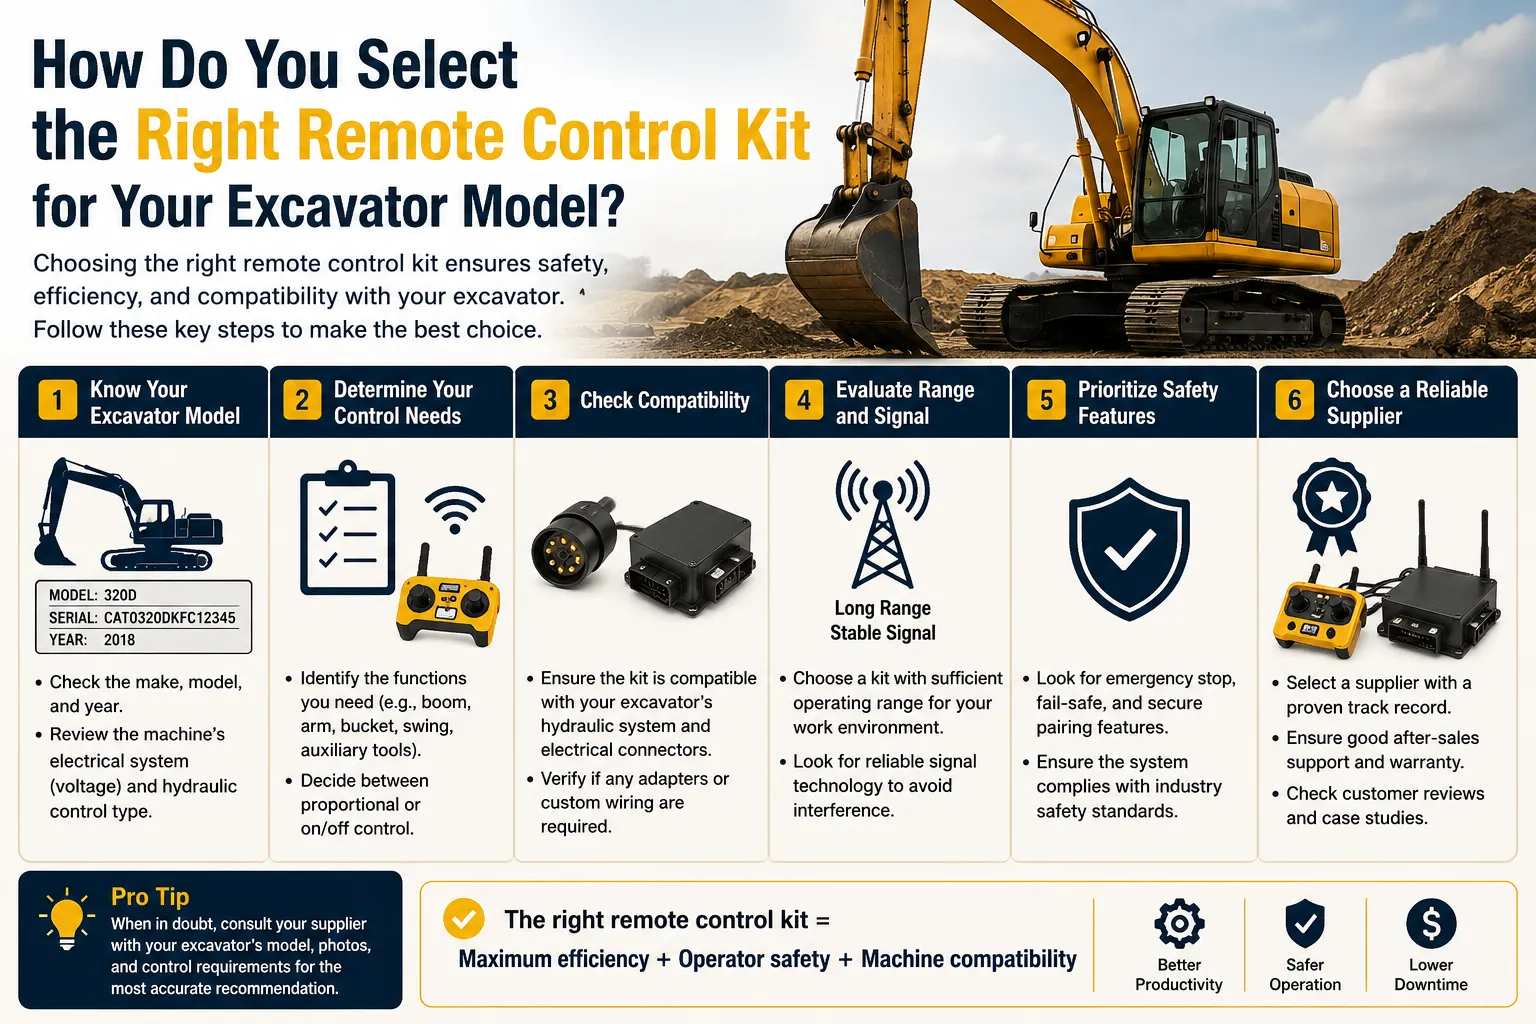
Il modello di selezione basato su otto fattori
La scelta di un kit di controllo remoto richiede una valutazione sistematica di otto variabili interdipendenti. Le decisioni prese nell'ordine sbagliato portano o a sistemi sottodimensionati che si guastano durante il funzionamento, oppure a sistemi sovradimensionati che comportano uno spreco di capitale a causa di funzionalità inutilizzate.
Fattore 1 – Valutazione del profilo di rischio:
Indicare in modo specifico da quale pericolo il sistema remoto allontana l'operatore. Si tratta di un pendio a rischio di frana, radiazioni, atmosfera tossica, esplosione o immersione in acqua? Il pericolo determina il livello richiesto di separazione dell'operatore (linea di vista a 50 metri rispetto a una sala di controllo a 2 chilometri), che a sua volta determina la scelta della tecnologia di comunicazione.
Fattore 2 – Compatibilità del modello di escavatore:
I diversi modelli di escavatori presentano architetture idrauliche diverse. Un kit progettato per un Caterpillar 320 potrebbe non essere direttamente trasferibile su un Komatsu PC200 o un Hitachi ZX200 senza una significativa riprogettazione dell’interfaccia elettroidraulica. Verificare sempre la compatibilità specifica per ciascun modello con il fornitore del kit. Le principali variabili di compatibilità includono: la pressione del sistema pilota (in genere 30-50 bar), il tipo di cursore della valvola principale (a centro aperto o load-sensing), la versione del protocollo CAN bus e il tipo di meccanismo di controllo dell’acceleratore.
Fattore 3 – Funzioni richieste della macchina:
Elencare tutte le funzioni della macchina che devono essere controllabili a distanza. I requisiti standard includono: braccio, avambraccio, benna (3 assi standard), rotazione, cingolo sinistro, cingolo destro, acceleratore, avvio/arresto del motore. Ulteriori funzioni specifiche per l’applicazione possono includere: lama (per retroescavatori), circuito idraulico ausiliario (per attrezzi), blocco/sblocco dell’attacco rapido, bypass dell’allarme di marcia, blocco della porta della cabina.
Fattore 4 – Campo operativo:
Definire la distanza massima tra la posizione di lavoro prevista per l'operatore e l'escavatore nel suo punto di lavoro più lontano. Aggiungere a questa distanza misurata un margine di sicurezza di almeno 50% quando si specifica la portata del sistema wireless.
Fattore 5 – Requisiti video:
Verificare se l’operatore avrà una linea di vista diretta sulla macchina e sull’area di lavoro. Se è disponibile una visione diretta, le telecamere possono avere un ruolo complementare. Se l’operatore si troverà in una sala di controllo remota senza visibilità sul sito, le telecamere costituiscono il mezzo principale per il monitoraggio della macchina e devono essere specificate di conseguenza.
Fattore 6 – Condizioni ambientali:
Documentare l'intervallo di temperatura, l'esposizione alle precipitazioni, i livelli di polvere e l'esposizione alle sostanze chimiche a cui saranno sottoposti i componenti del kit. Questi fattori determinano il grado di protezione IP, la certificazione termica e i requisiti relativi alla scelta dei materiali.
Fattore 7 – Mobilità della macchina durante il funzionamento a distanza:
L'escavatore dovrà spostarsi (cambiare posizione) mentre è in controllo remoto? Lo spostamento della macchina tramite comando remoto è notevolmente più difficile da controllare in sicurezza rispetto alle operazioni di scavo da fermo, in particolare su terreni in pendenza. Se è necessario lo spostamento in controllo remoto, il kit deve includere telecamere posteriori e laterali, e la console dell'operatore deve fornire un chiaro feedback visivo delle condizioni del terreno nella direzione di marcia.
Fattore 8 – Requisiti di conformità normativa:
Individuare le norme applicabili nella propria giurisdizione e nel proprio settore. Verificare che la documentazione fornita con il kit selezionato — compresa la valutazione dei rischi, la dichiarazione di conformità e le istruzioni per l’uso — soddisfi i requisiti dell’autorità competente per la propria specifica applicazione.
Riferimento sulla compatibilità dei modelli: piattaforme comuni per escavatori
| Marca di escavatori | Modelli comuni | Tipo di impianto idraulico | Complessità del retrofit | Integrazione del bus CAN |
|---|---|---|---|---|
| Caterpillar | 320, 323, 330, 336, 349 | Rilevamento del carico, pilota elettronico | Moderato | Disponibile (compatibile con Cat ET) |
| Komatsu | PC200, PC210, PC300, PC490 | Rilevamento del carico, CLSS | Moderato | Disponibile (compatibile con KOMTRAX) |
| Hitachi / ZAXIS | ZX200, ZX300, ZX490 | Con rilevamento del carico, elettronico | Moderato | Disponibile |
| Liebherr | R920, R936, R950 | Rilevamento del carico, LUDV | Elevato (elettronica complessa) | Disponibile |
| Volvo | EC220, EC300, EC480 | Con rilevamento del carico, elettronico | Moderato | Disponibile |
| Doosan / Develon | DX225, DX300, DX480 | Rilevamento del carico | Moderato | Limitato |
| Caso | CX220, CX300 | Rilevamento del carico | Moderato | Disponibile |
| JCB | JS220, JS300 | Con rilevamento del carico, elettronico | Moderato | Disponibile |
| Hyundai | HX220, HX300 | Rilevamento del carico | Moderato | Limitato |
| Sany | SY215, SY365 | Con rilevamento del carico, elettronico | Basso-moderato | Disponibile (modelli più recenti) |
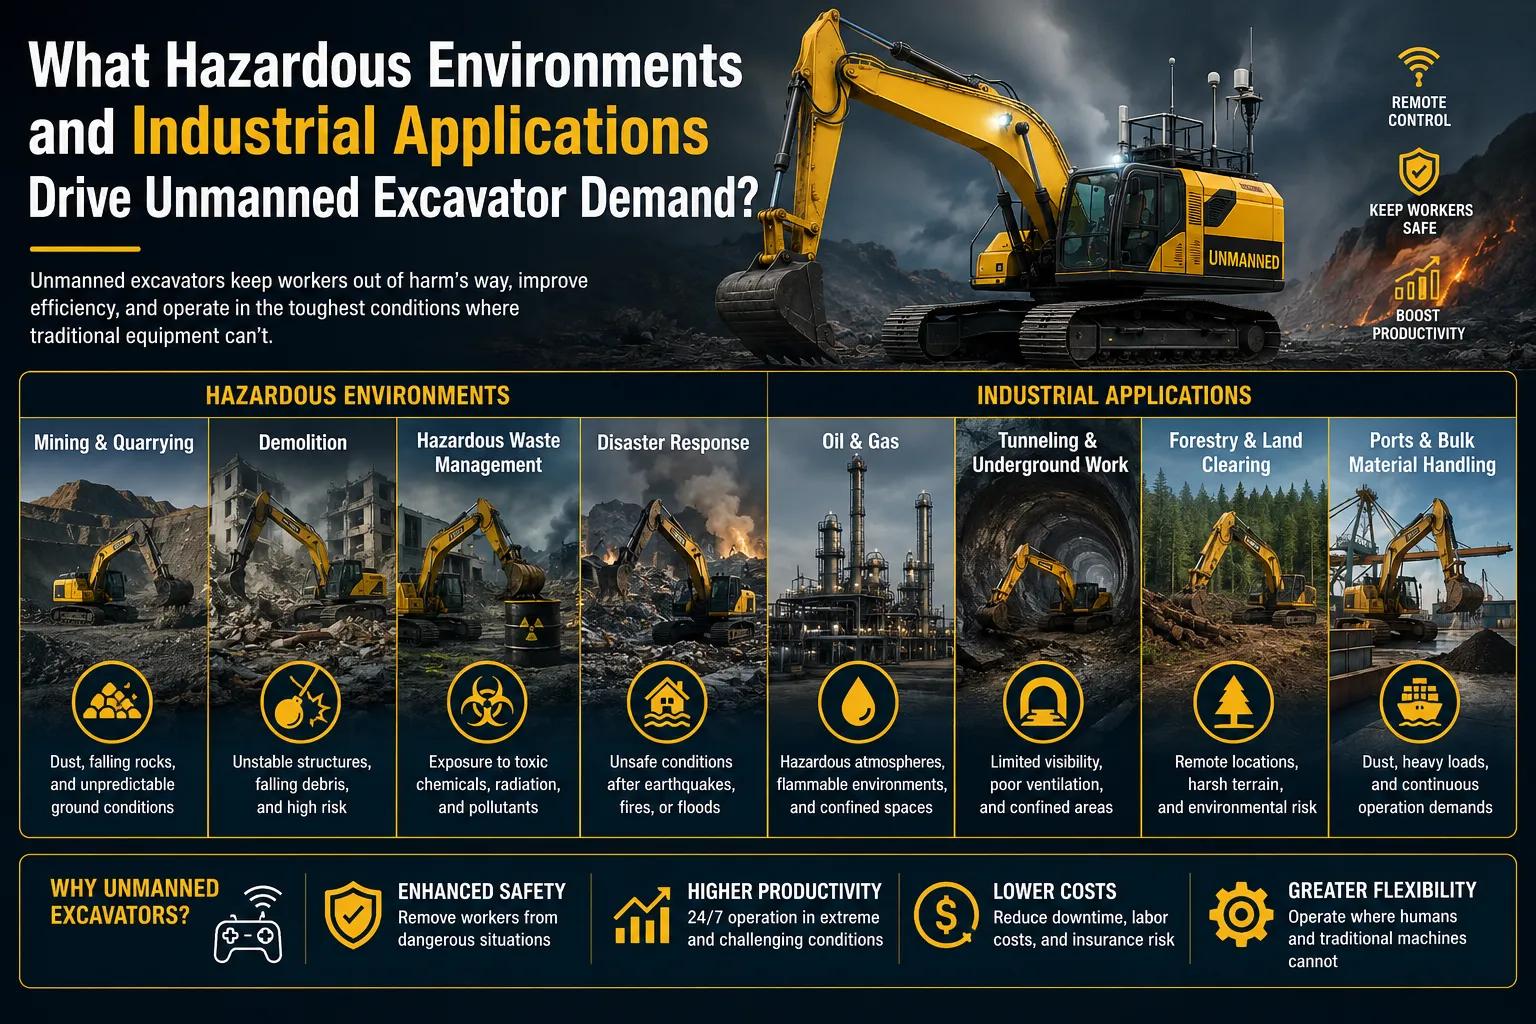
Quali ambienti pericolosi e applicazioni industriali determinano la domanda di escavatori senza operatore?
Analisi dell'implementazione per singola applicazione
Smantellamento degli impianti nucleari e bonifica dei siti contaminati:
Si tratta probabilmente dell’applicazione che giustifica più chiaramente il costo dei sistemi di teleoperazione completi. Durante la disattivazione degli impianti nucleari, gli escavatori devono rimuovere il terreno contaminato, tagliare le strutture di contenimento dei reattori e movimentare detriti radioattivi in ambienti in cui il tempo di permanenza umana è limitato a pochi minuti prima che vengano raggiunti i limiti di dose. Gli escavatori telecomandati nelle applicazioni nucleari operano ininterrottamente per ore da sale di controllo schermate, accumulando ore di lavoro produttivo che richiederebbero decine di turni di personale in caso di operazioni con operatore a bordo.
Abbiamo esaminato la documentazione tecnica relativa al progetto di smantellamento della centrale di Fukushima Daiichi, dove le attrezzature telecomandate, tra cui gli escavatori, si sono rivelate indispensabili in aree caratterizzate da livelli di radiazioni tali da rendere un operatore umano inabile al lavoro nel giro di pochi minuti. Il programma giapponese di smantellamento nucleare è stato uno dei principali motori del progresso tecnologico nel campo degli escavatori telecomandati sin dal 2011.
Smaltimento di ordigni esplosivi (EOD) e bonifica da ordigni inesplosi (UXO):
La bonifica degli ordigni inesplosi (UXO) nelle zone post-conflitto e nei poligoni di addestramento contaminati richiede l’impiego di attrezzature di scavo per portare alla luce ed esporre le munizioni sepolte ai fini dello smaltimento. Un malfunzionamento o la detonazione di un ordigno sepolto mentre un escavatore con cabina è all’opera direttamente sopra di esso sarebbe fatale per l’operatore. I miniescavatori telecomandati e gli escavatori di dimensioni standard telecomandati sono ormai lo strumento standard per la bonifica degli UXO nelle operazioni professionali di EOD (Elevation of Ordnance).
Fronte di lavoro attivi in miniere e cave:
Le operazioni minerarie a parete alta, i fronti di scavo instabili e le aree soggette a cadute di massi rappresentano un pericolo costante per gli operatori delle cabine. Negli impianti minerari di roccia dura in Australia, Sudafrica e Nord America sono stati impiegati escavatori telecomandati che operano da una distanza di sicurezza al di sotto del fronte di scavo attivo, al fine di garantire la continuità della produzione nei periodi in cui le attrezzature con operatore a bordo dovrebbero essere ritirate per motivi di sicurezza.
Demolizione di edifici con problemi strutturali:
Quando un edificio è stato danneggiato da un incendio, un terremoto, un'alluvione o un cedimento strutturale al punto tale da rendere realistico il rischio di un crollo progressivo, far salire un operatore nella cabina di un escavatore convenzionale per avviare i lavori di demolizione comporta un rischio significativo per l'operatore stesso. Gli escavatori telecomandati consentono di procedere con i lavori di demolizione da una distanza di sicurezza, lasciando che sia la macchina ad assumersi il rischio fisico derivante dal contatto con le macerie e dalla caduta di elementi strutturali.
Operazioni di intervento subacqueo e in caso di alluvioni:
Gli escavatori attrezzati per operare sott'acqua e tramite comando a distanza sono stati impiegati in operazioni di intervento in caso di alluvioni, dragaggio portuale e lavori di fondazione subacquei. La possibilità di comando a distanza consente alla macchina di operare completamente immersa in condizioni in cui un operatore in cabina non potrebbe sopravvivere. È necessaria una speciale impermeabilizzazione delle guarnizioni idrauliche, degli impianti elettrici e delle telecamere.
Intervento in caso di incidenti chimici e industriali:
A seguito di incidenti chimici industriali, le squadre di pronto intervento devono rimuovere materiali pericolosi, sgomberare le macerie e gestire i rifiuti contaminati senza esporre il personale ad atmosfere tossiche. Gli escavatori telecomandati, dotati di rivestimenti resistenti alle sostanze chimiche e in grado di operare da distanze tali da mantenere il personale al di fuori delle zone di esclusione, sono ormai diventati parte integrante delle dotazioni destinate alle operazioni di pronto intervento industriale.
Scavi in galleria ed estrazione mineraria sotterranea:
Nelle operazioni di sostegno alla perforazione di gallerie e nello sviluppo di miniere sotterranee, i limiti di spazio, la scarsa qualità dell’aria e il rischio di crolli del tetto creano condizioni in cui lo scavo telecomandato apporta un valore aggiunto sia in termini di sicurezza che di produttività. I sistemi sotterranei telecomandati utilizzano in genere cavi di collegamento o reti radio a maglia, poiché la propagazione delle radiofrequenze nelle gallerie è altamente direzionale e le comunicazioni wireless a lunga distanza risultano poco praticabili.
| Applicazione | Rischio principale | Requisiti di sistema consigliati | Distanza operativa tipica |
|---|---|---|---|
| Smantellamento degli impianti nucleari | Radiazioni | Teleoperazione completa, Cat 4/PLe | 50 m-500 m (sala di controllo) |
| Sgombero degli ordigni inesplosi | Esplosione violenta | Teleoperazione completa, Cat. 3/PLd | 300 m-1 km |
| Fronte di scavo attivo | Caduta di massi, cedimento del versante | Teleoperazione, Cat. 2/PLc | 50 m - 500 m |
| Demolizione strutturale | Crollo di un edificio | Teleoperazione/assistita, Cat. 2-3 | 50 m-200 m |
| Operazioni subacquee | Annegamento, perdita dell'attrezzatura | Teleoperazione completa | da 10 m a 500 m |
| Incidente chimico | Esposizione a sostanze tossiche | Teleoperazione completa, Cat. 3-4 | da 100 m a 1 km |
| Vulcanico/geotermico | Calore, gas tossici | Teleoperazione completa | 200 m - 1 km |
| Tunneling | Caduta dal tetto, qualità dell'aria | Radio collegata o a rete | 50 m - 500 m |
| Rimozione dei detriti causati dagli incendi boschivi | Incendio in corso, fumo | Teleoperazione | da 100 m a 500 m |
Come si installa un kit di retrofit per il comando a distanza su un escavatore idraulico già esistente?
Requisiti tecnici preliminari all'installazione
Prima di iniziare qualsiasi intervento di installazione fisica, un ingegnere qualificato specializzato in sistemi idraulici ed elettronici deve elaborare un progetto di installazione specifico per la macchina. Questa fase di progettazione comprende:
Progettazione dell'interfaccia idraulica:
Analizzare il circuito idraulico pilota esistente dell'escavatore per individuare i punti di installazione corretti delle valvole proporzionali elettroidrauliche. Il circuito pilota deve essere accessibile senza dover rimuovere componenti strutturali principali e l'installazione non deve compromettere l'integrità dell'impianto idraulico principale.
Bilancio energetico:
Calcolare il fabbisogno energetico totale di tutti i componenti del kit (controllori, valvole, telecamere, illuminazione, sistemi di comunicazione) e verificare che l’impianto elettrico esistente dell’escavatore sia in grado di alimentare tale carico. La maggior parte degli escavatori è dotata di un impianto elettrico a 24 V CC con un alternatore da 100-200 A. I componenti del kit assorbono in genere un totale di 15-40 A, lasciando un margine adeguato.
Valutazione dell'integrazione del bus CAN:
Se il kit deve interfacciarsi con il bus CAN dell’escavatore, procurarsi la documentazione relativa al protocollo del bus CAN della macchina dal produttore e verificare la compatibilità con il controller del kit. Modifiche non autorizzate al bus CAN possono compromettere la garanzia della macchina e potrebbero causare la generazione di codici di errore nell’ECM della macchina.
Posizionamento dell'antenna e della telecamera:
Pianificare le posizioni di montaggio di tutte le antenne e le telecamere in modo da garantire la copertura richiesta senza interferire con l'articolazione della macchina né creare punti in cui i detriti possano impigliarsi.
Panoramica sulla fase di installazione
Fase 1 – Installazione della valvola elettroidraulica:
Montare il blocco valvole proporzionali nella posizione prevista per il circuito pilota. Collegare le tubazioni di mandata e di ritorno del circuito pilota. Installare le singole tubazioni di pressione pilota su ciascun cursore delle valvole di controllo principali. Effettuare una prova di pressione sull’intero circuito pilota a 120% della pressione pilota massima prima di alimentare qualsiasi componente elettronico.
Fase 2 – Installazione del controller della macchina e dei componenti elettronici:
Montare il controller di bordo (OMC) in un alloggiamento protetto e isolato dalle vibrazioni. Collegare l'alimentazione, il circuito di arresto di emergenza e tutte le uscite delle valvole. Installare l'attuatore dell'acceleratore sul sistema di comando del motore oppure collegarlo all'ECM tramite bus CAN.
Fase 3 – Installazione del sistema di comunicazione:
Montare l'unità di comunicazione lato macchina e l'antenna nella posizione ottimale dal punto di vista delle radiofrequenze. Far passare i cavi dell'antenna lontano dai cavi di alimentazione ad alta corrente per evitare interferenze. Installare e configurare il sistema di trasmissione video.
Fase 4 – Installazione del sistema di telecamere:
Montare le telecamere nelle posizioni previste, far passare i cavi attraverso i condotti di protezione e collegarle all'unità di trasmissione video. Verificare che i campi visivi delle telecamere garantiscano la copertura richiesta dell'area di lavoro della macchina.
Fase 5 – Integrazione del sistema e programmazione:
Configurare la mappatura degli ingressi/uscite del controller della macchina, i parametri della logica di sicurezza, le impostazioni del timeout del watchdog e le tabelle di calibrazione delle valvole. Programmare la postazione di comando con lo schema di controllo della macchina (ISO o SAE) e l'assegnazione delle funzioni ausiliarie.
Fase 6 – Messa in servizio e collaudo:
Eseguire in sequenza i test funzionali di ciascun sistema: sistema di alimentazione, circuito di arresto di emergenza, collegamento di comunicazione, controllo delle funzioni idrauliche (a vuoto), prova delle funzioni idrauliche a pieno carico, sistema video, prova del sistema integrato. Documentare tutti i risultati dei test.
Fase 7 – Formazione degli operatori e collaudo:
Formare gli operatori designati sull’uso specifico del sistema. Verificare la competenza degli operatori tramite una valutazione pratica. Compilare la documentazione di collaudo e aggiornare i registri di manutenzione della macchina.
Quali sono le prestazioni dei sistemi di escavatori senza operatore rispetto a quelli con operatore?
Produttività: una valutazione onesta
Questa è la prima domanda che si pongono la maggior parte dei team addetti agli acquisti, e per rispondere in modo sincero occorre distinguere tra i diversi tipi di attività e i diversi livelli di esperienza degli operatori.
Nelle attività semplici e ripetitive — scavi su larga scala in materiale omogeneo, carico di autocarri da una posizione fissa, scavo di trincee in condizioni del terreno uniformi — gli operatori esperti dei sistemi di teleoperazione raggiungono in genere il 60-80% della produttività degli operatori qualificati in cabina in condizioni di prova controllate. Nelle prime fasi di implementazione, prima che gli operatori siano stati completamente addestrati all’uso del sistema specifico, la produttività può attestarsi al 40-60% rispetto a quella del funzionamento con operatore a bordo.
Questo divario di produttività si riduce notevolmente in due circostanze:
- Quando la linea di base delle operazioni con personale a bordo prevede tempi non produttivi significativi dovuti a fermate di sicurezza, cambi di turno in zone pericolose o affaticamento dell’equipaggio causato da condizioni ambientali estreme.
- Quando il sistema remoto è gestito da operatori di teleoperazione di grande esperienza che hanno accumulato migliaia di ore su quella specifica piattaforma.
Nelle applicazioni in cui l’alternativa al funzionamento a distanza non è uno scavo con personale, bensì l’assenza totale di scavo — poiché l’ambiente è troppo pericoloso per consentire l’accesso umano — il confronto in termini di produttività è privo di significato. Qualsiasi risultato produttivo ottenuto dal sistema a distanza supera il risultato pari a zero dell’alternativa con personale, che è impossibile da realizzare.
Confronto tra affaticamento e durata dei turni
| Fattore operativo | Funzionamento con cabina con conducente | Teleoperazione (Standard) | Teleoperazione (avanzata con feedback tattile) |
|---|---|---|---|
| Durata massima del turno di produzione | 8-10 ore (limite di affaticamento fisico) | 4-6 ore (affaticamento cognitivo causato dagli schermi dei dispositivi elettronici) | 5-7 ore |
| Frequenza dei requisiti di interruzione | Ogni 2 ore | Ogni 45-60 minuti | Ogni 60-90 minuti |
| Effetti del caldo e del freddo sull'operatore | Alto (all'interno della cabina) | Minimale (ambiente della sala di controllo) | Minimale |
| Fatica indotta dalle vibrazioni | Significativo | Nessuno | Nessuno |
| Potenziale di funzionamento con più macchine | Una macchina per operatore | Una macchina per operatore (standard) | 2-3 macchine per operatore (autonomia supervisionata) |
Quali sono le implicazioni normative e assicurative legate all'impiego di escavatori senza operatore?
Requisiti normativi in materia di notifica e approvazione
L'impiego di un escavatore senza operatore in un cantiere edile, in una miniera o in un progetto di demolizione comporta, nella maggior parte delle giurisdizioni, l'obbligo di notifica previsto dalla normativa. Tali requisiti variano in modo significativo:
Stati Uniti: L’OSHA non prevede norme specifiche per le operazioni con escavatori telecomandati, ma la Clausola sugli obblighi generali (Sezione 5(a)(1)) impone ai datori di lavoro di garantire un luogo di lavoro privo di rischi riconosciuti. I piani di sicurezza specifici per il cantiere relativi alle operazioni con escavatori telecomandati devono prevedere zone di esclusione del personale, protocolli di comunicazione e procedure di emergenza. Alcuni stati hanno adottato requisiti aggiuntivi; verificare con l’autorità OSHA dello stato di riferimento.
Unione europea: La Direttiva Macchine 2006/42/CE prevede che il sistema di comando a distanza stesso rechi il marchio CE qualora costituisca una macchina o un componente significativo della stessa. L’impiego in cantiere di macchinari azionati a distanza rientra nell’ambito di applicazione della Direttiva UE sui cantieri edili 92/57/CEE, che richiede la notifica all’autorità competente in materia di salute e sicurezza.
Australia: Safe Work Australia ha pubblicato delle linee guida relative agli impianti azionati a distanza, e le autorità statali preposte alla salute e alla sicurezza sul lavoro potrebbero richiedere una notifica o un'approvazione preventiva per determinate applicazioni in siti a rischio. Le attrezzature azionate a distanza specifiche per il settore minerario sono regolamentate dai dipartimenti statali preposti alla sicurezza mineraria.
Aspetti assicurativi
Gli assicuratori trattano le operazioni con escavatori senza operatore in modo diverso rispetto a quelle con operatore a bordo, e non sempre in modo sfavorevole. I fattori chiave sono:
- Allontanamento dell'operatore dalla zona pericolosa: È generalmente considerato in modo positivo; riduce il rischio di indennizzi per infortuni sul lavoro.
- Rischio di danni alla macchina: Il funzionamento a distanza aumenta la probabilità che si verifichino danni minori alle macchine a causa dell'imprecisione dell'operatore; gli assicuratori potrebbero richiedere franchigie più elevate per la copertura dei danni alle macchine.
- Responsabilità civile: La gestione delle zone di esclusione del personale diventa il principale fattore di responsabilità; i protocolli documentati relativi alle zone di esclusione riducono il rischio per gli assicuratori.
- Certificazione del sistema: Le polizze assicurative relative alle operazioni con escavatori telecomandati richiedono spesso la presentazione di una prova di conformità alla norma ISO 15817 o di una certificazione equivalente rilasciata da un ente terzo.
Come si evolverà la tecnologia degli escavatori telecomandati e autonomi fino al 2026?
I progressi tecnologici che stanno ridefinendo il mercato
Implementazione di reti 5G private nei cantieri edili:
La disponibilità di infrastrutture di rete 5G private offerte da aziende come Ericsson, Nokia e vari operatori regionali ha rivoluzionato ciò che è tecnicamente realizzabile nel campo delle comunicazioni per escavatori in aree remote. Il 5G privato offre una latenza radio inferiore a 20 ms, una larghezza di banda di diversi gigabit per più flussi video 4K simultanei e la capacità di supportare decine di macchine remote su un'unica rete. Diverse grandi aziende del settore minerario ed edile hanno completato l’implementazione del 5G privato nei principali cantieri e stanno utilizzando la rete come dorsale di comunicazione per le flotte di escavatori telecomandati.
Scavo autonomo basato sulla tecnologia LiDAR:
La piattaforma Smart Construction di Komatsu e il sistema Command for Excavating di Caterpillar hanno entrambi raggiunto, a partire dal 2025-2026, una capacità di scavo semi-autonoma implementata a livello commerciale. L’escavatore utilizza nuvole di punti LiDAR dell’area di lavoro, combinate con un modello della superficie di progetto caricato nel controller della macchina, per eseguire in modo autonomo passate di scavo che si avvicinano al livello di finitura target senza superarlo. L’operatore supervisiona e gestisce i casi limite mentre la macchina esegue autonomamente le operazioni ripetitive di scavo.
Integrazione del gemello digitale:
Il concetto di mantenere un gemello digitale in tempo reale del sito di scavo — aggiornato continuamente dai sensori di bordo dell’escavatore e dalle stazioni di riferimento esterne — consente all’operatore remoto di lavorare all’interno di un ambiente di visualizzazione 3D anziché affidarsi esclusivamente alle immagini 2D fornite dalle telecamere. L’operatore vede una rappresentazione digitale della macchina, del suo attrezzo di lavoro e del terreno circostante in uno spazio tridimensionale accurato, migliorando notevolmente la percezione spaziale rispetto alla teleoperazione su schermo piatto.
Sistemi collaborativi multi-macchina:
Le piattaforme di gestione della flotta coordinano ormai più escavatori, autocarri con cassone ribaltabile e compattatori remoti o semi-autonomi all’interno dello stesso cantiere, grazie a sistemi anticollisione che mantengono una distanza di sicurezza tra le macchine anche quando più operatori impartiscono comandi potenzialmente in conflitto tra loro da postazioni di controllo separate.
Controllo dell'esoscheletro tattile:
Le implementazioni di ricerca realizzate da aziende quali Sarcos e Festo hanno dimostrato l’efficacia delle interfacce con esoscheletro a corpo intero per il comando a distanza di escavatori, in cui i movimenti fisici dell’operatore (sollevamento e rotazione del braccio) vengono tradotti in movimenti del braccio e del braccio articolato della macchina. I primi dati raccolti da questi sistemi sperimentali mostrano che la produttività dell’operatore si avvicina a quella di un operatore esperto in cabina nelle attività complesse, poiché l’interfaccia dell’esoscheletro preserva i modelli di movimento naturali dell’operatore anziché astrarli attraverso le coordinate del joystick.
Rilevamento delle anomalie assistito dall'intelligenza artificiale:
Gli algoritmi di apprendimento automatico che monitorano la suite di sensori dell’escavatore — tra cui i profili di pressione idraulica, i modelli di assorbimento di corrente, la resistenza del terreno e gli indicatori di stabilità — sono ora in grado di segnalare le anomalie che precedono il guasto delle attrezzature o l’instabilità del terreno prima che si trasformino in eventi critici. Un escavatore che si imbatte in uno spazio vuoto inaspettato al di sotto del fronte di scavo, ad esempio, mostra una firma caratteristica della pressione idraulica che i sistemi di rilevamento delle anomalie addestrati sono in grado di identificare e segnalare all’operatore remoto prima che la macchina precipiti nel vuoto.
Domande frequenti (FAQ)
1: Che cos’è un kit di retrofit per escavatori telecomandati e cosa comprende?
Un kit di retrofit per escavatori con comando a distanza è un pacchetto di componenti elettroidraulici ed elettronici, disponibile sul mercato aftermarket o fornito dal produttore originale (OEM), che aggiunge la funzionalità di comando a distanza wireless a un escavatore idraulico convenzionale senza disabilitare in modo permanente il funzionamento manuale dalla cabina. Un kit completo include in genere: gruppi valvole elettroidrauliche proporzionali che si interfacciano con il circuito idraulico pilota della macchina, un controller integrato nella macchina che elabora i comandi wireless e gestisce la logica di sicurezza, un attuatore dell’acceleratore per il controllo remoto del regime del motore, un sistema di comunicazione wireless (trasmettitore e ricevitore), una postazione di comando per l’operatore con due joystick proporzionali che rispecchiano lo schema di comando della macchina, un sistema di telecamere per la visibilità dell’operatore, un’unità di trasmissione video, componenti di alimentazione, nonché tutta la bulloneria di montaggio e i cablaggi. La macchina mantiene il pieno funzionamento manuale dalla cabina quando il sistema di comando a distanza è disattivato, rendendo l’adeguamento reversibile e la macchina compatibile con la modalità duale.
2: A che distanza posso manovrare un escavatore telecomandato?
Il raggio d’azione di un escavatore telecomandato dipende principalmente dalla tecnologia di comunicazione utilizzata nel kit. I sistemi radio UHF FHSS garantiscono un raggio di controllo affidabile compreso tra 500 metri e 2 chilometri in spazi aperti. I sistemi basati su Wi-Fi (2,4 GHz o 5 GHz) offrono un raggio d’azione effettivo compreso tra 100 e 300 metri. Le reti LTE o 4G private estendono la portata operativa a diversi chilometri, mentre le reti 5G private possono coprire intere miniere o cantieri di grandi dimensioni. I sistemi con cavo in fibra ottica hanno una portata illimitata, limitata solo dalla lunghezza del cavo. In pratica, la qualità della trasmissione video spesso limita la portata operativa effettiva prima che la portata del controllo radio diventi il fattore limitante: mantenere un video a bassa latenza su lunghe distanze richiede una larghezza di banda maggiore rispetto ai comandi di controllo di base. Per operazioni oltre i 500 metri, le reti cellulari private sono in genere la soluzione più affidabile.
3: Quali modelli di escavatori sono compatibili con i kit di retrofit per il comando a distanza?
Sono disponibili kit di retrofit per il comando a distanza per la maggior parte delle principali marche e modelli di escavatori, tra cui Caterpillar (serie 320-349), Komatsu (PC200-PC490), Hitachi/ZAXIS (ZX200-ZX490), Volvo (EC220-EC480), Liebherr (R920-R950), Hyundai (HX220-HX300), Doosan/Develon (DX225-DX480), Case (CX220-CX300), JCB (JS220-JS300) e Sany (SY215-SY365). La compatibilità è determinata dall’architettura dell’impianto idraulico dell’escavatore, dalla pressione del circuito pilota e dal progetto dell’impianto elettrico. Gli impianti idraulici load-sensing con comando pilota elettronico sono i più semplici da adeguare. I sistemi pilota più datati, di tipo puramente meccanico, richiedono un lavoro aggiuntivo di progettazione dell’interfaccia. Prima dell’acquisto, fornire sempre al fornitore del kit il modello esatto della macchina, l’anno di produzione e l’intervallo del numero di serie per confermare la compatibilità, poiché le variazioni all’interno delle famiglie di modelli possono influire in modo significativo sui requisiti di installazione.
4: Che cos’è la norma ISO 15817 e perché è importante per l’acquisto di escavatori telecomandati?
La norma ISO 15817:2012 (Macchine per il movimento terra: Requisiti di sicurezza per i sistemi di comando a distanza) è la principale norma tecnica internazionale che disciplina specificatamente i sistemi di comando a distanza delle macchine per il movimento terra, compresi gli escavatori. Essa stabilisce i requisiti minimi di sicurezza relativi a: tempo di risposta dell’arresto di emergenza (arresto completo entro 2 secondi), comportamento in condizioni di sicurezza in caso di interruzione della comunicazione (arresto di sicurezza entro 2 secondi dall’interruzione del collegamento), categoria minima di sicurezza del sistema di comando (Categoria 2, PLc secondo la norma ISO 13849-1), i requisiti relativi all’arresto di emergenza sia sulla postazione dell’operatore che sulla macchina, la protezione contro il riavvio dopo l’attivazione dell’arresto di emergenza e i requisiti di documentazione, tra cui la valutazione dei rischi e le istruzioni per l’operatore. Ai fini degli appalti, richiedere la conformità alla norma ISO 15817 come condizione contrattuale garantisce che il fornitore abbia condotto un’analisi formale della sicurezza del proprio sistema e sia in grado di fornire garanzie di sicurezza basate su prove concrete anziché su autodichiarazioni. Richiedete i rapporti di prova specifici, non limitatevi a una semplice dichiarazione di conformità.
5: Un escavatore telecomandato può sostituire un escavatore con operatore per tutti i tipi di lavoro?
Un escavatore telecomandato è in grado di svolgere le stesse operazioni fisiche di un escavatore con operatore a bordo in termini di scavo, carico, livellamento, demolizione e movimentazione dei materiali. I limiti pratici sono legati alla percezione e alla produttività dell’operatore piuttosto che alle capacità della macchina. L’attuale tecnologia di teleoperazione garantisce una produttività pari al 60-80% di quella di un operatore esperto in compiti semplici, con un divario che si riduce man mano che gli operatori acquisiscono esperienza su sistemi specifici. Le operazioni complesse che richiedono un posizionamento molto preciso — come il consolidamento delle fondamenta, il lavoro in prossimità di condutture interrate, la livellatura di precisione con tolleranze millimetriche — rimangono più impegnative tramite teleoperazione senza feedback tattile o assistenza autonoma. Nelle applicazioni in cui il pericolo giustifica il funzionamento a distanza, il compromesso in termini di produttività è quasi sempre accettabile. In ambienti a basso rischio in cui non sussiste alcuna necessità operativa per il funzionamento a distanza, il sovrapprezzo in termini di produttività e costi dei sistemi a distanza è difficile da giustificare rispetto al funzionamento convenzionale con operatore a bordo.
6: Quale formazione è necessaria per utilizzare un sistema di escavatore telecomandato?
Gli operatori di sistemi di escavatori a comando remoto devono seguire una formazione che copra sia i fondamenti del funzionamento meccanico dell’escavatore sia le caratteristiche specifiche del controllo teleoperato della macchina. Un operatore qualificato di escavatori telecomandati dovrebbe possedere: competenze già acquisite come operatore di escavatori convenzionali (certificazione CPCS, NCCCO o equivalente a seconda della giurisdizione), una formazione specifica sul sistema fornita dal fornitore del kit o del sistema che copra la disposizione e le funzioni della postazione di comando dell’operatore, il funzionamento del sistema di comunicazione e il riconoscimento dei guasti, procedure di arresto di emergenza e sequenze di riavvio, interpretazione e limiti del sistema di telecamere, nonché gestione delle zone di esclusione specifiche del sito. Per gli impieghi specialistici è richiesta una formazione aggiuntiva specifica per le applicazioni pericolose (nucleare, EOD, chimica). La maggior parte dei sistemi professionali richiede un minimo di 20-40 ore di formazione dell’operatore su un sistema specifico prima che l’operatore sia considerato competente. I programmi di certificazione per gli operatori di teleoperazione stanno emergendo in diversi paesi man mano che la tecnologia diventa più diffusa.
7: Come si comporta un escavatore senza operatore se si interrompe il segnale wireless durante il funzionamento?
In qualsiasi sistema di escavatore telecomandato progettato correttamente e conforme alla norma ISO 15817, la perdita del collegamento di comunicazione wireless attiva una sequenza automatica di arresto di sicurezza entro 2 secondi. Il controller di bordo della macchina rileva la perdita dei segnali di “heartbeat” provenienti dalla postazione di comando dell’operatore e interrompe immediatamente i comandi idraulici di tutte le funzioni di movimento, arrestando il braccio, il avambraccio, la benna, l’oscillazione e l’avanzamento. Il motore rimane al minimo o si spegne a seconda della configurazione del sistema, e i freni, se presenti, si azionano. La macchina rimane in questo stato di sicurezza fino a quando la comunicazione non viene ripristinata e l’operatore esegue una sequenza di riavvio deliberata — in genere premendo una specifica combinazione di tasti di reset sul trasmettitore per confermare che si tratta di un riavvio intenzionale e non automatico. Questo requisito anti-riavvio impedisce alla macchina di riprendere improvvisamente il movimento al ripristino del collegamento, qualora l’operatore si sia spostato o le condizioni del cantiere siano cambiate durante l’interruzione della comunicazione.
8: Qual è la differenza tra i sistemi di escavatori telecomandati e quelli autonomi?
Un escavatore teleoperato è sotto il controllo continuo e in tempo reale di un operatore umano che impartisce tutti i comandi di movimento tramite una stazione di controllo wireless o cablata. La macchina esegue esattamente ciò che l’operatore le comanda, senza prendere decisioni in modo autonomo. Un escavatore autonomo o semi-autonomo utilizza sensori integrati (LiDAR, GPS, telecamere, IMU), un modello del terreno e un algoritmo di pianificazione delle attività per eseguire compiti di lavoro definiti senza l’intervento continuo dell’operatore. L’operatore definisce i parametri di lavoro (zona di scavo, pendenza desiderata, destinazione del materiale) e la macchina determina ed esegue le sequenze di movimento specifiche necessarie per portare a termine l’attività. Nel 2026, la maggior parte delle implementazioni commerciali si colloca a livello semi-autonomo: la macchina esegue autonomamente movimenti di scavo ripetitivi all’interno di una zona definita, ma richiede l’intervento dell’operatore per l’allineamento con i camion, il cambio degli accessori, lo spostamento verso nuove posizioni e la gestione di condizioni del terreno impreviste. Gli escavatori completamente autonomi, in grado di operare senza assistenza in ambienti complessi e mutevoli, rimangono principalmente in fase di ricerca e di prime prove sul campo.
9: Esistono kit di comando a distanza adatti ai miniescavatori e alle macchine compatte?
Sì, i kit di retrofit per il comando a distanza progettati specificamente per i miniescavatori (classe 1-5 tonnellate) e gli escavatori compatti (classe 5-10 tonnellate) sono disponibili in commercio e rappresentano un segmento di mercato in crescita. I kit per miniescavatori presentano sfide ingegneristiche specifiche: i sistemi idraulici più piccoli operano a pressioni pilota e portate inferiori rispetto alle macchine di dimensioni standard, richiedendo valvole proporzionali perfettamente adattate all’architettura idraulica compatta. I vincoli di spazio all’interno delle aree limitate del quadro comandi della macchina richiedono il miniaturizzazione dei controller e dei componenti elettronici. Nonostante queste sfide, diversi fornitori offrono kit specifici per miniescavatori che garantiscono il controllo proporzionale completo di tutte le funzioni della macchina. I sistemi di comando a distanza per miniescavatori sono particolarmente diffusi nelle applicazioni di demolizione in ambienti chiusi (dove le dimensioni compatte della macchina e il comando a distanza consentono di eseguire lavori in spazi ristretti, troppo piccoli per le macchine di dimensioni standard), nella bonifica di ordigni inesplosi (UXO) su terreni accidentati, dove una macchina compatta garantisce maggiore mobilità, e nei lavori di manutenzione urbana nelle aree pedonali.
10: Qual è la fascia di prezzo tipica di un kit di retrofit per escavatori telecomandati?
I costi dei kit di retrofit per il controllo remoto degli escavatori variano notevolmente in base alla complessità del sistema, alle dimensioni della macchina e al fornitore. I sistemi di comando con joystick di fascia base (solo comando, senza telecamere, funzionamento a vista) per escavatori di dimensioni standard hanno un costo compreso tra circa $15.000 e $35.000 USD, installazione inclusa. I sistemi di livello intermedio, che aggiungono la copertura video e una console operatore multischermo, hanno un costo compreso tra $40.000 e $80.000 USD. I sistemi di teleoperazione completi con video di livello professionale, feedback tattile, comunicazione a lungo raggio e pacchetti di documentazione completi hanno un costo compreso tra $80.000 e $200.000 USD. I sistemi semi-autonomi dotati di LiDAR, GPS RTK e capacità di esecuzione autonoma delle attività hanno un costo compreso tra $150.000 e $400.000 USD e oltre. Queste cifre non includono i costi ricorrenti: contratti di manutenzione (in genere pari al 10-15% del prezzo di acquisto del sistema all’anno), formazione degli operatori e infrastrutture di comunicazione (costi delle reti LTE o 5G private). LeLe piattaforme per escavatori senza operatore progettate appositamente con sistemi integrati dall’OEM rappresentano il livello di investimento più elevato, con escavatori robotici appositamente progettati nella classe da 20 tonnellate con prezzi compresi tra $800.000 e $2.000.000 USD a partire dal 2026.
Fonti e riferimenti verificabili
I dati tecnici, i riferimenti alle norme, i requisiti normativi e le informazioni sulle prestazioni operative riportati nel presente articolo si basano sulle seguenti fonti primarie. Tali documenti sono disponibili presso i rispettivi enti emittenti e costituiscono i riferimenti autorevoli per gli ingegneri e i professionisti degli appalti in questo settore:
- ISO 15817:2012 – Macchine per il movimento terra: Requisiti di sicurezza per i sistemi di comando a distanza (Organizzazione internazionale per la normazione) – Norma internazionale di riferimento per i sistemi di comando a distanza su escavatori e altre macchine movimento terra.
- ISO 13849-1:2023 – Sicurezza delle macchine: parti dei sistemi di controllo relative alla sicurezza (Organizzazione internazionale per la normazione) – Quadro di riferimento per la valutazione del livello di prestazione delle funzioni di controllo delle macchine critiche per la sicurezza.
- IEC 62061:2021 – Sicurezza delle macchine: Sicurezza funzionale dei sistemi di controllo elettrici, elettronici ed elettronici programmabili relativi alla sicurezza (Commissione Elettrotecnica Internazionale) – Norma per la valutazione della sicurezza funzionale basata sul modello SIL.
- Direttiva UE 2006/42/CE relativa alle macchine (Parlamento europeo e Consiglio) – Requisiti essenziali di salute e sicurezza per le macchine, comprese le macchine movimento terra a comando a distanza.
- Direttiva UE 2014/53/UE sulle apparecchiature radio (RED) (Parlamento europeo e Consiglio) – Requisiti di certificazione per le apparecchiature di trasmissione senza fili nei mercati dell'UE.
- OSHA 29 CFR 1926, sottosezione O – Veicoli a motore, attrezzature meccanizzate e operazioni marittime (Amministrazione statunitense per la sicurezza e la salute sul lavoro) – Normativa federale statunitense in materia di sicurezza delle attrezzature nei cantieri edili.
- MSHA 30 CFR Parte 56/57 – Norme di sicurezza e salute nelle miniere metallifere e non metallifere, sia a cielo aperto che sotterranee (Amministrazione statunitense per la sicurezza e la salute nelle miniere) – Requisiti di sicurezza delle attrezzature minerarie applicabili agli escavatori telecomandati utilizzati in ambito minerario.
- FCC Parte 15 – Dispositivi a radiofrequenza (Commissione Federale delle Comunicazioni degli Stati Uniti) – Normativa sui dispositivi wireless senza licenza applicabile ai trasmettitori di comando a distanza per escavatori.
- SAE J1116 – Categorie di macchine da lavoro semoventi fuoristrada (SAE International) – Quadro di classificazione per le macchine movimento terra relativo alla categorizzazione degli escavatori senza operatore.
- ISO 6165:2022 – Macchine per il movimento terra: tipi fondamentali, identificazione e terminologia (Organizzazione internazionale per la normazione) – Norma terminologica relativa alla classificazione delle macchine movimento terra.
- Documentazione tecnica Komatsu Smart Construction (Komatsu Ltd.) – Panoramica tecnica sui sistemi di controllo semiautonomi per escavatori di Komatsu.
- Panoramica tecnica su Caterpillar Command per gli scavi (Caterpillar Inc.) – Documentazione tecnica relativa ai sistemi di escavatori telecomandati e autonomi Cat.
- Safe Work Australia – Gestione dei rischi legati alle macchine a comando remoto (Safe Work Australia) – Linee guida normative australiane per l’impiego di attrezzature azionate a distanza.
- Serie di relazioni tecniche dell'AIEA sulla disattivazione degli impianti nucleari (Agenzia internazionale per l'energia atomica) – Documentazione tecnica relativa all'uso di apparecchiature a distanza nella disattivazione degli impianti nucleari.
- Specifica tecnica 3GPP TS 22.261 – Requisiti di servizio per la nuova radio di prossima generazione (3GPP) – Requisiti tecnici per le reti 5G in grado di soddisfare i requisiti di latenza per il controllo remoto delle macchine industriali.
Dai vita al tuo progetto di escavatore senza operatore con Nomi
In Nomi, il nostro team di ingegneri collabora con i responsabili della sicurezza in cantiere, gli ingegneri di progetto, gli operatori minerari e le organizzazioni di pronto intervento per definire e fornire kit di controllo remoto per escavatori idraulici che rispondano al profilo di rischio, alla piattaforma della macchina, all'ambiente operativo e ai requisiti normativi di ciascuna applicazione.
La nostra gamma di prodotti spazia dai kit di controllo wireless con joystick di livello base per operazioni in linea di vista fino a sistemi completi di teleoperazione con configurazioni multicamera, console operative professionali e infrastrutture di comunicazione a lungo raggio. Ogni sistema da noi fornito viene consegnato con una documentazione completa conforme alla norma ISO 15817, che include la valutazione dei rischi, il manuale di istruzioni per l’operatore e la dichiarazione di conformità per le normative CE o FCC.
Contatta oggi stesso il nostro team tecnico Per avviare il vostro progetto con una consulenza gratuita sull'applicazione, forniteci il modello del vostro escavatore, le caratteristiche specifiche dell'ambiente di lavoro e i requisiti relativi al raggio d'azione; provvederemo a preparare una specifica tecnica dettagliata del sistema e un preventivo entro cinque giorni lavorativi.
Richiedi un'offerta tecnica oppure rivolgiti direttamente a un ingegnere specializzato in sistemi di escavatori telecomandati di Nomi per verificare le specifiche del kit più adatto prima di impegnare il tuo budget di acquisto.
