
Ferngesteuerte Hydraulikbagger-Nachrüstsätze und unbemannte Baggersysteme für den industriellen Einsatz stellen den bedeutendsten Fortschritt in Sachen Sicherheit und Produktivität im Bereich der schweren Erdbewegungsarbeiten dar, seit hydraulische Steuerungen die seilzugbetriebenen Maschinen abgelöst haben. Ein fachgerecht ausgelegter Nachrüstsatz oder ein speziell entwickeltes unbemanntes Baggersystem entzieht die Bediener gefährlichen Umgebungen wie instabilen Hängen, Sprengbereichen, kontaminiertem Boden und Unterwassereinsätzen, während die volle Maschinenfunktionalität durch drahtlose oder kabelgebundene Steuerungssysteme gewährleistet bleibt.
Was sind ferngesteuerte Hydraulikbagger-Bausätze für den industriellen Einsatz und worin unterscheiden sich unbemannte Systeme davon?
Industrielle ferngesteuerte Hydraulikbagger-Bausätze und vollständig unbemannte Baggersysteme stellen zwei unterschiedliche, aber miteinander verbundene Ansätze dar, um menschliche Bediener bei gefährlichen oder unter räumlichen Einschränkungen durchgeführten Arbeiten aus der Kabine eines Hydraulikbaggers zu entfernen. Beide Lösungen verfolgen dasselbe Hauptziel – die Sicherheit des Bedieners –, jedoch mit unterschiedlichem Grad an Systemintegration, Autonomie und Kapitalaufwand.
A Nachrüstsatz für Fernbedienung ist ein nachrüstbares oder vom Erstausrüster geliefertes elektrohydraulisches Paket, das an einem bestehenden konventionellen Bagger installiert wird und eine drahtlose oder kabelgebundene Fernsteuerung ermöglicht, ohne das Hydrauliksystem der Maschine grundlegend zu verändern. Das Kit umfasst in der Regel elektrohydraulische Proportionalventile, eine maschinenseitige Steuerung, Stellglieder für die Drosselklappe und Zusatzfunktionen, ein drahtloses Kommunikationssystem sowie eine handgeführte oder an der Konsole montierte Bedienstation. Die Maschine behält ihre ursprüngliche Kabine bei und kann weiterhin manuell bedient werden, wenn das Fernsteuerungssystem ausgeschaltet ist.
Ein unbemanntes Baggersystem — manchmal auch als Roboterbagger, ferngesteuerter Bagger oder autonomer Bagger bezeichnet — ist entweder eine von Grund auf speziell entwickelte Plattform, die von Anfang an ohne bemannte Fahrerkabine konzipiert wurde, oder eine umfassend umgerüstete Maschine mit vollständiger Sensorintegration, Kamerasystemen, Positionsrückmeldung und in einigen Fällen halbautonomer oder vollautonomer Betriebsfähigkeit.
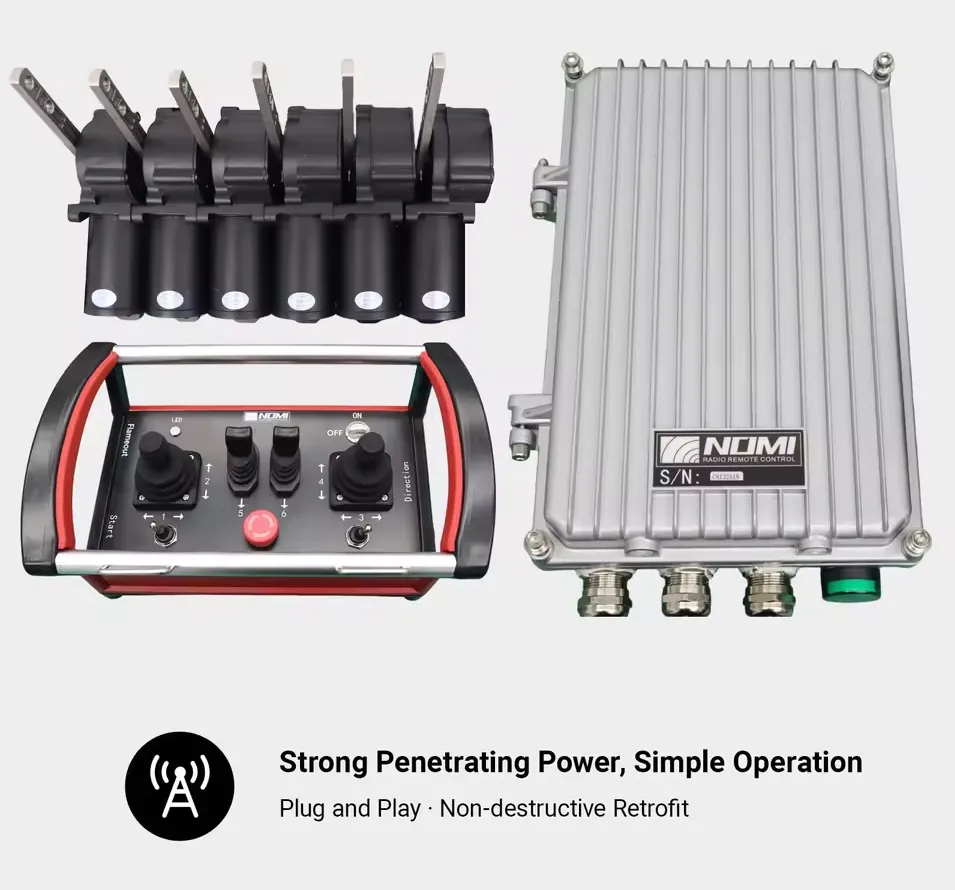
Wir haben in den vergangenen Jahren sowohl Nachrüstsätze als auch speziell entwickelte unbemannte Systeme in den Bereichen Abbruch, Bergbau, Stilllegung kerntechnischer Anlagen und Hochwasserbekämpfung evaluiert. Die wichtigste Erkenntnis aus diesen Erfahrungen: Das richtige System hängt fast ausschließlich vom Gefahrenprofil der jeweiligen Anwendung ab, nicht vom Ausreifegrad der Technologie. Ein einfaches, drahtloses Joystick-Set, das den Bediener aus dem Gefahrenbereich einer einstürzenden Grabenwand entfernt, bietet einen höheren Sicherheitsnutzen als ein hochentwickeltes autonomes System, das an einem Ort eingesetzt wird, an dem der Einsatz von Personal ohnehin schon sicher war.
Welche Arten von ferngesteuerten Baggersystemen und Nachrüstsätzen gibt es?
Systemklassifizierung nach Autonomiegrad
Der Markt für ferngesteuerte Bagger reicht von einfachen drahtlosen Hängesteuerungen bis hin zum vollständig autonomen Maschinenbetrieb. Zu verstehen, wo sich die einzelnen Systemtypen auf diesem Spektrum einordnen, bildet die Grundlage jeder Beschaffungsentscheidung:
| Autonomiestufe | Systembeschreibung | Rolle des Bedieners | Typische Anwendung |
|---|---|---|---|
| Stufe 0: Manuell mit Fernabschaltung | Standardbetrieb der Kabine, ausschließlich mit drahtlosem Not-Aus-Schalter | Vollständige manuelle Kabinensteuerung | Minimale Risikominderung, Ausgangswert für die Einhaltung der Vorschriften |
| Stufe 1: Vollständige Fernsteuerung | Alle Funktionen werden über einen drahtlosen Joystick/eine drahtlose Konsole gesteuert | Vollständige Fernsteuerung, der Bediener sieht das Geschehen über Kameras | Einsätze an Gefahrenstellen, Hochwasserhilfe |
| Stufe 2: Unterstützte Fernsteuerung | Fernbedienung mit elektronischer Stabilitäts- und Reichweitenunterstützung | Fernbediener mit Systemunterstützung | Arbeiten an Hängen, präziser Abbruch |
| Stufe 3: Überwachte Autonomie | Das System führt festgelegte Arbeitsabläufe aus; der Bediener überwacht den Vorgang und greift bei Bedarf ein | Überwachung, Ausnahmebehandlung | Automatisierung von wiederkehrenden Grab- und Grabenarbeiten |
| Stufe 4: Bedingte Autonomie | Die Maschine arbeitet autonom in einem festgelegten Geofence-Bereich | Flottenüberwachung, Ausnahmebehandlung | Bergbauproduktion, große Erdarbeiten |
| Stufe 5: Vollständige Autonomie | Die Maschine plant und führt Aufgaben ohne Eingaben des Bedieners aus | Nur zur Kontrolle | Forschungsphase; begrenzte kommerzielle Nutzung ab 2026 |
Kategorien von Nachrüstsätzen nach Integrationsgrad
Kategorie A: Funksteuerungssätze (Joystick-Handsender)
Diese Nachrüstpakete der Einstiegsklasse ergänzen den Bagger um einen drahtlosen Sender und Empfänger, wobei die Ausgangssignale des Empfängers die Magnetventile an den vorhandenen Wegeventilen der Maschine ansteuern. Der Bediener sendet über einen Joystick proportionale Befehle an die einzelnen Hydraulikfunktionen. Die maschinelle Bildverarbeitung erfolgt über die direkte Sichtlinie des Bedieners auf die Maschine, ergänzt durch optionale Kameras.
Geeignet für: Einsätze im Nahbereich (bis zu 300 Meter), Anwendungen, bei denen der Bediener die Maschine und den Arbeitsbereich gut im Blick hat, sowie Situationen, in denen Budgetbeschränkungen die Investitionen in das System begrenzen.
Kategorie B: Kamera-integrierte Fernsteuerungssätze
Diese Zwischenausstattungen umfassen mehrere Kameras (in der Regel 4–8 Einheiten, die den gesamten Maschinenbereich abdecken) sowie eine spezielle Bedienerkonsole mit mehreren Bildschirmen. Der Bediener sitzt an einer Konsole, die sich entweder vor Ort (in Sichtweite) oder an einem entfernten Standort (in einem geschützten Kontrollraum oder einer Leitstelle) befinden kann. Latenzmanagement und Videoübertragungsqualität sind auf dieser Ebene entscheidende Spezifikationen.
Geeignet für: Abbrucharbeiten in Innenräumen, Tunnelbau, Aushubarbeiten auf kontaminierten Baustellen sowie Einsätze, bei denen sich der Bediener nicht sicher in Sichtweite der Maschine aufhalten kann.
Kategorie C: Vollständige Teleoperationssysteme mit haptischem Feedback
Moderne Systeme verfügen über eine Kraftrückmeldung in den Joystick-Steuerungen des Fahrers (haptisches Feedback), wodurch der Fahrer einen simulierten Widerstand spürt, der den Kräften entspricht, denen die Baggerschaufel im Boden ausgesetzt ist. Dies verbessert die Effizienz des Fahrers erheblich und verkürzt die Zykluszeiten unter anspruchsvollen Grabbedingungen.
Geeignet für: Präzisionsabbruch, Stilllegung kerntechnischer Anlagen, Unterwasseraushub sowie hochwertige Anwendungen, bei denen die Produktivität die Investition in ein Premium-System rechtfertigt.
Kategorie D: Halbautonome und autonome Plattformen
Diese Systeme umfassen LiDAR, GPS/RTK-Ortung, Trägheitsmesseinheiten (IMU), Sensoren zur Geländekartierung sowie KI-gesteuerte Planungsalgorithmen. Die Maschine kann definierte Grabmuster autonom ausführen, wobei der Bediener die Parameter festlegt und den Fortschritt überwacht.
Geeignet für: Umfangreiche, sich wiederholende Erdarbeiten, Bergbaubetrieb sowie Infrastrukturbauprojekte mit festgelegten geometrischen Zielvorgaben.
Wie funktioniert ein Fernsteuerungssatz für Hydraulikbagger eigentlich auf Systemebene?
Die elektrohydraulische Schnittstelle: Umwandlung digitaler Befehle in hydraulische Bewegungen
Die grundlegende technische Herausforderung bei der Nachrüstung eines Hydraulikbaggers mit einer Fernsteuerung besteht darin, digitale Funksignale vom Steuergerät des Bedieners in präzise Hydraulikströme umzuwandeln, die den Ausleger, den Arm, die Schaufel und das Fahrwerk der Maschine mit derselben Laufruhe und Proportionalität bewegen, wie es ein erfahrener Fahrer in der Kabine mit manuellen Joysticks erreicht.
Diese Umwandlung erfolgt über elektrohydraulische Proportionalventile (EHPVs), die die Positionen des vorhandenen Hauptsteuerventils (MCV) des Baggers ersetzen oder ergänzen. Bei einem herkömmlichen Hydraulikbagger verschiebt der Joystick des Fahrers physisch ein Vorsteuerventil, wodurch ein hydraulisches Vorsteuersignal erzeugt wird, das den Schieber des Hauptsteuerventils positioniert. Bei einer Nachrüstung mit Fernsteuerung wird der physische Joystick durch ein elektronisches Signal vom Funkempfänger ersetzt (oder ergänzt), das ein Proportionalmagnetventil ansteuert, welches die Funktion des Vorsteuerventils nachahmt.
Die Proportionalität ist entscheidend: Wenn der Bediener den Joystick um 30% seines Verstellbereichs bewegt, erhält das Magnetventil einen Befehl, der 30% des maximalen Steuerdrucks entspricht, das Hauptsteuerventil öffnet sich proportional, und der Hydraulikantrieb bewegt sich mit etwa 30% der maximalen Geschwindigkeit. Diese proportionale Beziehung ist es, die einen professionellen Nachrüstsatz von einer einfachen Ein-/Aus-Relaissteuerung unterscheidet, die nur volle Geschwindigkeit oder Stillstand anweisen kann.
Signalflussarchitektur
Der gesamte Signalweg von der Bedienereingabe bis zur Maschinenbewegung:
Bedienereingabe (Joystick-Bewegung auf einem Handheld- oder Konsolen-Controller)
↓
Senderkodierung (Joystick-Position wird in einen digitalen Befehl umgewandelt, mit einer eindeutigen Geräte-ID verschlüsselt und über Funk oder ein anderes Kommunikationsprotokoll übertragen)
↓
Funkkanal (Das HF-Signal wird von der Bedienerposition zum an der Maschine montierten Empfänger übertragen.)
↓
Empfänger-Decodierung (Signal decodiert, Befehl überprüft, Proportionalausgang generiert)
↓
Maschinensteuerung (Die integrierte Industriesteuerung verarbeitet empfangene Befehle, wendet die Sicherheitslogik an und gibt Steuersignale an die Aktoren aus.)
↓
Elektrohydraulische Ventile (Proportionalmagnete steuern die Position der Schieber des Hauptsteuerventils)
↓
Hydraulikantriebe (Zylinder und Hydraulikmotoren bewegen Ausleger, Löffelstiel, Löffel, Schwenkbewegung und Fahrantrieb)
↓
Maschinenbewegung (Der Bagger führt den befohlenen Vorgang aus)
Die Round-Trip-Latenz von der Joystickbewegung bis zur sichtbaren Reaktion der Maschine muss unter 200 Millisekunden bleiben, damit der Bediener die Steuerung intuitiv aufrechterhalten kann. Bei Werten über 300 Millisekunden beginnen Bediener, Befehle zu überschreiten und dies auszugleichen, was die Effizienz verringert und das Risiko eines unbeabsichtigten Kontakts der Maschine mit Bauwerken oder Personen erhöht.
Integration von Motor- und Drosselklappensteuerung
Ein vollständiges Fernsteuerungsset muss auch den Motor des Baggers steuern können. Die Motordrehzahl bestimmt direkt die Förderleistung der Hydraulikpumpe und damit das allgemeine Ansprechverhalten sowie die Arbeitsleistung der Maschine. Die Fernsteuerung des Motors umfasst in der Regel:
- Elektronischer Drosselklappensteller, der den Drosselklappenhebel des Motors oder die Einspritzleiste positioniert
- Fernstartfunktion für den Motor (erfordert entweder eine Schlüsselumgehungsschaltung oder die Integration eines Fernstartrelais)
- In die Not-Aus-Kette integrierte Motorstoppfunktion
- Automatische Motorleerlaufregelung, wenn keine Hydraulikfunktionen angesteuert werden (Kraftstoffersparnis und geringere Geräuschentwicklung)
Einige Nachrüstsätze werden direkt an den CAN-Bus (Controller Area Network) des Baggers angeschlossen, um elektronisch auf die Funktionen des Motorsteuergeräts (ECM) zuzugreifen, anstatt physische Stellglieder an den Drosselklappenstangen zu verwenden. Die Integration in den CAN-Bus ermöglicht ein präziseres Motormanagement, erfordert jedoch eine maschinenspezifische Softwarekonfiguration für jedes Baggermodell.
Was sind die wichtigsten Hardwarekomponenten eines Fernsteuerungssystems für Bagger?
Vollständige Komponentenarchitektur
| Systemkomponente | Funktion | Wichtige technische Daten |
|---|---|---|
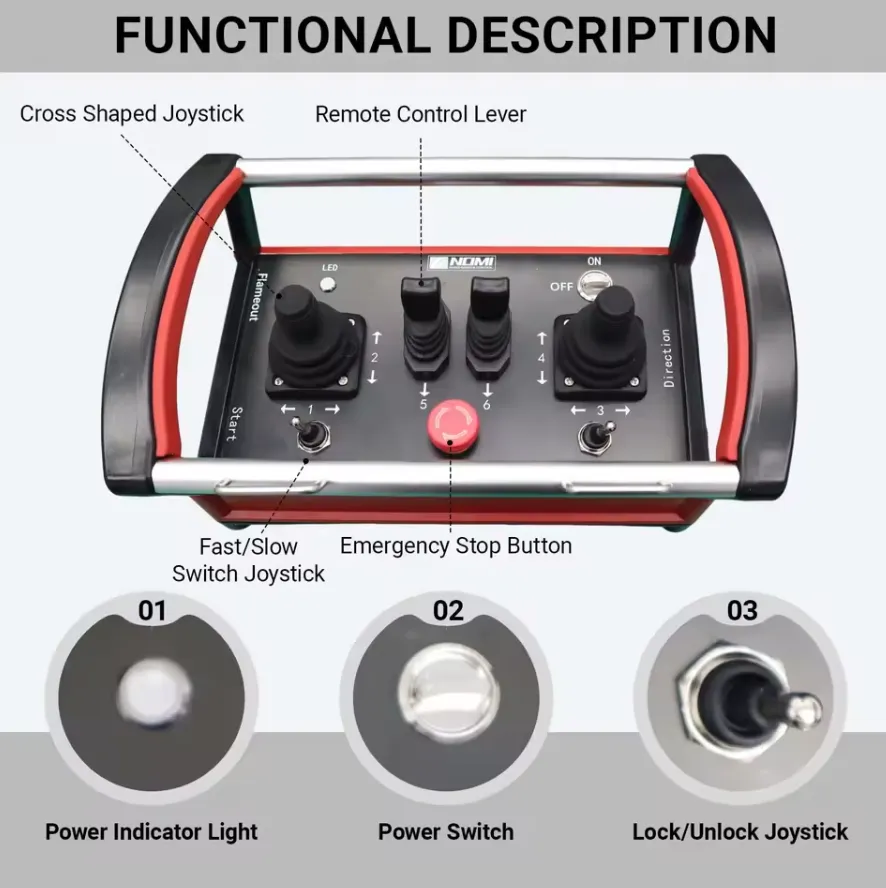
| Bedienpult (OCS) | Primäre Bedienoberfläche (Joystick, Tasten, Display) | Joystick-Auflösung, Displaygröße, Ergonomie, IP-Schutzklasse |
| Drahtloser Sender / Kommunikationseinheit | Sendet Bedienerbefehle an die Maschine | Frequenzband, Protokoll, Reichweite, Latenz |
| Maschinenseitiger Empfänger / Kommunikationseinheit | Nimmt Bedienerbefehle entgegen | Empfindlichkeit, Verarbeitungslatenz, Redundanz |
| Bordsteuerung (OMC) | Verarbeitet Befehle, wendet Sicherheitslogik an, verwaltet Ausgänge | Verarbeitungsgeschwindigkeit, Anzahl der E/A-Anschlüsse, Schutzart |
| Elektrohydraulische Proportionalventile | Elektronische Signale in hydraulischen Steuerdruck umwandeln | Durchflusskapazität, Hysterese, Nenndruck |
| Drosselklappensteller | Steuert die Motordrehzahl aus der Ferne | Antriebstyp (linear/rotierend), Positionsgenauigkeit |
| Sicherheitsrelais / Not-Aus-Modul | Schaltet bei einem Not-Aus-Signal alle Hydraulikausgänge ab | Ansprechzeit, SIL-Einstufung, Redundanz |
| Kamerasystem | Bietet Bildverarbeitungsfunktionen für den Bediener | Anzahl der Kameras, Auflösung, Latenz, IR-Fähigkeit |
| Videoübertragungssystem | Überträgt das Kamerabild auf das Bedienerdisplay | Bandbreite, Latenz, Komprimierung, Reichweite |
| Bedienanzeigeeinheit | Zeigt Kamerabilder und den Maschinenstatus an | Anzahl der Bildschirme, Auflösung, Helligkeit (Sichtbarkeit im Freien) |
| Positions- und Neigungssensoren | Daten zur Maschinenlage und zur Auslegerposition bereitstellen | Genauigkeit, Aktualisierungsrate, Kommunikationsprotokoll |
| Beleuchtungssystem | Beleuchtet den Arbeitsbereich, um die Sicht der Kamera zu gewährleisten | LED-Typ, Lichtleistung, Positionierung |
| Stromversorgungsmodul | Versorgt alle elektronischen Komponenten mit stabiler Stromversorgung | Eingangsspannungsbereich, Ausgangsstabilität, Überspannungsschutz |
Entwurf eines Bedienpults
Der Bedienpult ist die Komponente der Mensch-Maschine-Schnittstelle, die sich am unmittelbarsten auf die Produktivität im Betrieb auswirkt. Eine schlechte ergonomische Gestaltung und unzureichendes haptisches Feedback sind die Hauptgründe dafür, dass Fernbediener von Baggern in direkten Vergleichstests weniger produktiv sind als Fahrer in der Fahrerkabine.
Professionelle OCS-Entwürfe umfassen:
Zwei proportionale Joysticks entsprechend dem ISO- oder SAE-Steuerungsmuster des jeweiligen Baggermodells. Beim ISO-Muster (in einigen Märkten auch als CAT-Muster bezeichnet) sind Ausleger und Schaufel dem rechten Joystick zugeordnet, Schwenken und Löffelstiel dem linken. Beim SAE-Muster (Deere/Case) sind Ausleger und Schwenken dem linken Joystick zugeordnet, Löffelstiel und Schaufel dem rechten. Das OCS muss mit dem vom Bediener erlernten Steuerungsmuster übereinstimmen, um die Umgewöhnungszeit so kurz wie möglich zu halten.
Proportionale Daumenräder oder Mini-Joysticks für Zusatzfunktionen: Anbaugerätesteuerung, Schaufelbetrieb, Schnellwechslerbetätigung.
Farbbildschirme Anzeige von Kamerabildern mit einstellbaren Split-Screen-Konfigurationen. Für den Einsatz vor Ort werden Bildschirme mit einer Mindestgröße von 10 Zoll empfohlen; für fest installierte Kontrollraum-Anlagen größere Bildschirme mit 15 bis 24 Zoll.
Akustisches und taktiles Feedback bei Auslösung des Not-Aus, bei Maschinenfehlern und bei Warnmeldungen zur Kommunikationsqualität.
Umweltschutz mindestens Schutzklasse IP65 für den Einsatz im Feld, mit blendfreien Bildschirmbeschichtungen für gute Sichtbarkeit bei Sonnenlicht im Freien.
Tragevarianten: Einige tragbare OCS-Geräte sind so konzipiert, dass sie mithilfe eines Gurtes am Körper des Bedieners befestigt werden können, wodurch beide Hände für andere Aufgaben frei bleiben, wenn die Maschine nicht aktiv gesteuert wird. Dies ist insbesondere auf Baustellen von großem Vorteil, wo sich der Bediener häufig bewegen muss.
Technische Daten des Kamerasystems für die Fernsteuerung
Das Kamerasystem ist die Komponente, die den größten Einfluss auf die Produktivität des Bedieners in einer Fernsteuerungsumgebung hat. Eine unzureichende Kameraabdeckung, schlechte Bildqualität oder hohe Videolatenz führen unmittelbar zu einer Verringerung der Arbeitsleistung und einem erhöhten Kollisionsrisiko.
| Kameraparameter | Mindestanforderung | Professionelle Qualität | Premium-Qualität |
|---|---|---|---|
| Beschluss | 720p (1280×720) | 1080p (1920×1080) | 4K (3840×2160) |
| Bildfrequenz | 25 Bilder pro Sekunde | 30 fps | 60 fps |
| Videolatenz | Unter 200 ms | Unter 100 ms | Unter 50 ms |
| Anzahl der Kameras | 2 (vorne, hinten) | 4–6 (360°-Abdeckung) | 8+ mit PTZ-Optionen |
| Nachtsicht / IR | Nein | Optional | Standard |
| Vibrationsfestigkeit | IEC 60068-2-6 | IEC 60068-2-6 | IEC 60068-2-6, MIL-Standard |
| IP-Schutzklasse | IP66 | IP67 | IP68 |
| Betriebstemperatur | -10 °C bis +60 °C | -20 °C bis +70 °C | -40 °C bis +85 °C |
Welche drahtlosen Kommunikationstechnologien ermöglichen den ferngesteuerten Betrieb von Baggern?
Vergleich verschiedener Kommunikationstechnologien für die Steuerung von Baggern
Die Wahl der richtigen Kommunikationstechnologie ist wohl die folgenreichste technische Entscheidung beim Einsatz eines ferngesteuerten Baggers. Die Kommunikationsverbindung ist der einzige Weg, über den die Befehle des Bedieners die Maschine erreichen und die Kamerabilder zum Bediener zurückgesendet werden. Ein Ausfall der Verbindung oder eine Beeinträchtigung der Leistung hat unmittelbare Auswirkungen auf den Betrieb und die Sicherheit.
| Technologie | Reichweite | Latenz | Bandbreite | Störfestigkeit | Beste Bewerbung |
|---|---|---|---|---|---|
| UHF-Funk (FHSS) | 500 m–2 km | 20–80 ms | Niedrig (nur als Kontrolle) | Hoch | Offene Baustelle, nur Überwachung |
| 2,4-GHz-WLAN (802.11n/ac) | 100–300 m | 15–50 ms | Hoch (Video + Steuerung) | Mäßig | Nahaufnahme mit Video |
| 5-GHz-WLAN (802.11ac/ax) | 50–150 m | 10–30 ms | Sehr hoch | Niedrig (geringere Reichweite) | Präzision in Innenräumen, kurze Reichweite |
| Privates LTE (4G) | 500 m–5 km | 30–80 ms | Hoch | Sehr hoch | Große Standorte, mehrere Maschinen |
| Privates 5G | 500 m–2 km | 5–20 ms | Extrem hoch | Sehr hoch | Nächste Generation, mehrere Maschinen |
| Glasfaserkabel | Unbegrenzt (Kabellänge) | Unter 5 ms | Unbegrenzt | Null (kabelgebunden) | Extreme Gefahr, nukleare Gefahren, Blindgänger |
| Satellit (LEO) | Weltweit | 20–100 ms | Mäßig | Sehr hoch | Abgelegener Standort, Bergbau |
| Mesh-Funknetzwerk | 1–10 km (Multi-Hop) | 30–150 ms | Mäßig | Hoch | Tunnelbau, unterirdisch |
Warum Redundanz in der Kommunikation unverzichtbar ist
Bei jedem sicherheitskritischen Fernbetrieb stellt das Verlassen auf einen einzigen Kommunikationsweg ein inakzeptables Risiko dar. Wenn die primäre Verbindung ausfällt, während sich die Maschine auf einem instabilen Hang in Bewegung befindet, können die Folgen einer unkontrollierten Maschinenbewegung katastrophal sein.
Professionelle ferngesteuerte Baggersysteme gewährleisten Kommunikationsredundanz durch:
Dualband-Funkgerät: Primäre Steuerbefehle über UHF-FHSS, sekundärer Heartbeat über 2,4 GHz. Bei Ausfall eines der beiden Frequenzbänder arbeitet das System auf dem verbleibenden Band weiter und benachrichtigt gleichzeitig den Bediener.
Tether-Backup: Ein Glasfaser- oder Kupferkabel stellt einen ausfallsicheren Kommunikationsweg bereit, der automatisch aktiviert wird, sobald die Qualität der drahtlosen Verbindung unter einen akzeptablen Schwellenwert fällt.
Autonomer Sicherheitsstopp: Sollten alle Kommunikationswege gleichzeitig ausfallen, führt die Maschinensteuerung eine vorprogrammierte Sicherheitsabschaltsequenz aus: Alle hydraulischen Bewegungen werden gestoppt, der Motor läuft im Leerlauf, die Bremsen werden betätigt, und die Maschine wartet auf die Wiederherstellung der Kommunikation, bevor sie neue Befehle entgegennimmt.
Videolatenz: Die Einschränkung durch menschliche Faktoren
Während eine Latenzzeit bei Steuerbefehlen von über 200 Millisekunden die Präzision des Bedieners beeinträchtigt, stellt die Videolatenz ein anderes und mitunter schwerwiegenderes Problem dar. Wenn das visuelle Feedback des Bedieners im Verhältnis zu seinen Steuerbefehlen verzögert ist, entwickelt er ein falsches mentales Modell der Position und des Zustands der Maschine. Diese zeitliche Diskrepanz führt zu Überkorrekturfehlern, die sich mit jedem Joystick-Befehl verstärken.
Untersuchungen aus dem Bereich der Ergonomie zur Fernsteuerung legen nahe, dass eine Videoverzögerung von mehr als 150 Millisekunden zu einer messbaren Verschlechterung der Leistung des Bedieners führt, insbesondere bei Aufgaben, die eine präzise Positionierung erfordern. Ab 300 Millisekunden beginnen die Bediener, Bewältigungsstrategien (Eingabe und Warten) zu entwickeln, die die Zykluszeiten erheblich verlangsamen. Ab 500 Millisekunden werden Aufgaben, die eine feine Positionierung erfordern, für die meisten Bediener undurchführbar.
Aus diesem Grund zielen professionelle Videoübertragungssysteme für die Fernsteuerung von Baggern auf eine End-to-End-Latenz von unter 100 Millisekunden ab und nutzen dabei eine Hardware-H.264/H.265-Kodierung anstelle einer Software-Kodierung, und warum private 5G-Netze – mit ihrer Funkverzögerung von unter 20 ms – auf dem Markt für ferngesteuerte Bagger großes Interesse wecken.
Welche Sicherheitsnormen und Zertifizierungen gelten für unbemannte Baggersysteme?
Der mehrschichtige Rechtsrahmen
Ferngesteuerte und unbemannte Baggersysteme bewegen sich an der Schnittstelle zwischen Maschinensicherheit, Vorschriften für Funkgeräte und Arbeitsschutzrecht. Da keine einzelne Norm alle Aspekte eines kompletten Systems abdeckt, müssen sich Anbieter und Betreiber gleichzeitig in mehreren rechtlichen Rahmenbedingungen zurechtfinden.
Internationale Maschinensicherheit:
- ISO 13849-1:2023 – Sicherheit von Maschinen: Sicherheitsrelevante Teile von Steuerungssystemen (Bewertung der Leistungsstufe)
- IEC 62061:2021 – Sicherheit von Maschinen: Funktionale Sicherheit sicherheitsrelevanter elektrischer Steuerungssysteme (SIL-Bewertung)
- ISO 11161 – Sicherheit von Maschinen: Integrierte Fertigungssysteme
- ISO 15817:2012 – Erdbaumaschinen: Sicherheitsanforderungen an Fernsteuerungssysteme (die für diese Anwendung am unmittelbarsten anwendbare Norm)
Speziell für Erdbaumaschinen:
- ISO 15817:2012 ist die maßgebliche Norm. Sie legt Sicherheitsanforderungen speziell für Fernsteuerungssysteme an Erdbaumaschinen fest und umfasst dabei:
- Anforderungen an Not-Aus-Vorrichtungen und Reaktionszeiten
- Überwachungsfunktionen bei Kommunikationsausfall
- Zuverlässigkeit des Steuerungssystems (mindestens Kategorie 2, Performance Level c gemäß ISO 13849-1)
- Anforderungen an den Bedienerarbeitsplatz
- Maschinenschutz bei Abwesenheit eines Fahrers in der Kabine
- ISO 6165: Erdbaumaschinen: Grundtypen, Kennzeichnung und Begriffe
- SAE J1116: Kategorien von selbstfahrenden Offroad-Arbeitsmaschinen
- OSHA 29 CFR 1926 Unterabschnitt O: Kraftfahrzeuge, mechanisierte Geräte und Arbeiten auf See
Funkgeräte:
- FCC Teil 15 (Vereinigte Staaten): Lizenzfreie Funkgeräte
- EU-Richtlinie 2014/53/EU (Europäische Union): Zertifizierung von Funkanlagen
- ETSI EN 302 208 und zugehörige Normen: Technische Anforderungen für bestimmte Frequenzbänder
Sicherheit am Arbeitsplatz:
- OSHA 29 CFR 1926 (Bauwesen): Bezieht sich auf den Einsatz von Baggern auf Baustellen
- MSHA 30 CFR (Bergbau): Vorschriften der Behörde für Sicherheit und Gesundheitsschutz im Bergbau (Mine Safety and Health Administration) für Anwendungen im Bergbau
- EU-Maschinenrichtlinie 2006/42/EG: Grundlegende Gesundheits- und Sicherheitsanforderungen für Maschinen, die auf dem EU-Markt in Verkehr gebracht werden
ISO 15817: Die wichtigste technische Norm
ISO 15817:2012 (Erdbaumaschinen: Sicherheitsanforderungen an Fernsteuerungssysteme) ist die Norm, deren Einhaltung Beschaffungsteams als Mindestvoraussetzung für den Kauf verlangen sollten. Zu den wichtigsten Anforderungen gehören:
| Anforderung gemäß ISO 15817 | Technische Daten |
|---|---|
| Reaktionszeit bei Not-Aus | Jede Bewegung muss innerhalb von 2 Sekunden nach Auslösen des Not-Aus-Schalters zum Stillstand kommen |
| Maßnahmen bei Kommunikationsausfall | Die Maschine muss innerhalb von 2 Sekunden nach dem Verbindungsverlust einen sicheren Zustand erreichen. |
| Mindestkategorie des Steuerungssystems | Kategorie 2, PLc gemäß ISO 13849-1 |
| Standort des Not-Aus-Schalters | Muss am Bedienpult und an der Maschine vorhanden sein |
| Wiederanlaufschutz | Die Maschine darf nach einem Not-Aus nicht ohne absichtliches Zurücksetzen wieder anlaufen. |
| Begrenzung des Betriebsbereichs | Das System muss so konfigurierbar sein, dass der Maschinenbetrieb auf einen definierten Bereich beschränkt wird. |
| Anforderungen an die Dokumentation | Risikobewertung, Bedienungsanleitung, Wartungshandbuch |
Leistungsanforderungen nach Anwendungsbereich
| Gefahrenstufe der Anwendung | Erforderliche Mindest-PL | Begründung |
|---|---|---|
| Risikoarme Arbeiten an Versorgungsleitungen, kein Personalkontakt | PLb (Kategorie 1) | Seltene Gefährdung, begrenzte Folgen |
| Baustelle, Personen in der Nähe | PLc (Kategorie 2) | Regelmäßige Exposition, schwere Verletzungen möglich |
| Aktiver Abriss, Sperrzone für Personen | PLd (Kategorie 3) | Hohe Expositionswahrscheinlichkeit, schwere Verletzungen möglich |
| Gefahrenbereiche mit nuklearen, explosiven und chemischen Gefahren | PLe (Kategorie 4) | Katastrophale Folgen eines Ausfalls, nahezu sichere Gefährdung |
Wie wählt man das richtige Fernsteuerungsset für sein Baggermodell aus?
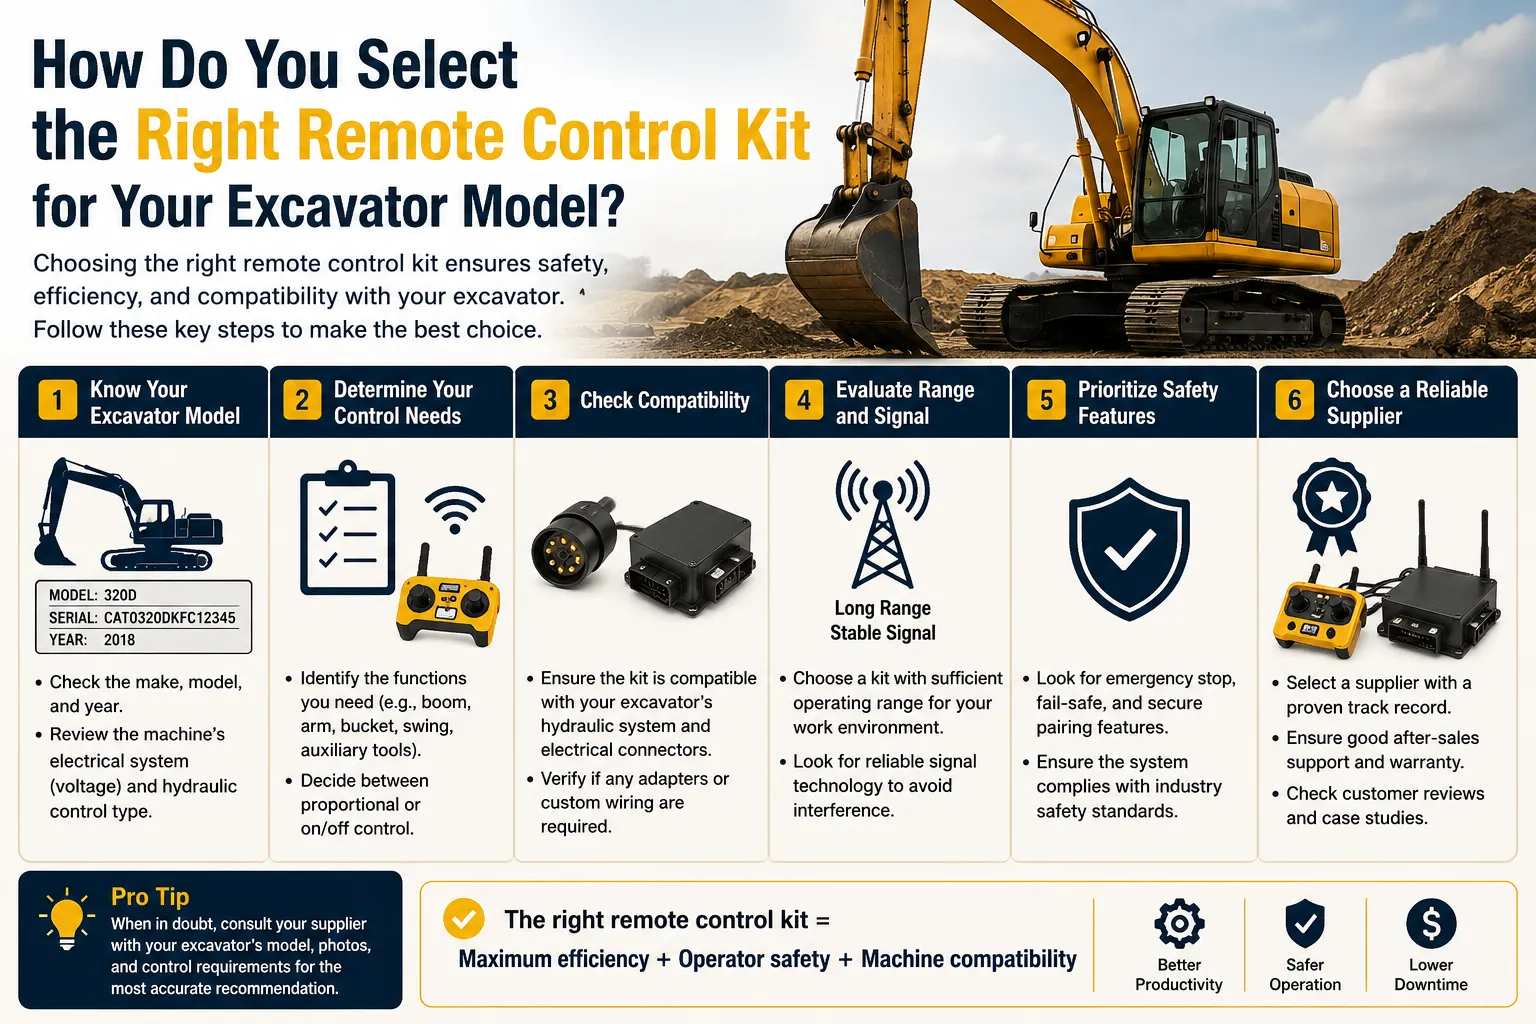
Das Auswahlmodell mit acht Faktoren
Die Auswahl eines Fernsteuerungssets erfordert eine systematische Bewertung von acht miteinander in Wechselbeziehung stehenden Variablen. Entscheidungen, die in der falschen Reihenfolge getroffen werden, führen entweder zu unterdimensionierten Systemen, die im Betrieb versagen, oder zu überdimensionierten Systemen, bei denen Kapital für ungenutzte Kapazitäten verschwendet wird.
Faktor 1 – Bewertung des Gefahrenprofils:
Halten Sie konkret fest, vor welcher Gefahr das ferngesteuerte System den Bediener schützt. Handelt es sich um einen einstürzenden Hang, Strahlung, eine giftige Atmosphäre, eine Explosion oder das Eintauchen in Wasser? Die Gefahr bestimmt den erforderlichen Abstand des Bedieners (Sichtverbindung bei 50 Metern gegenüber einem Kontrollraum in 2 Kilometern Entfernung), was wiederum ausschlaggebend für die Wahl der Kommunikationstechnologie ist.
Faktor 2 – Kompatibilität mit dem Baggermodell:
Verschiedene Baggermodelle verfügen über unterschiedliche Hydraulikarchitekturen. Ein für einen Caterpillar 320 konzipiertes Kit lässt sich möglicherweise nicht ohne erhebliche Anpassungen an der elektrohydraulischen Schnittstelle direkt auf einen Komatsu PC200 oder einen Hitachi ZX200 übertragen. Klären Sie die modellspezifische Kompatibilität stets mit dem Kit-Anbieter ab. Zu den wichtigsten Kompatibilitätsfaktoren zählen: der Druck im Vorsteuersystem (typischerweise 30–50 bar), die Art des Hauptventilschiebers (offene Mitte vs. Lastabhängigkeit), die Version des CAN-Bus-Protokolls und die Art des Drosselklappensteuerungsmechanismus.
Faktor 3 – Erforderliche Maschinenfunktionen:
Listen Sie alle Maschinenfunktionen auf, die fernsteuerbar sein müssen. Zu den Standardanforderungen gehören: Ausleger, Arm, Schaufel (standardmäßig 3 Achsen), Schwenkung, linke Raupenkette, rechte Raupenkette, Gashebel, Motor starten/stoppen. Anwendungsspezifische Ergänzungen können sein: Schaufel (bei Baggerladern), Zusatzhydraulikkreis (für Anbaugeräte), Verriegelung/Entriegelung des Schnellwechselsystems, Umgehung des Fahralarms, Verriegelung der Kabinentür.
Faktor 4 – Betriebsbereich:
Legen Sie den maximalen Abstand zwischen der vorgesehenen Arbeitsposition des Bedieners und dem Bagger an dessen äußerster Arbeitsposition fest. Fügen Sie zu dieser gemessenen Entfernung mindestens eine Sicherheitsmarge von 50% hinzu, wenn Sie die Reichweite des Funksystems festlegen.
Faktor 5 – Videoanforderungen:
Stellen Sie fest, ob der Bediener eine direkte Sichtverbindung zur Maschine und zum Arbeitsbereich hat. Ist eine direkte Sichtverbindung gegeben, können Kameras ergänzend eingesetzt werden. Befindet sich der Bediener in einem Fernsteuerungsraum ohne Sicht auf den Einsatzort, sind Kameras das wichtigste Mittel zur Überwachung der Maschine und müssen entsprechend spezifiziert werden.
Faktor 6 – Umgebungsbedingungen:
Dokumentieren Sie den Temperaturbereich, die Niederschlagsbelastung, die Staubbelastung und die chemische Belastung, denen die Komponenten des Bausatzes ausgesetzt sein werden. Diese Faktoren bestimmen die Anforderungen an die IP-Schutzart, die Temperaturzertifizierung und die Materialauswahl.
Faktor 7 – Mobilität der Maschine beim Fernbetrieb:
Muss sich der Bagger während der Fernsteuerung fortbewegen (seine Position ändern)? Das Fahren der Maschine per Fernsteuerung ist deutlich schwieriger sicher zu kontrollieren als stationäre Grabarbeiten, insbesondere in geneigtem Gelände. Ist das Fahren per Fernsteuerung erforderlich, muss das Kit mit Rück- und Seitenkameras ausgestattet sein, und die Bedienkonsole muss eine klare visuelle Rückmeldung über die Bodenverhältnisse in Fahrtrichtung liefern.
Faktor 8 – Anforderungen an die Einhaltung gesetzlicher Vorschriften:
Ermitteln Sie die in Ihrem Rechtsraum und Ihrer Branche geltenden Normen. Vergewissern Sie sich, dass die Dokumentation des ausgewählten Sets – einschließlich Risikobewertung, Konformitätserklärung und Bedienungsanleitung – den Anforderungen der für Ihre spezifische Anwendung zuständigen Behörde entspricht.
Übersicht zur Modellkompatibilität: Gängige Baggerplattformen
| Baggermarke | Gängige Modelle | Art des Hydrauliksystems | Komplexität bei der Nachrüstung | CAN-Bus-Integration |
|---|---|---|---|---|
| Raupe | 320, 323, 330, 336, 349 | Lastabhängige Steuerung, elektronische Vorsteuerung | Mäßig | Verfügbar (Cat ET-kompatibel) |
| Komatsu | PC200, PC210, PC300, PC490 | Lastabhängige Steuerung, CLSS | Mäßig | Verfügbar (KOMTRAX-kompatibel) |
| Hitachi / ZAXIS | ZX200, ZX300, ZX490 | Lastabhängige, elektronische | Mäßig | Verfügbar |
| Liebherr | R920, R936, R950 | Lastabhängige Steuerung, LUDV | Hoch (komplexe Elektronik) | Verfügbar |
| Volvo | EC220, EC300, EC480 | Lastabhängige, elektronische | Mäßig | Verfügbar |
| Doosan / Develon | DX225, DX300, DX480 | Lastabhängige Steuerung | Mäßig | Begrenzt |
| Fall | CX220, CX300 | Lastabhängige Steuerung | Mäßig | Verfügbar |
| JCB | JS220, JS300 | Lastabhängige, elektronische | Mäßig | Verfügbar |
| Hyundai | HX220, HX300 | Lastabhängige Steuerung | Mäßig | Begrenzt |
| Sany | SY215, SY365 | Lastabhängige, elektronische | gering bis mäßig | Erhältlich (neuere Modelle) |
Welche gefährlichen Umgebungen und industriellen Anwendungen treiben die Nachfrage nach unbemannten Baggern an?
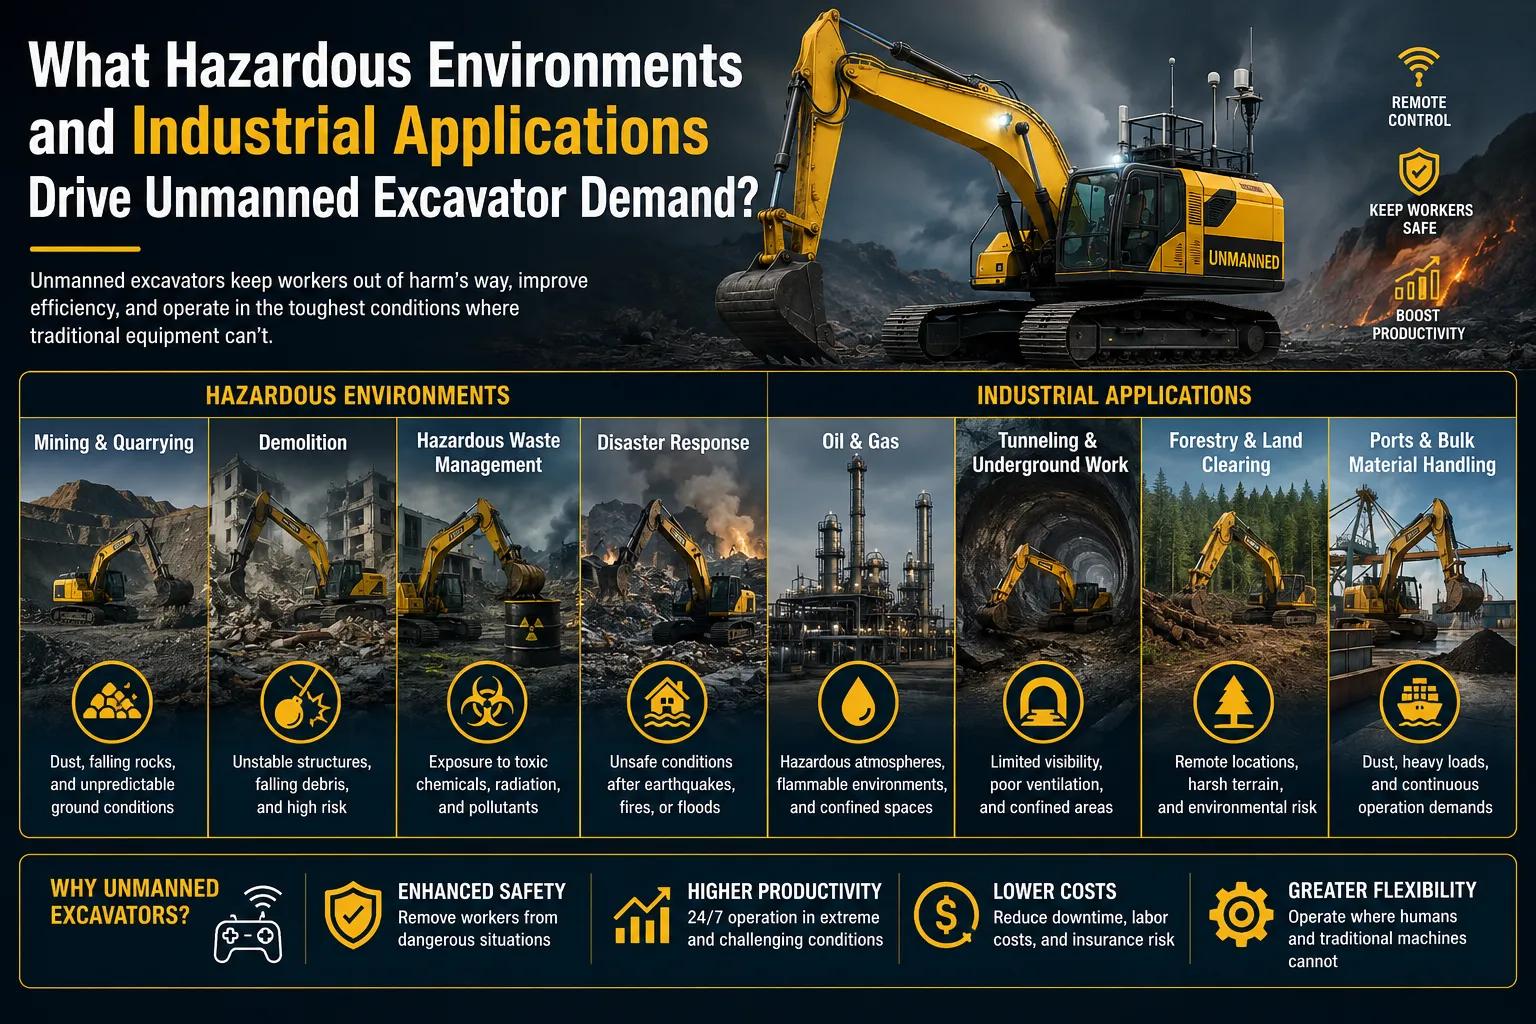
Anwendungsbezogene Bereitstellunganalyse
Stilllegung kerntechnischer Anlagen und Sanierung kontaminierter Standorte:
Dies ist wohl der Anwendungsbereich, der die Kosten für vollständige Fernsteuerungssysteme am deutlichsten rechtfertigt. Bei der Stilllegung von Kernkraftwerken müssen Bagger kontaminierten Boden abtragen, Reaktorbehälter durchschneiden und radioaktiven Schutt in Umgebungen handhaben, in denen die Verweildauer von Menschen nur wenige Minuten beträgt, bevor die Strahlungsgrenzwerte erreicht sind. Ferngesteuerte Bagger in kerntechnischen Anwendungen arbeiten stundenlang ununterbrochen von abgeschirmten Kontrollräumen aus und erzielen so produktive Arbeitsstunden, für die im bemannten Betrieb Dutzende von Personalwechseln erforderlich wären.
Wir haben technische Unterlagen zum Stilllegungsprojekt von Fukushima Daiichi geprüft, bei dem ferngesteuerte Maschinen, darunter auch Bagger, in Bereichen unverzichtbar waren, in denen die Strahlenbelastung so hoch ist, dass ein menschlicher Bediener innerhalb weniger Minuten handlungsunfähig würde. Das japanische Stilllegungsprogramm für Kernkraftwerke ist seit 2011 eine wichtige Triebkraft für den technologischen Fortschritt im Bereich der ferngesteuerten Bagger.
Kampfmittelbeseitigung (EOD) und Räumung von Blindgängern:
Die Räumung von Blindgängern (UXO) in ehemaligen Konfliktgebieten und kontaminierten Übungsgeländen erfordert Aushubgeräte, um vergrabene Munition freizulegen und zur Entsorgung zugänglich zu machen. Eine Fehlzündung oder Detonation eines vergrabenen Sprengkörpers, während ein aus der Kabine bedienter Bagger direkt darüber arbeitet, hätte für den Bediener tödliche Folgen. Ferngesteuerte Minibagger und ferngesteuerte Bagger in voller Größe sind mittlerweile das Standardwerkzeug für die UXO-Räumung bei professionellen EOD-Einsätzen.
Aktive Abbauflächen in Bergwerken und Steinbrüchen:
Hochwandbergbau, instabile Abbauflächen und Bereiche mit aktiver Steinschlaggefahr stellen eine ständige Gefahr für die Kabinenführer dar. In australischen, südafrikanischen und nordamerikanischen Hartgesteinsbergwerken werden ferngesteuerte Bagger eingesetzt, die aus sicherer Entfernung unterhalb der aktiven Abbaufläche arbeiten, um die Produktion auch in Zeiten aufrechtzuerhalten, in denen bemannte Maschinen aus Sicherheitsgründen zurückgezogen werden müssten.
Abriss von baulich instabilen Gebäuden:
Wenn ein Gebäude durch einen Brand, ein Erdbeben, eine Überschwemmung oder ein strukturelles Versagen so stark beschädigt wurde, dass die Gefahr eines fortschreitenden Einsturzes realistisch ist, stellt der Einsatz eines Fahrers in der Kabine eines herkömmlichen Baggers zur Einleitung der Abbrucharbeiten ein erhebliches Risiko für den Fahrer dar. Ferngesteuerte Bagger ermöglichen es, Abbrucharbeiten aus sicherer Entfernung durchzuführen, wobei die Maschine das physische Risiko des Kontakts mit Trümmern und herabfallenden Bauteilen trägt.
Einsätze bei Unterwasser- und Hochwasserkatastrophen:
Für den Unterwassereinsatz und die Fernsteuerung ausgerüstete Bagger werden bei Hochwasserbekämpfungsmaßnahmen, bei Hafenausbaggerungen und bei Unterwasserfundamentarbeiten eingesetzt. Dank der Fernsteuerung kann die Maschine vollständig unter Wasser arbeiten – auch unter Bedingungen, unter denen ein Fahrer in der Kabine nicht überleben könnte. Dazu ist eine spezielle Abdichtung der Hydraulikdichtungen, der elektrischen Systeme und der Kameras erforderlich.
Maßnahmen bei Chemie- und Industrieunfällen:
Nach Unfällen mit Industriechemikalien müssen Rettungskräfte Gefahrstoffe beseitigen, Trümmer räumen und kontaminierte Abfälle entsorgen, ohne das Personal giftigen Gasen auszusetzen. Ferngesteuerte Bagger mit chemikalienbeständiger Beschichtung, die aus einer Entfernung bedient werden, die das Personal außerhalb der Sperrzonen hält, sind mittlerweile fester Bestandteil der Ausrüstung für industrielle Notfallmaßnahmen.
Tunnelbau und Untertagebau:
Bei Tunnelbohrarbeiten und im Untertagebau führen beengte Platzverhältnisse, schlechte Luftqualität und die Gefahr von Deckeneinstürzen zu Bedingungen, unter denen ferngesteuerte Aushubarbeiten sowohl die Sicherheit als auch die Produktivität erhöhen. Untertage-Fernsteuerungssysteme nutzen in der Regel kabelgebundene Verbindungen oder Funknetze, da die Ausbreitung von Funkwellen in Tunneln stark gerichtet ist und eine drahtlose Übertragung über große Entfernungen nicht praktikabel ist.
| Anwendung | Hauptgefahr | Empfohlene Systemanforderungen | Typischer Arbeitsabstand |
|---|---|---|---|
| Stilllegung kerntechnischer Anlagen | Strahlung | Vollständige Fernsteuerung, Kat. 4/PLe | 50 m–500 m (Kontrollraum) |
| Räumung von Blindgängern | Explosionsschock | Vollständige Fernsteuerung, Kat. 3/PLd | 300 m–1 km |
| Aktive Abbaufront | Steinschlag, Hangrutsch | Fernsteuerung, Kat. 2/PLc | 50 m–500 m |
| Abbruch von Bauwerken | Gebäudeeinsturz | Fernsteuerung/unterstützt, Kat. 2–3 | 50 m–200 m |
| Unterwasserarbeiten | Ertrinken, Verlust von Ausrüstung | Vollständige Fernsteuerung | 10 m–500 m |
| Chemieunfall | Exposition gegenüber Giftstoffen | Vollständige Fernsteuerung, Kat. 3–4 | 100 m–1 km |
| Vulkanisch/geothermisch | Hitze, giftiges Gas | Vollständige Fernsteuerung | 200 m–1 km |
| Tunnelbau | Sturz vom Dach, Luftqualität | Tethered- oder Mesh-Funk | 50 m–500 m |
| Beseitigung von Trümmern nach Waldbränden | Aktives Feuer, Rauch | Fernsteuerung | 100 m–500 m |
Wie wird ein Nachrüstsatz für die Fernsteuerung an einem vorhandenen Hydraulikbagger installiert?
Technische Anforderungen vor der Installation
Bevor mit den physischen Installationsarbeiten begonnen wird, muss ein qualifizierter Ingenieur für Hydraulik- und Elektroniksysteme einen maschinenspezifischen Installationsplan erstellen. Diese Planungsphase umfasst:
Auslegung der Hydraulikschnittstelle:
Erfassen Sie den vorhandenen Vorsteuerkreis des Baggers, um die richtigen Einbaupunkte für die elektrohydraulischen Proportionalventile zu ermitteln. Der Vorsteuerkreis muss zugänglich sein, ohne dass wesentliche Bauteile demontiert werden müssen, und der Einbau darf die Integrität des Haupthydrauliksystems nicht beeinträchtigen.
Strombudget:
Berechnen Sie den gesamten Strombedarf aller Kit-Komponenten (Steuergeräte, Ventile, Kameras, Beleuchtung, Kommunikationssysteme) und stellen Sie sicher, dass das vorhandene Bordnetz des Baggers diese Last versorgen kann. Die meisten Bagger verfügen über ein 24-V-Gleichstromsystem mit einer Lichtmaschine von 100–200 A. Die Komponenten des Bausatzes nehmen in der Regel insgesamt 15–40 A auf, sodass eine ausreichende Reserve verbleibt.
Bewertung der CAN-Bus-Integration:
Falls das Kit an den CAN-Bus des Baggers angeschlossen werden soll, besorgen Sie sich die Dokumentation zum CAN-Bus-Protokoll der Maschine vom Hersteller und überprüfen Sie die Kompatibilität mit dem Steuergerät des Kits. Unbefugte Änderungen am CAN-Bus können die Garantie der Maschine beeinträchtigen und Fehlercodes im ECM der Maschine auslösen.
Antennen- und Kamerapositionierung:
Planen Sie die Befestigungspunkte für alle Antennen und Kameras so, dass die erforderliche Abdeckung gewährleistet ist, ohne die Beweglichkeit der Maschine zu beeinträchtigen oder Stellen zu schaffen, an denen sich Fremdkörper verfangen können.
Übersicht über die Installationsphase
Phase 1 – Einbau des elektrohydraulischen Ventils:
Montieren Sie den Proportionalventilblock an der dafür vorgesehenen Stelle im Vorsteuerkreis. Schließen Sie die Vorsteuer-Zufuhr- und -Rücklaufleitungen an. Verlegen Sie separate Vorsteuerdruckleitungen zu jedem Hauptsteuerventilschieber. Führen Sie eine Druckprüfung des gesamten Vorsteuerkreises bei 120% des maximalen Vorsteuerdrucks durch, bevor Sie die Elektronik einschalten.
Phase 2 – Einbau der Maschinensteuerung und der Elektronik:
Montieren Sie die Onboard-Maschinensteuerung (OMC) in einem geschützten, vibrationsisolierten Gehäuse. Schließen Sie die Stromversorgung, den Not-Aus-Stromkreis und alle Ventilausgänge an. Installieren Sie den Drosselklappensteller am Motorsteuergestänge oder stellen Sie über den CAN-Bus eine Verbindung zum ECM her.
Phase 3 – Installation des Kommunikationssystems:
Montieren Sie die maschinenseitige Kommunikationseinheit und die Antenne an der optimalen HF-Position. Verlegen Sie die Antennenkabel fern von Hochstromkabeln, um Störungen zu vermeiden. Installieren und konfigurieren Sie das Videoübertragungssystem.
Phase 4 – Installation des Kamerasystems:
Kameras an den vorgesehenen Positionen montieren, Kabelbäume durch Schutzrohre verlegen und an die Videoübertragungseinheit anschließen. Sicherstellen, dass die Sichtfelder der Kameras die erforderliche Abdeckung des Arbeitsbereichs der Maschine gewährleisten.
Phase 5 – Systemintegration und Programmierung:
Konfigurieren Sie die Ein-/Ausgangszuordnung der Maschinensteuerung, die Parameter der Sicherheitslogik, die Einstellungen für die Watchdog-Zeitüberschreitung sowie die Ventilkalibrierungstabellen. Programmieren Sie die Bedienstation mit dem Steuerungsmuster der Maschine (ISO oder SAE) und den Zuweisungen der Zusatzfunktionen.
Phase 6 – Inbetriebnahme und Prüfung:
Führen Sie nacheinander Funktionstests für jedes System durch: Stromversorgungssystem, Not-Aus-Schaltung, Kommunikationsverbindung, Steuerung der Hydraulikfunktionen (Leerlauf), Hydraulikfunktionstest unter Volllast, Videosystem, integrierter Systemtest. Dokumentieren Sie alle Testergebnisse.
Phase 7 – Schulung des Bedienpersonals und Abnahme:
Schulen Sie die dafür vorgesehenen Bediener in der Bedienung des jeweiligen Systems. Überprüfen Sie die Kompetenz der Bediener durch eine praktische Prüfung. Erstellen Sie die Abnahmedokumente und aktualisieren Sie die Wartungsunterlagen der Maschine.
Wie schneiden unbemannte Baggersysteme im Vergleich zum bemannten Betrieb ab?
Produktivität: Eine ehrliche Einschätzung
Das ist die Frage, die die meisten Beschaffungsteams als Erstes stellen, und um sie ehrlich zu beantworten, muss man zwischen verschiedenen Aufgabentypen und unterschiedlichen Erfahrungsstufen der Bediener unterscheiden.
Bei einfachen, sich wiederholenden Aufgaben – wie dem Aushub großer Mengen einheitlichen Materials, dem Beladen von Lkw aus einer festen Position oder dem Graben von Gräben unter gleichbleibenden Bodenbedingungen – erreichen erfahrene Bediener von Fernsteuerungssystemen unter kontrollierten Testbedingungen in der Regel 60–80% der Produktivität erfahrener Kabinenführer. In frühen Einsatzphasen, bevor die Bediener vollständig auf das jeweilige System geschult sind, kann die Produktivität bei 40–60% des bemannten Betriebs liegen.
Diese Produktivitätslücke verringert sich unter zwei Umständen erheblich:
- Wenn der Basiszeitplan für den bemannten Betrieb erhebliche unproduktive Zeiten aufgrund von Sicherheitsstopps, Schichtwechseln in Gefahrenbereichen oder Ermüdung der Besatzung durch extreme Umgebungsbedingungen beinhaltet.
- Wenn das Fernsteuerungssystem von sehr erfahrenen Fernsteuerungsoperateuren bedient wird, die bereits Tausende von Stunden Erfahrung mit genau dieser Plattform gesammelt haben.
In Anwendungsfällen, in denen die Alternative zum ferngesteuerten Betrieb nicht der bemannte Aushub, sondern gar kein Aushub ist – weil die Umgebung für den Zugang von Menschen zu gefährlich ist –, ist der Produktivitätsvergleich bedeutungslos. Jede Produktionsleistung des ferngesteuerten Systems übertrifft die Nullleistung der unmöglichen bemannten Alternative.
Vergleich von Ermüdung und Schichtdauer
| Operativer Faktor | Betrieb mit Fahrerkabine | Fernsteuerung (Standard) | Fernsteuerung (Fortgeschrittene mit Haptik) |
|---|---|---|---|
| Maximale Dauer einer Produktionsschicht | 8–10 Stunden (körperliche Belastungsgrenze) | 4–6 Stunden (kognitive Ermüdung durch Bildschirmarbeit) | 5–7 Stunden |
| Häufigkeit der Pausenpflicht | Alle 2 Stunden | Alle 45–60 Minuten | Alle 60–90 Minuten |
| Auswirkungen von Hitze und Kälte auf den Bediener | Hoch (Fahrgastraum) | Minimal (Umgebung im Kontrollraum) | Minimal |
| Durch Schwingungen verursachte Ermüdung | Bedeutend | Keine | Keine |
| Möglichkeiten für den Betrieb mehrerer Maschinen | Eine Maschine pro Bediener | Eine Maschine pro Bediener (Standard) | 2–3 Maschinen pro Bediener (überwachte Autonomie) |
Welche rechtlichen und versicherungstechnischen Auswirkungen hat der Einsatz unbemannter Bagger?
Anforderungen hinsichtlich behördlicher Meldungen und Genehmigungen
Der Einsatz eines unbemannten Baggers auf einer Baustelle, in einem Bergwerk oder bei einem Abbruchprojekt löst in den meisten Rechtsordnungen behördliche Meldepflichten aus. Diese Anforderungen variieren erheblich:
Vereinigte Staaten: Die OSHA hat keine spezifischen Vorschriften für den ferngesteuerten Bagerbetrieb, doch die allgemeine Pflichtklausel (Abschnitt 5(a)(1)) verpflichtet Arbeitgeber dazu, einen Arbeitsplatz bereitzustellen, der frei von bekannten Gefahren ist. Standortspezifische Sicherheitspläne für den ferngesteuerten Bagerbetrieb müssen Sperrzonen für das Personal, Kommunikationsprotokolle und Notfallmaßnahmen berücksichtigen. Einige Bundesstaaten haben zusätzliche Anforderungen erlassen; erkundigen Sie sich bitte bei der zuständigen OSHA-Behörde Ihres Bundesstaates.
Europäische Union: Die Maschinenrichtlinie 2006/42/EG schreibt vor, dass das Fernsteuerungssystem selbst mit der CE-Kennzeichnung versehen sein muss, wenn es eine Maschine oder ein wesentliches Maschinenbauteil darstellt. Der Einsatz ferngesteuerter Maschinen auf Baustellen fällt unter die EU-Baustellenrichtlinie 92/57/EWG, wonach eine Meldung an die zuständige Arbeitsschutzbehörde erforderlich ist.
Australien: „Safe Work Australia“ hat Leitlinien für ferngesteuerte Anlagen veröffentlicht, und die Arbeitsschutzbehörden der einzelnen Bundesstaaten können für bestimmte Anwendungen an gefährlichen Standorten eine Meldung oder eine vorherige Genehmigung verlangen. Bergbauspezifische ferngesteuerte Anlagen unterliegen der Aufsicht der staatlichen Bergbausicherheitsbehörden.
Versicherungsaspekte
Versicherungsgesellschaften behandeln den Einsatz unbemannter Bagger anders als den Einsatz bemannter Bagger – was jedoch nicht immer nachteilig ist. Die entscheidenden Faktoren:
- Entfernung des Bedieners aus dem Gefahrenbereich: Wird allgemein positiv bewertet; verringert das Risiko im Bereich der Arbeitsunfallversicherung.
- Risiko von Maschinenschäden: Der Fernbetrieb erhöht die Wahrscheinlichkeit geringfügiger Maschinenschäden aufgrund von Ungenauigkeiten des Bedieners; Versicherer können daher höhere Selbstbehalte für die Maschinenschadensdeckung verlangen.
- Haftpflicht: Das Management von Sperrzonen für Mitarbeiter wird zum entscheidenden Haftungsfaktor; dokumentierte Protokolle für Sperrzonen verringern das Risiko für Versicherer.
- Systemzertifizierung: Versicherungspolicen für den ferngesteuerten Baggerbetrieb erfordern häufig den Nachweis der Einhaltung der Norm ISO 15817 oder einer gleichwertigen Zertifizierung durch eine unabhängige Stelle.
Wie wird sich die Technologie für ferngesteuerte und autonome Bagger bis 2026 weiterentwickeln?
Technologische Fortschritte, die den Markt neu gestalten
Einrichtung privater 5G-Netze für Baustellen:
Die Verfügbarkeit privater 5G-Netzinfrastruktur von Unternehmen wie Ericsson, Nokia und verschiedenen regionalen Netzbetreibern hat die technischen Möglichkeiten in der Kommunikation mit ferngesteuerten Baggern grundlegend verändert. Privates 5G bietet eine Funkverzögerung von unter 20 ms, eine Bandbreite im Multi-Gigabit-Bereich für mehrere gleichzeitige 4K-Videostreams sowie die Möglichkeit, Dutzende von ferngesteuerten Maschinen in einem einzigen Netzwerk zu unterstützen. Mehrere große Bergbau- und Bauunternehmen haben die Einführung privater 5G-Netze an wichtigen Standorten abgeschlossen und nutzen das Netzwerk als Kommunikationsrückgrat für ihre Flotten ferngesteuerter Bagger.
Autonomes Graben auf LiDAR-Basis:
Sowohl die „Smart Construction“-Plattform von Komatsu als auch das „Command for Excavating“-System von Caterpillar haben bis 2025–2026 den Stand erreicht, dass halbautonome Grabungsfunktionen kommerziell eingesetzt werden können. Der Bagger nutzt LiDAR-Punktwolken des Arbeitsbereichs in Kombination mit einem in die Maschinensteuerung geladenen Oberflächenmodell, um autonom Aushubvorgänge auszuführen, die sich dem Zielgefälle annähern, dieses jedoch nicht überschreiten. Der Maschinenführer überwacht den Vorgang und kümmert sich um Sonderfälle, während die Maschine die sich wiederholenden Aushubvorgänge autonom ausführt.
Integration des digitalen Zwillings:
Das Konzept, einen digitalen Zwilling der Baugrube in Echtzeit zu pflegen – der kontinuierlich durch die bordeigenen Sensoren des Baggers und externe Referenzstationen aktualisiert wird –, ermöglicht es dem Fernbediener, in einer 3D-Visualisierungsumgebung zu arbeiten, anstatt sich ausschließlich auf 2D-Kamerabilder zu verlassen. Der Bediener sieht eine digitale Darstellung der Maschine, ihres Arbeitswerkzeugs und des umgebenden Geländes in einem präzisen dreidimensionalen Raum, was das räumliche Vorstellungsvermögen im Vergleich zur Fernsteuerung über einen Flachbildschirm erheblich verbessert.
Kooperative Mehrmaschinen-Systeme:
Flottenmanagement-Plattformen koordinieren mittlerweile mehrere ferngesteuerte oder halbautonome Bagger, Muldenkipper und Verdichter auf derselben Baustelle – mithilfe von Kollisionsvermeidungssystemen, die einen sicheren Abstand zwischen den Maschinen gewährleisten, selbst wenn mehrere Bediener von getrennten Steuerstationen aus potenziell widersprüchliche Befehle erteilen.
Steuerung eines haptischen Exoskeletts:
Forschungsprojekte von Herstellern wie Sarcos und Festo haben Ganzkörper-Exoskelett-Schnittstellen für die Fernsteuerung von Baggern demonstriert, bei denen die körperlichen Bewegungen des Bedieners (Anheben und Drehen des Arms) in Ausleger- und Armbewegungen der Maschine umgesetzt werden. Erste Daten aus diesen experimentellen Systemen zeigen, dass die Produktivität des Bedieners bei komplexen Aufgaben fast das Niveau eines erfahrenen Fahrers in der Kabine erreicht, da die Exoskelett-Schnittstelle die natürlichen Bewegungsmuster des Bedieners beibehält, anstatt sie durch Joystick-Koordinaten zu abstrahieren.
KI-gestützte Anomalieerkennung:
Algorithmen des maschinellen Lernens, die die Sensoren des Baggers überwachen – darunter Hydraulikdruckprofile, Stromaufnahmemuster, Bodenwiderstand und Stabilitätsindikatoren –, können nun Anomalien erkennen, die einem Maschinenausfall oder einer Bodeninstabilität vorausgehen, bevor diese zu kritischen Ereignissen werden. Stößt ein Bagger beispielsweise auf einen unerwarteten Hohlraum unterhalb der Aushubfläche, zeigt er ein charakteristisches Hydraulikdruckmuster, das trainierte Anomalieerkennungssysteme identifizieren und den Fernbediener darauf aufmerksam machen können, bevor die Maschine in den Hohlraum stürzt.
Häufig gestellte Fragen (FAQs)
1: Was ist ein Nachrüstsatz für ferngesteuerte Bagger und was ist darin enthalten?
Ein Nachrüstsatz für ferngesteuerte Bagger ist ein im Zubehörmarkt erhältliches oder vom Erstausrüster geliefertes Paket aus elektrohydraulischen und elektronischen Komponenten, das einen herkömmlichen Hydraulikbagger um eine drahtlose Fernsteuerungsfunktion erweitert, ohne die manuelle Bedienung aus der Kabine dauerhaft zu deaktivieren. Ein komplettes Umrüstset umfasst in der Regel: proportionale elektrohydraulische Ventilbaugruppen, die an den Vorsteuerkreis der Maschine angeschlossen werden, eine integrierte Maschinensteuerung, die drahtlose Befehle verarbeitet und die Sicherheitslogik verwaltet, einen Drosselklappensteller zur ferngesteuerten Drehzahlregelung des Motors, ein drahtloses Kommunikationssystem (Sender und Empfänger), eine Bedienstation mit zwei proportionalen Joysticks, die dem Steuerungsmuster der Maschine entsprechen, ein Kamerasystem zur Sichtunterstützung des Fahrers, eine Videoübertragungseinheit, Stromversorgungskomponenten sowie sämtliches Befestigungsmaterial und alle Kabelbäume. Die Maschine behält die volle manuelle Steuerung in der Kabine bei, wenn das Fernsteuerungssystem ausgeschaltet ist, wodurch die Nachrüstung reversibel ist und die Maschine im Dual-Modus betrieben werden kann.
2: Wie weit entfernt kann ich einen ferngesteuerten Bagger bedienen?
Die Reichweite eines ferngesteuerten Baggers hängt in erster Linie von der im Set verwendeten Kommunikationstechnologie ab. UHF-FHSS-Funksysteme bieten auf offenem Gelände eine zuverlässige Reichweite von 500 Metern bis 2 Kilometern. WLAN-basierte Systeme (2,4 GHz oder 5 GHz) erreichen eine effektive Reichweite von 100 bis 300 Metern. Private LTE- oder 4G-Netze erweitern die Reichweite auf mehrere Kilometer, und private 5G-Netze können ganze große Bergbau- oder Baustellen abdecken. Glasfaser-Tether-Systeme haben eine unbegrenzte Reichweite, die lediglich durch die Kabellänge begrenzt ist. In der Praxis schränkt die Qualität der Videoübertragung oft die effektive Reichweite ein, bevor die Funkreichweite zum limitierenden Faktor wird: Die Aufrechterhaltung von Videos mit geringer Latenz über große Entfernungen erfordert mehr Bandbreite als einfache Steuerbefehle. Für Einsätze über 500 Meter hinaus sind private Mobilfunknetze in der Regel die zuverlässigste Lösung.
3: Welche Baggermodelle sind mit Nachrüstsätzen für die Fernsteuerung kompatibel?
Nachrüstsätze für die Fernsteuerung sind für die meisten gängigen Baggermarken und -modelle erhältlich, darunter Caterpillar (Baureihen 320–349), Komatsu (PC200–PC490), Hitachi/ZAXIS (ZX200–ZX490), Volvo (EC220–EC480), Liebherr (R920–R950), Hyundai (HX220–HX300), Doosan/Develon (DX225–DX480), Case (CX220–CX300), JCB (JS220–JS300) und Sany (SY215–SY365). Die Kompatibilität hängt von der Architektur des Hydrauliksystems des Baggers, dem Druck im Vorsteuerkreis und der Auslegung des elektrischen Systems ab. Load-Sensing-Hydrauliksysteme mit elektronischer Vorsteuerung lassen sich am einfachsten nachrüsten. Ältere, rein mechanische Vorsteuersysteme erfordern zusätzliche Anpassungen an der Schnittstelle. Geben Sie dem Lieferanten des Umrüstsatzes vor dem Kauf stets das genaue Maschinenmodell, das Baujahr und den Seriennummernbereich an, um die Kompatibilität zu bestätigen, da Abweichungen innerhalb der Modellfamilien die Einbauanforderungen erheblich beeinflussen können.
4: Was ist die Norm ISO 15817 und warum ist sie für die Beschaffung von ferngesteuerten Baggern von Bedeutung?
ISO 15817:2012 (Erdbaumaschinen: Sicherheitsanforderungen an Fernsteuerungssysteme) ist die wichtigste internationale technische Norm, die sich speziell mit Fernsteuerungssystemen für Erdbaumaschinen, einschließlich Baggern, befasst. Sie legt Mindestanforderungen an die Sicherheit fest, darunter: Reaktionszeit bei Not-Aus (alle Bewegungen müssen innerhalb von 2 Sekunden zum Stillstand kommen), sicheres Verhalten bei Kommunikationsausfall (sicherer Stillstand innerhalb von 2 Sekunden nach Verbindungsabbruch), Mindest-Sicherheitskategorie des Steuerungssystems (Kategorie 2, PLc gemäß ISO 13849-1), Not-Aus-Anforderungen sowohl am Bedienerplatz als auch an der Maschine, eine Wiederanlaufsperre nach Aktivierung des Not-Aus sowie Dokumentationsanforderungen einschließlich Risikobewertung und Bedieneranweisungen. Für Beschaffungszwecke stellt die Forderung nach Konformität mit ISO 15817 als Vertragsbedingung sicher, dass der Lieferant eine formelle Sicherheitsanalyse seines Systems durchgeführt hat und eine nachweisbare statt einer selbstdeklarierten Sicherheitsgarantie bieten kann. Fordern Sie die spezifischen Prüfberichte an, nicht nur eine Konformitätserklärung.
5: Kann ein ferngesteuerter Bagger einen bemannten Bagger bei allen Arten von Arbeiten ersetzen?
Ein ferngesteuerter Bagger kann dieselben physischen Aufgaben wie ein bemannter Bagger ausführen, was das Graben, Laden, Planieren, Abreißen und den Materialumschlag betrifft. Die praktischen Einschränkungen hängen eher mit der Wahrnehmung und Produktivität des Bedieners zusammen als mit den Fähigkeiten der Maschine. Die aktuelle Fernsteuerungstechnologie erreicht bei einfachen Aufgaben 60–80% der Produktivität eines erfahrenen bedienten Bedieners, wobei sich dieser Abstand verringert, je mehr Erfahrung die Bediener mit bestimmten Systemen sammeln. Komplexe Aufgaben, die eine sehr präzise Positionierung erfordern – wie das Untermauern von Fundamenten, das Arbeiten um unterirdische Versorgungsleitungen herum oder das Feinplanieren mit Millimetergenauigkeit – stellen bei der Fernsteuerung ohne haptisches Feedback oder autonome Unterstützung nach wie vor eine größere Herausforderung dar. In Anwendungsbereichen, in denen die Gefahr einen Fernbetrieb rechtfertigt, ist der Produktivitätskompromiss fast immer akzeptabel. In risikoarmen Umgebungen, in denen keine betriebliche Notwendigkeit für einen Fernbetrieb besteht, lassen sich der Produktivitäts- und Kostenaufwand von Fernsystemen gegenüber dem herkömmlichen bemannten Betrieb nur schwer rechtfertigen.
6: Welche Ausbildung ist erforderlich, um ein ferngesteuertes Baggersystem zu bedienen?
Bediener von ferngesteuerten Baggersystemen benötigen eine Schulung, die sowohl die mechanischen Grundlagen der Baggerbedienung als auch die spezifischen Merkmale der ferngesteuerten Maschinensteuerung abdeckt. Ein qualifizierter Fernbediener von Baggern sollte über folgende Voraussetzungen verfügen: bestehende Qualifikation als Bediener konventioneller Bagger (CPCS, NCCCO oder eine gleichwertige Zertifizierung je nach Rechtsordnung), systemspezifische Schulung durch den Anbieter des Bausatzes oder Systems, die den Aufbau und die Funktionen des Bedienpults, die Bedienung des Kommunikationssystems und die Fehlererkennung, Not-Aus-Verfahren und Wiederanlaufsequenzen, die Interpretation und die Grenzen des Kamerasystems sowie das Management baustellenspezifischer Sperrzonen. Für den Einsatz in Spezialbereichen (Nuklear, Kampfmittelbeseitigung, Chemie) ist eine zusätzliche, auf die jeweilige Gefahrenanwendung zugeschnittene Schulung erforderlich. Die meisten professionellen Systeme erfordern mindestens 20 bis 40 Stunden Bedienerschulung an einem bestimmten System, bevor der Bediener als kompetent gilt. In mehreren Ländern entstehen Zertifizierungsprogramme für Fernbediener, da sich die Technologie zunehmend verbreitet.
7: Wie verhält sich ein unbemannter Bagger, wenn während des Betriebs die Funkverbindung unterbrochen wird?
Bei jedem ordnungsgemäß konzipierten ferngesteuerten Baggersystem, das der Norm ISO 15817 entspricht, löst der Verlust der Funkverbindung innerhalb von 2 Sekunden eine automatische Sicherheitsabschaltsequenz aus. Die bordeigene Maschinensteuerung erkennt den Ausfall der Heartbeat-Signale von der Bedienstation des Bedieners und unterbricht sofort die hydraulischen Steuerungssignale für alle Bewegungsfunktionen, wodurch Ausleger, Löffelstiel, Löffel, Schwenk- und Fahrfunktionen angehalten werden. Je nach Systemkonfiguration läuft der Motor im Leerlauf weiter oder wird abgeschaltet, und alle vorhandenen Bremsen werden betätigt. Die Maschine verbleibt in diesem sicheren Zustand, bis die Kommunikation wiederhergestellt ist und der Bediener eine bewusste Neustartsequenz durchführt – in der Regel durch Drücken einer bestimmten Reset-Tastenkombination am Sender, um zu bestätigen, dass es sich um einen absichtlichen Neustart und nicht um einen automatischen Neustart handelt. Diese Wiederanlaufsperre verhindert, dass die Maschine bei Wiederherstellung der Verbindung plötzlich die Bewegung wieder aufnimmt, falls sich der Bediener während des Kommunikationsausfalls neu positioniert hat oder sich die Bedingungen vor Ort geändert haben.
8: Was ist der Unterschied zwischen ferngesteuerten und autonomen Baggersystemen?
Ein ferngesteuerter Bagger wird kontinuierlich und in Echtzeit von einem menschlichen Bediener gesteuert, der alle Bewegungsbefehle über eine drahtlose oder kabelgebundene Steuerstation erteilt. Die Maschine führt die Befehle des Bedieners exakt aus, ohne eigenständig Entscheidungen zu treffen. Ein autonomer oder halbautonomer Bagger nutzt integrierte Sensoren (LiDAR, GPS, Kameras, IMU), ein Geländemodell und einen Algorithmus zur Aufgabenplanung, um definierte Arbeitsaufgaben ohne ständige Eingaben des Bedieners auszuführen. Der Bediener legt die Arbeitsparameter fest (Aushubbereich, Zielneigung, Materialablageort), und die Maschine ermittelt und führt die spezifischen Bewegungsabläufe aus, die zur Erfüllung der Aufgabe erforderlich sind. Im Jahr 2026 befinden sich die meisten kommerziellen Einsätze auf der halbautonomen Ebene: Die Maschine führt wiederholt auftretende Grabvorgänge innerhalb eines definierten Bereichs autonom aus, benötigt jedoch das Eingreifen des Bedieners beim Einweisen von LKWs, beim Wechseln von Anbaugeräten, beim Fahren zu neuen Positionen sowie beim Umgang mit unerwarteten Bodenverhältnissen. Vollautonome Bagger, die in der Lage sind, in komplexen, sich verändernden Umgebungen ohne Unterstützung zu arbeiten, befinden sich nach wie vor hauptsächlich in der Forschungsphase und in frühen Feldversuchsphasen.
9: Gibt es Fernsteuerungssätze, die für Minibagger und Kompaktmaschinen geeignet sind?
Ja, Nachrüstsätze für Fernsteuerungen, die speziell für Minibagger (1–5-Tonnen-Klasse) und Kompaktbagger (5–10-Tonnen-Klasse) entwickelt wurden, sind im Handel erhältlich und stellen ein wachsendes Marktsegment dar. Nachrüstsätze für Minibagger stellen besondere technische Herausforderungen dar: Kleinere Hydrauliksysteme arbeiten mit niedrigeren Vorsteuerdrücken und Durchflussraten als Maschinen in Standardgröße, was Proportionalventile erfordert, die genau auf die kompakte Hydraulikarchitektur abgestimmt sind. Platzmangel in den begrenzten Schaltschrankbereichen der Maschine erfordert miniaturisierte Steuerungen und Elektronikbaugruppen. Trotz dieser Herausforderungen bieten mehrere Anbieter spezielle Nachrüstsätze für Minibagger an, die eine vollständige proportionale Steuerung aller Maschinenfunktionen ermöglichen. Fernsteuerungssysteme für Minibagger sind besonders beliebt bei Abbrucharbeiten in Innenräumen (wo die kompakte Maschinengröße und die Fernsteuerung es ermöglichen, Arbeiten in engen Räumen auszuführen, die für Maschinen in voller Größe zu klein sind), bei der Beseitigung von Blindgängern in unwegsamem Gelände, wo eine kompakte Maschine wendiger ist, sowie bei kommunalen Arbeiten in Fußgängerzonen.
10: In welcher Größenordnung liegen die Kosten für einen Nachrüstsatz für einen ferngesteuerten Bagger in der Regel?
Die Kosten für Nachrüstsätze zur Fernsteuerung von Baggern variieren stark je nach Komplexität des Systems, Maschinengröße und Anbieter. Einstiegsmodelle von Joystick-Steuerungssystemen (nur Steuerung, ohne Kameras, Betrieb mit Sichtverbindung) für Bagger in voller Größe kosten inklusive Einbau zwischen etwa $15.000 und $35.000 USD. Systeme der mittleren Preisklasse, die zusätzlich über Kameras und eine Bedienkonsole mit mehreren Bildschirmen verfügen, kosten zwischen $40.000 und $80.000 USD. Vollständige Fernsteuerungssysteme mit professioneller Videoqualität, haptischem Feedback, Fernkommunikation und umfassenden Dokumentationspaketen kosten zwischen $80.000 und $200.000 USD. Halbautonome Systeme mit LiDAR, RTK-GPS und der Fähigkeit zur autonomen Aufgabenausführung kosten zwischen $150.000 und $400.000 USD und mehr. In diesen Zahlen sind die laufenden Kosten nicht enthalten: Wartungsverträge (in der Regel 10–15% des Systemkaufpreises pro Jahr), Bedienerschulungen und Kommunikationsinfrastruktur (Kosten für private LTE- oder 5G-Netze). SpeziellSpeziell entwickelte unbemannte Baggerplattformen mit integrierten Systemen des OEM stellen die höchste Investitionsstufe dar, wobei speziell entwickelte Roboterbagger der 20-Tonnen-Klasse ab 2026 Preise zwischen $800.000 und $2.000.000 USD haben werden.
Überprüfbare Quellen und Literaturangaben
Die technischen Daten, Normenverweise, gesetzlichen Anforderungen und Informationen zur Betriebsleistung in diesem Artikel stützen sich auf die folgenden Primärquellen. Diese Dokumente sind bei den jeweiligen Herausgebern erhältlich und stellen die maßgeblichen Referenzquellen für Ingenieure und Beschaffungsfachleute in diesem Bereich dar:
- ISO 15817:2012 – Erdbaumaschinen: Sicherheitsanforderungen an Fernsteuerungssysteme (Internationale Organisation für Normung) – Leitende internationale Norm für Fernsteuerungssysteme an Baggern und anderen Erdbewegungsmaschinen.
- ISO 13849-1:2023 – Sicherheit von Maschinen: Sicherheitsrelevante Teile von Steuerungssystemen (Internationale Organisation für Normung) – Bewertungsrahmen für Leistungsstufen sicherheitskritischer Maschinensteuerungsfunktionen.
- IEC 62061:2021 – Sicherheit von Maschinen: Funktionale Sicherheit sicherheitsrelevanter elektrischer, elektronischer und programmierbarer elektronischer Steuerungssysteme (Internationale Elektrotechnische Kommission) – SIL-basierter Standard zur Bewertung der funktionalen Sicherheit.
- EU-Maschinenrichtlinie 2006/42/EG (Europäisches Parlament und Rat) – Grundlegende Sicherheits- und Gesundheitsanforderungen für Maschinen, einschließlich ferngesteuerter Erdbaumaschinen.
- EU-Richtlinie 2014/53/EU über Funkanlagen (RED) (Europäisches Parlament und Rat) – Zertifizierungsanforderungen für drahtlose Übertragungsgeräte auf den EU-Märkten.
- OSHA 29 CFR 1926 Unterabschnitt O – Kraftfahrzeuge, mechanisierte Geräte und Arbeiten auf See (US-Behörde für Arbeitssicherheit und Gesundheitsschutz) – US-Bundesvorschriften zur Sicherheit von Baumaschinen.
- MSHA 30 CFR Teil 56/57 – Sicherheits- und Gesundheitsstandards für Metall- und Nichtmetallbergwerke im Tagebau und Untertagebau (US-Behörde für Sicherheit und Gesundheitsschutz im Bergbau) – Sicherheitsanforderungen für Bergbaumaschinen, die für ferngesteuerte Bagger im Bergbau gelten.
- FCC Teil 15 – Hochfrequenzgeräte (US-amerikanische Federal Communications Commission) – Vorschriften für lizenzfreie Funkgeräte, die für Fernsteuerungssender von Baggern gelten.
- SAE J1116 – Kategorien von selbstfahrenden Offroad-Arbeitsmaschinen (SAE International) – Klassifizierungsrahmen für Erdbewegungsmaschinen im Hinblick auf die Einstufung unbemannter Bagger.
- ISO 6165:2022 – Erdbaumaschinen: Grundtypen, Kennzeichnung und Begriffe (Internationale Organisation für Normung) – Terminologiestandard für die Klassifizierung von Erdbaumaschinen.
- Technische Dokumentation zu „Komatsu Smart Construction“ (Komatsu Ltd.) – Technischer Überblick über die halbautonomen Steuerungssysteme für Bagger von Komatsu.
- Caterpillar Command für Aushubarbeiten – Technischer Überblick (Caterpillar Inc.) – Technische Dokumentation zu den ferngesteuerten und autonomen Baggersystemen von Cat.
- Safe Work Australia – Umgang mit Risiken bei ferngesteuerten Anlagen (Safe Work Australia) – Australische behördliche Leitlinien für den Einsatz ferngesteuerter Geräte.
- Reihe „Technische Berichte der IAEO zur Stilllegung kerntechnischer Anlagen“ (Internationale Atomenergie-Organisation) – Technische Dokumentation zur Nutzung von Fernsteuerungsgeräten bei der Stilllegung kerntechnischer Anlagen.
- 3GPP-Technische Spezifikation TS 22.261 – Dienstanforderungen für „Next Generation New Radio“ (3GPP) – Technische Anforderungen an 5G-Netze zur Erfüllung der Latenzanforderungen für die industrielle Fernsteuerung von Maschinen.
Verwirklichen Sie Ihr Projekt mit unbemannten Baggern – mit Nomi
Bei Nomi arbeitet unser Ingenieurteam eng mit Sicherheitsbeauftragten vor Ort, Projektingenieuren, Bergwerksbetreibern und Notfallorganisationen zusammen, um ferngesteuerte Hydraulikbagger-Kits zu entwickeln und zu liefern, die dem Gefahrenprofil, der Maschinenplattform, der Betriebsumgebung und den gesetzlichen Anforderungen der jeweiligen Anwendung entsprechen.
Unser Produktangebot reicht von drahtlosen Joystick-Steuerungssets der Einstiegsklasse für den Betrieb in Sichtweite bis hin zu kompletten Fernsteuerungssystemen mit Mehrkamera-Konfigurationen, professionellen Bedienkonsolen und einer Infrastruktur für die Fernkommunikation. Jedes von uns gelieferte System wird mit einer vollständigen, an ISO 15817 angepassten Dokumentation ausgeliefert, einschließlich Risikobewertung, Bedienungsanleitung und Konformitätserklärung für den CE- oder FCC-Raum.
Wenden Sie sich noch heute an unser technisches Team Beginnen Sie Ihr Projekt mit einer kostenlosen Anwendungsberatung. Nennen Sie uns das Modell Ihres Baggers, die spezifischen Gefahrenbedingungen vor Ort sowie Ihre Anforderungen an den Einsatzbereich, und wir erstellen Ihnen innerhalb von fünf Werktagen eine detaillierte Systemspezifikation und ein Preisangebot.
Technisches Angebot anfordern oder wenden Sie sich direkt an einen Ingenieur für ferngesteuerte Baggersysteme bei Nomi, um die richtige Ausstattung zu bestätigen, bevor Sie Ihr Beschaffungsbudget festlegen.
