
Un sistema di comando idraulico remoto è un sistema di controllo che trasmette a distanza i comandi dell’operatore ad attuatori, valvole e circuiti idraulici, tramite linee pilota fisiche, segnali radio wireless o interfacce elettroniche, senza che l’operatore debba essere fisicamente presente al punto di comando. I sistemi di comando idraulico a distanza spaziano dalle semplici leve delle valvole azionate a cavo ai sofisticati sistemi proporzionali wireless che gestiscono attrezzature mobili multifunzionali. Noi di Nomi lavoriamo quotidianamente con questi sistemi in applicazioni relative a gru, escavatori e macchinari industriali, e le conclusioni riportate in questo articolo riflettono conoscenze ingegneristiche concrete acquisite sul campo.
Se il vostro progetto richiede l'uso di un telecomando idraulico wireless, potete contattarci per un preventivo gratuito.
Che cos’è un comando idraulico a distanza e come funziona?
Un comando idraulico a distanza è qualsiasi sistema che separa il punto di comando dell’operatore dal punto di azione idraulica. Nella sua forma più semplice, un comando idraulico a distanza può essere una leva azionata tramite cavo che aziona un sistema di leveraggi meccanici collegato a un cursore di valvola situato a diversi metri di distanza. Nella sua forma più sofisticata, si tratta di un sistema di comando proporzionale senza fili che trasmette comandi da joystick codificati digitalmente tramite radiofrequenza a un ricevitore di bordo, il quale genera poi segnali elettrici precisi per azionare valvole elettroidrauliche proporzionali che modulano il flusso dell’olio verso cilindri, motori e altri attuatori.
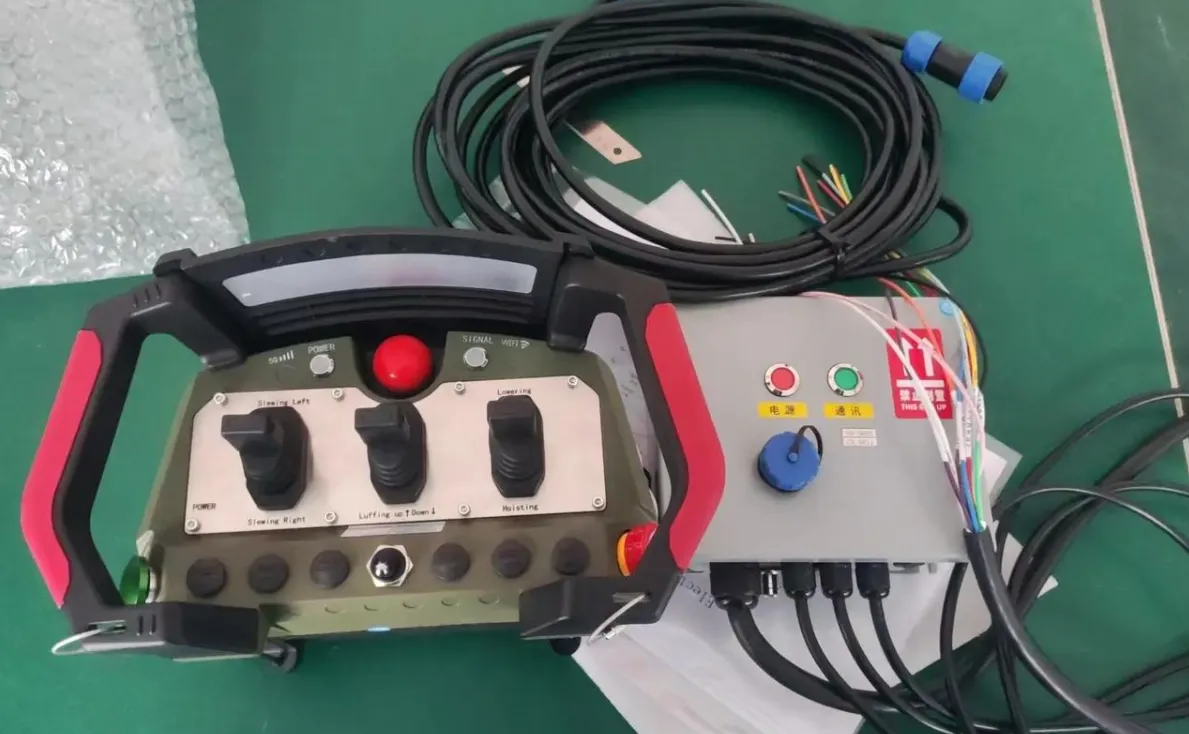
Il termine “remoto” nel contesto del controllo idraulico remoto ha un significato tecnico specifico. Non implica necessariamente una comunicazione wireless, sebbene i sistemi di controllo idraulico remoto wireless siano diventati la configurazione predominante nella maggior parte delle moderne applicazioni industriali. Per "telecomando" si intende semplicemente che il segnale di comando proviene da una posizione fisicamente separata dalla valvola o dall’attuatore da comandare. Tale distanza può variare da un minimo di 2 metri (un comando a pendente all’estremità di un cavo corto) fino a diversi chilometri in applicazioni specializzate che utilizzano frequenze radio autorizzate.
Ci siamo spesso imbattuti in questa ambiguità concettuale durante la progettazione di sistemi per i clienti. Una volta, il direttore di uno stabilimento ci ha chiesto se il loro pannello di comando a pulsanti esistente, collegato a un cavo di 5 metri, potesse essere considerato un comando idraulico a distanza. La risposta onesta è sì, tecnicamente lo è, sebbene rappresenti la forma più elementare di comando a distanza. Ciò che la maggior parte degli ingegneri intende oggi quando parla di “comando a distanza idraulico” è un sistema elettronico, collegato tramite un cavo più lungo o senza fili, che consente il controllo proporzionale di una o più funzioni idrauliche da una distanza di lavoro sicura.
Il circuito idraulico in sé rimane invariato nella stragrande maggioranza delle installazioni con comando a distanza. L'olio continua a fluire dal serbatoio attraverso la pompa, passando per le valvole di controllo direzionale, fino agli attuatori. Ciò che cambia è il modo in cui vengono comandate tali valvole di controllo direzionale. Anziché una mano umana che spinge fisicamente una leva o un joystick collegato meccanicamente al cursore della valvola, la valvola riceve i comandi di posizionamento dal sistema di comando a distanza.
Panoramica sul sistema di comando idraulico a distanza
| Elemento di sistema | Funzione | Esempi |
|---|---|---|
| Dispositivo di input | Coglie l'intenzione dell'operatore | Joystick, pulsante, rotella di regolazione, pedale |
| Trasmissione del segnale | Trasmette il comando dall'ingresso all'attuatore | Cavo, linea pilota idraulica, radio, bus CAN |
| Interfaccia di controllo | Converte il segnale in un'azione idraulica | Elettrovalvola, servovalvola, valvola pilota |
| Circuito idraulico | Fornisce potenza idraulica per il lavoro | Cilindro, motore, attuatore rotante |
| Livello di sicurezza | Garantisce un funzionamento a prova di guasto | Relè di arresto di emergenza, valvole con ritorno a molla |
| Commenti (facoltativi) | Restituisce lo stato all'operatore | Trasduttore di pressione, sensore di posizione, telecamera |
Quali sono i principali tipi di sistemi di comando idraulico a distanza?
La classificazione dei sistemi di comando idraulico a distanza è più ampia di quanto venga illustrato nella maggior parte delle risorse introduttive. Comprendere l'intera gamma delle tecnologie disponibili aiuta gli ingegneri a scegliere l'approccio più adatto alla loro specifica applicazione, anziché ricorrere automaticamente a ciò che hanno utilizzato in precedenza.
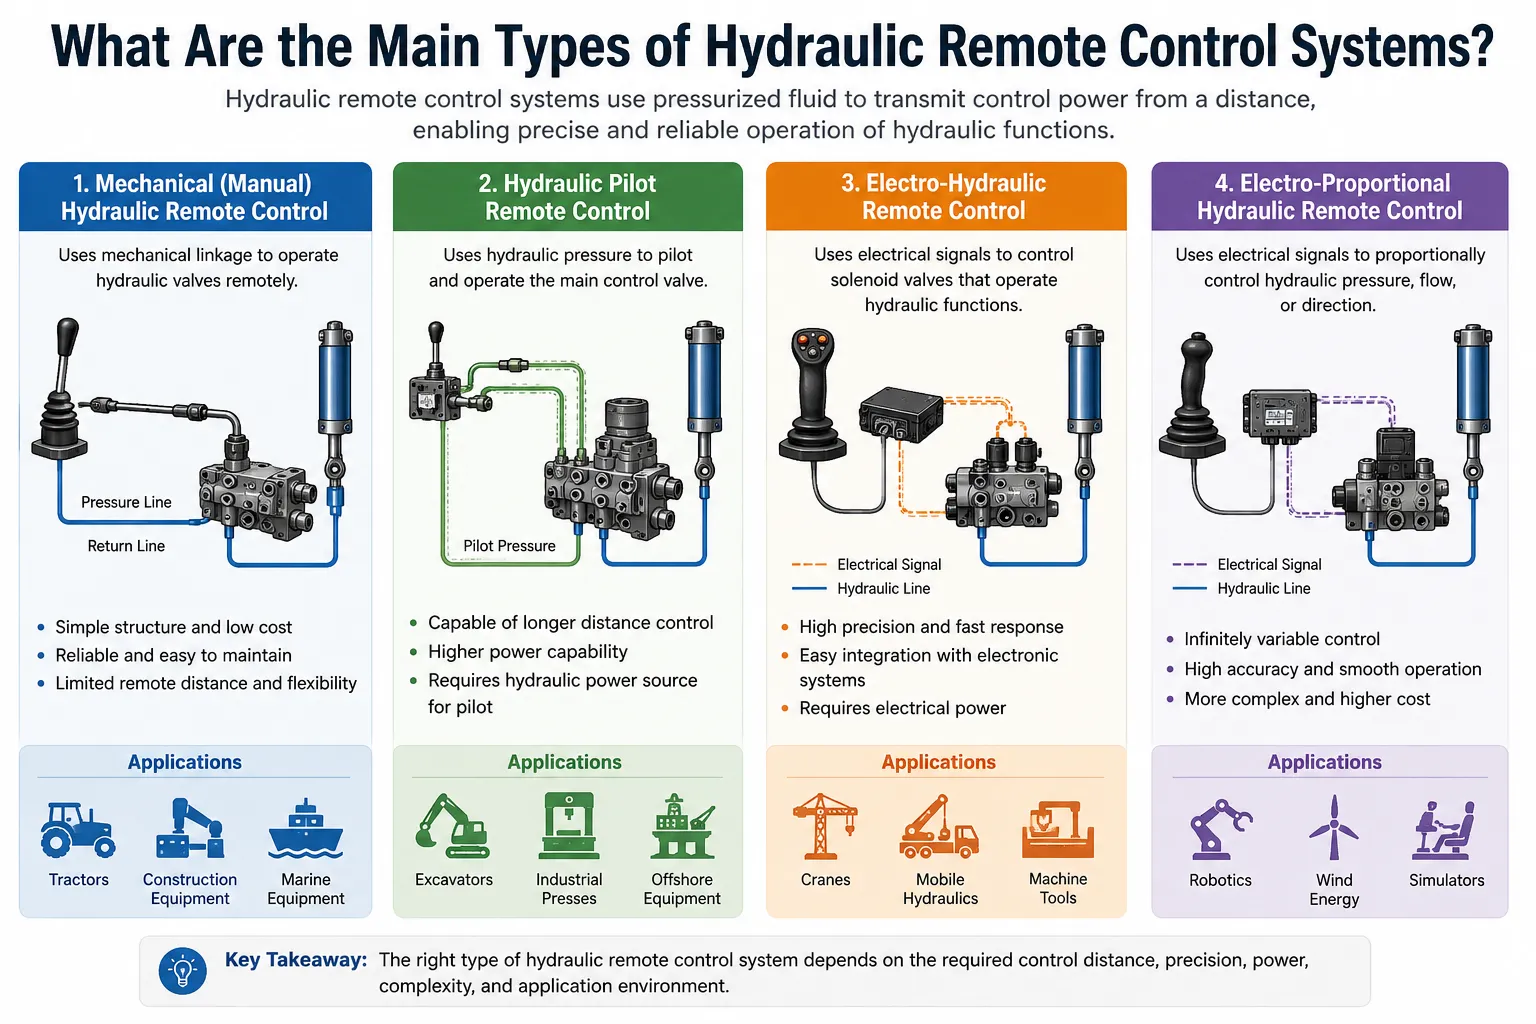
Tipo 1: Telecomando meccanico a cavo
La forma più antica e semplice. Un cavo push-pull, simile nel principio di funzionamento al cavo del freno di una bicicletta, collega la leva di comando dell’operatore al meccanismo di azionamento della valvola. I cavi Bowden sono comunemente utilizzati in applicazioni nautiche, nelle attrezzature agricole e nei semplici sistemi di comando a distanza delle valvole industriali. La forza fisica esercitata dall’operatore attraverso il cavo posiziona direttamente il cursore della valvola o fa ruotare la manopola della valvola.
I comandi a cavo meccanici sono resistenti, non richiedono alimentazione elettrica e non presentano complessità di elaborazione del segnale. I loro limiti sono la lunghezza del cavo (limite pratico di circa 3-5 metri per il controllo diretto, maggiore con sistemi a leva), la forza che l’operatore deve applicare (che varia in base all’attrito nel cavo e alla forza elastica della valvola) e l’impossibilità di automatizzare o modulare il controllo senza una maggiore complessità meccanica.
Tipo 2: Telecomando idraulico con comando pilota
Nei sistemi idraulici pilotati, un circuito pilota a bassa pressione trasmette il segnale di comando dal joystick dell’operatore alla valvola di controllo direzionale principale. Il joystick dell’operatore è una piccola valvola proporzionale di riduzione della pressione che modula la pressione pilota, tipicamente compresa tra 0 e 35-50 bar. Questa pressione pilota agisce sul cappuccio terminale del cursore della valvola direzionale principale, spostandolo in modo proporzionale alla pressione applicata.
I comandi idraulici remoti pilotati rappresentano l'architettura di controllo prevalente nelle attrezzature idrauliche mobili, tra cui escavatori, pale gommate, gru e macchine agricole. Il circuito pilota consente di posizionare la valvola principale a distanza dal joystick dell'operatore, collegandoli tra loro esclusivamente tramite tubi idraulici, senza che sia necessario alcun cablaggio elettrico per il funzionamento di base.
La lunghezza della linea pilota è limitata dalla caduta di pressione e dal ritardo di risposta. Le linee pilota di lunghezza superiore a circa 5 metri iniziano a presentare un ritardo di risposta evidente dovuto alla compressibilità dell'olio nel volume della linea. Per distanze maggiori, risulta più pratico ricorrere alla conversione elettroidraulica all'estremità della valvola.
Tipo 3: Telecomando elettroidraulico con cavo
Un sistema elettroidraulico cablato utilizza segnali elettrici per trasmettere i comandi dal dispositivo di comando dell'operatore alle valvole solenoidi situate in corrispondenza dell'attuatore idraulico. L’operatore si trova in piedi o seduto davanti a un pannello di comando cablato o a una stazione di controllo collegata alla macchina tramite un cavo elettrico, solitamente lungo da 5 a 30 metri. La stazione di controllo è dotata di joystick o pulsanti che generano segnali analogici di tensione o corrente, inviati attraverso il cavo a un modulo di controllo situato sulla macchina, il quale a sua volta aziona i solenoidi delle valvole di conseguenza.
I comandi elettroidraulici cablati sono comunemente utilizzati nei comandi a sospensione per gru a ponte, nei comandi di presse e macchine utensili e nelle stazioni di valvole industriali, dove l’operatore deve trovarsi lontano dal pannello di controllo principale ma non necessita di piena libertà di movimento. Il cavo limita la mobilità, ma garantisce un percorso del segnale completamente immune alle interferenze ed elimina la necessità di gestire le batterie.
Tipo 4: Telecomando elettroidraulico senza fili
I sistemi wireless sostituiscono il cavo di un telecomando cablato con un collegamento a radiofrequenza. Il trasmettitore è alimentato a batteria e portatile; il ricevitore è montato sulla macchina. Il collegamento wireless trasmette gli stessi segnali di comando che un sistema cablato trasmetterebbe tramite cavo, ma con completa libertà di movimento per l’operatore all’interno del raggio d’azione del sistema radio.
I moderni telecomandi idraulici wireless utilizzano protocolli radio a spettro diffuso con salto di frequenza per garantire l'immunità alle interferenze; operano a 433 MHz, 868 MHz o 2,4 GHz a seconda dell'applicazione e delle normative regionali e raggiungono frequenze di aggiornamento comprese tra 20 e 100 Hz. Supportano sia il semplice controllo on/off (tipo relè) sia il controllo proporzionale completo, a seconda della configurazione della valvola e dell’amplificatore.
Tipo 5: Telecomando con bus di campo e bus CAN integrati
In questa architettura, il sistema di controllo remoto comunica con l’unità di controllo elettronico (ECU) esistente della macchina tramite un protocollo digitale di bus di campo, in genere il bus CAN (J1939 o CANopen), Profibus o, nelle apparecchiature più recenti, protocolli basati su Ethernet. Il ricevitore wireless emette messaggi di protocollo digitale anziché segnali analogici, e l’ECU della macchina interpreta questi messaggi e comanda le valvole appropriate tramite i propri driver di uscita esistenti.
L'integrazione del bus CAN consente al sistema remoto di accedere all'intera gamma di funzioni della macchina senza la necessità di un cablaggio aggiuntivo per ciascun solenoide delle valvole. Consente inoltre una comunicazione bidirezionale, permettendo al display dell'operatore di visualizzare i dati relativi allo stato della macchina, le letture di carico, i codici di errore e altre informazioni provenienti dai sensori della macchina.
Tipo 6: Modem radio e sistemi remoti connessi all'IoT
All’avanguardia nel campo della tecnologia idraulica a controllo remoto, alcuni sistemi utilizzano comunicazioni cellulari o satellitari per il funzionamento a lunghissima distanza o in siti remoti. Questi sistemi possono essere utilizzati per azionare attrezzature idrauliche in luoghi in cui la portata delle radio convenzionali è insufficiente, per il comando a distanza di attrezzature in aree pericolose o inaccessibili, oppure per il monitoraggio remoto e la regolazione dei parametri senza un controllo operativo completo.
Confronto tra i tipi di comando idraulico a distanza
| Tipo | Mezzo di trasmissione del segnale | Portata massima | Controllo proporzionale | Potenza richiesta | Applicazioni tipiche |
|---|---|---|---|---|---|
| Cavo meccanico | Cavo push-pull | 3-5 m | Limitato | Nessuno | Valvole marine, valvole industriali semplici |
| Pilota idraulico | Olio per il sistema di pilotaggio | 2-8 m | Sì (nativo) | Pressione della pompa | Escavatori, gru, pale gommate |
| Elettroidraulico cablato | Cavo elettrico | 5-50 m | Sì | Rete elettrica o batteria | Gru, presse, macchine utensili |
| Radio senza fili | RF 433/868/2,4 GHz | 50-2000 m | Sì | Battery (TX) | Tutte le apparecchiature mobili |
| Bus CAN integrato | Protocollo digitale | Dipende dal sistema | Sì | Potenza della macchina | Macchine edili moderne |
| Cellulare / IoT | Cellulare / satellitare | Illimitato | Limitato | Rete cellulare | Sito remoto, zona pericolosa |
Come funziona, passo dopo passo, un sistema di comando idraulico a distanza?
Analizzare l'intera catena del segnale, dall'intenzione dell'operatore al movimento dell'attuatore, aiuta sia gli ingegneri che i non addetti ai lavori a comprendere in quali punti le scelte progettuali sono determinanti e dove è più probabile che si verifichino dei problemi.
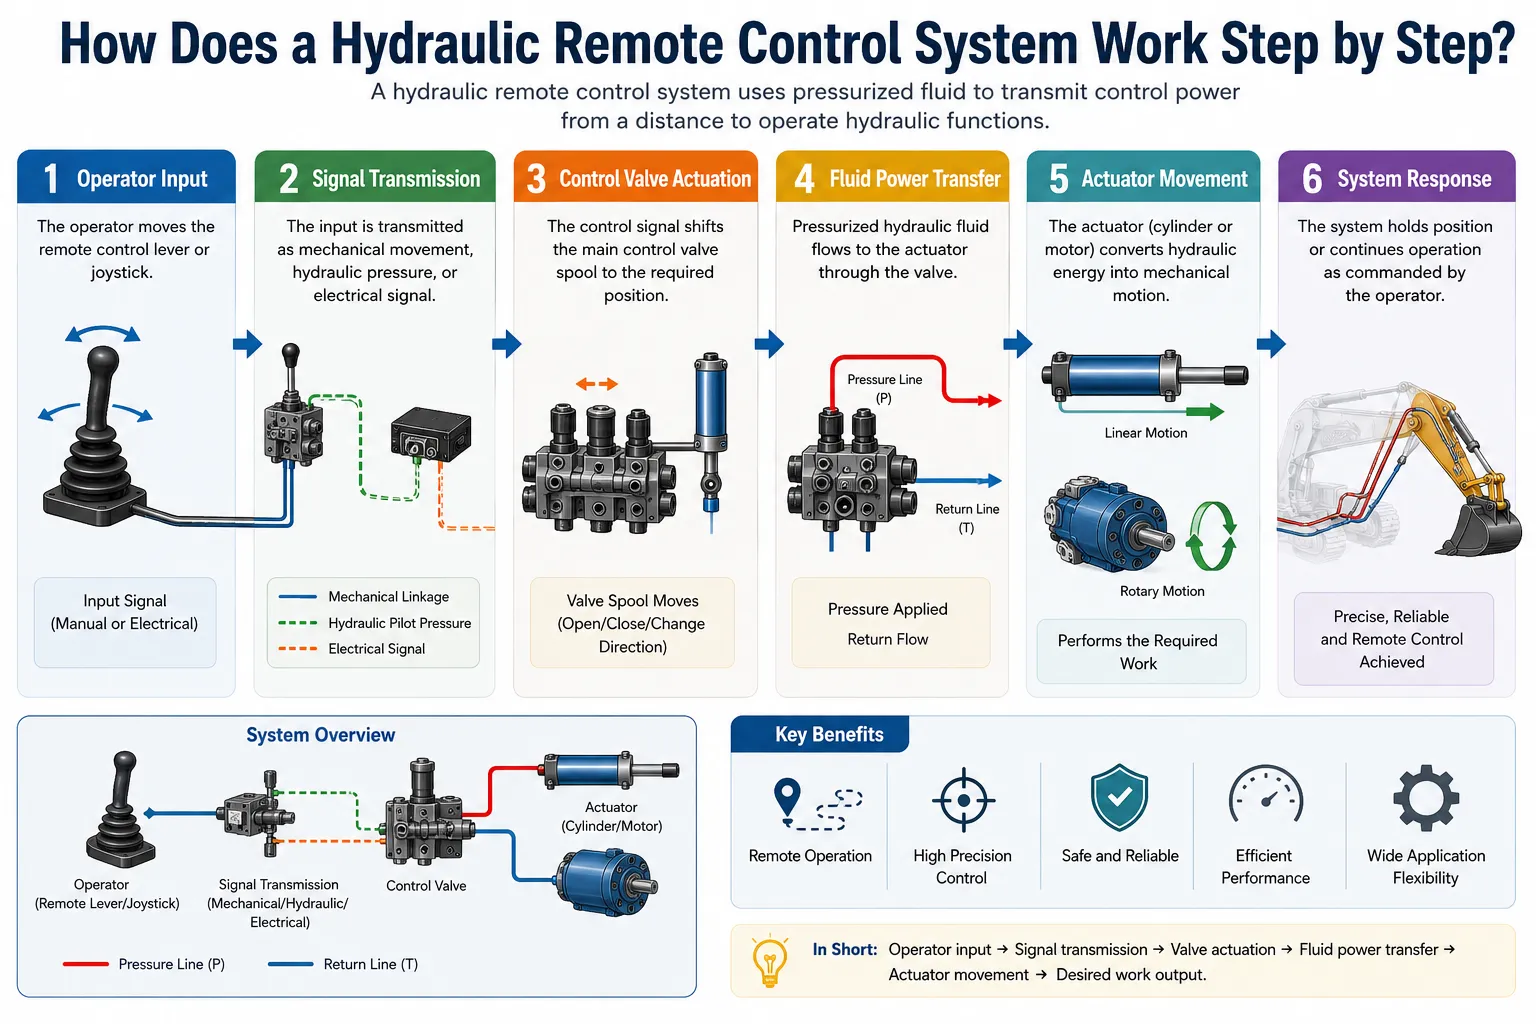
Fase 1: Generazione degli input dell'operatore
L'operatore interagisce con il dispositivo di comando. In un sistema proporzionale, si tratta in genere di un joystick che utilizza la tecnologia di rilevamento a effetto Hall. L'asta del joystick si muove entro un intervallo angolare definito, in genere da ±25 a ±35 gradi rispetto al centro. Il sensore ad effetto Hall misura la posizione dell’asta senza contatto fisico, generando una tensione o un valore digitale proporzionale alla deflessione. Questo design senza contatto elimina il meccanismo di usura che affliggeva i vecchi joystick basati su potenziometri e contribuisce alla lunga durata dei trasmettitori industriali di qualità.
Il segnale grezzo del joystick viene elaborato dal microcontrollore del trasmettitore, il quale applica una banda morta configurabile attorno alla posizione centrale (per impedire piccoli movimenti involontari del joystick a riposo), applica la modellazione del segnale, se configurata, e raggruppa il valore del comando insieme a tutti gli altri input di controllo attivi in un pacchetto di dati.
Fase 2: Trasmissione wireless
Il pacchetto di dati viene codificato sulla portante in radiofrequenza utilizzando il protocollo proprietario del sistema. In un sistema FHSS, la frequenza portante varia in modo pseudo-casuale da decine a centinaia di volte al secondo, seguendo una sequenza di salto di frequenza sincronizzata tra trasmettitore e ricevitore. Il pacchetto codificato viene trasmesso a un livello di potenza conforme alle normative regionali sullo spettro radio, in genere compreso tra 10 e 100 mW ERP (potenza effettiva irradiata).
Il gruppo di antenne del ricevitore capta il segnale trasmesso. Nei sistemi a diversità, due antenne situate in posizioni fisiche diverse sulla macchina alimentano un circuito combinatore che seleziona continuamente l’antenna che riceve il segnale più forte. Il segnale ricevuto viene demodulato, decodificato e ne viene estratto il contenuto del pacchetto. Gli algoritmi di correzione degli errori in avanti identificano e correggono gli errori di bit causati dal rumore di trasmissione.
Fase 3: Verifica della sicurezza
Prima di eseguire qualsiasi comando ricevuto, il ricevitore verifica che il pacchetto provenga dal trasmettitore specificatamente accoppiato (controllando l’ID hardware univoco del trasmettitore incorporato nel protocollo), che il controllo di integrità del pacchetto (CRC o simile) sia superato e che il segnale ricevuto rappresenti un comando valido e attuale piuttosto che un pacchetto obsoleto o riprodotto.
Viene verificato lo stato del relè di sicurezza. Se l’arresto di emergenza è attivo, il relè è aperto e nessun solenoide della valvola può essere eccitato, indipendentemente dal valore del comando decodificato. Il timer di watchdog per la perdita di segnale viene azzerato ad ogni ricezione di un pacchetto valido. Se smettono di arrivare pacchetti validi (trasmettitore spento, collegamento radio interrotto, fuori portata), il timer di watchdog scade dopo il timeout configurato (in genere 50-200 ms) e il relè di sicurezza si apre, interrompendo l’alimentazione a tutti i solenoidi.
Fase 4: Generazione del segnale di comando
I valori di comando validi vengono trasmessi dal ricevitore allo stadio di uscita di controllo. In un sistema con uscita analogica, un convertitore digitale-analogico genera un segnale da 4 a 20 mA o da 0 a 10 V proporzionale al valore di comando. In un sistema ad azionamento diretto, un regolatore di corrente PWM (modulazione di larghezza di impulso) genera direttamente la forma d’onda di corrente appropriata. In un sistema con bus CAN, il comando decodificato viene formattato come messaggio CAN e trasmesso sul bus.
Fase 5: Azionamento della valvola proporzionale
Il segnale di comando raggiunge il solenoide della valvola proporzionale o la relativa scheda amplificatrice dedicata. L’amplificatore genera una corrente continua controllata che alimenta la bobina del solenoide. Il solenoide converte la corrente elettrica in una forza meccanica proporzionale all’intensità della corrente. Questa forza agisce sul cursore della valvola contro la molla di centraggio, spostando il cursore di una quantità proporzionale alla corrente. Lo spostamento del cursore apre i bordi di dosaggio che collegano l’attacco di alimentazione della pressione all’attacco dell’attuatore, con l’area di apertura proporzionale allo spostamento del cursore.
Fase 6: Alimentazione idraulica
L'olio scorre attraverso l'apertura della valvola proporzionale a una portata determinata dalla differenza di pressione e dall'area del bordo di dosaggio. L'olio raggiunge l'attuatore idraulico (cilindro o motore), generando una forza o una coppia proporzionale alla pressione e producendo un movimento a una velocità proporzionale alla portata. Il carico si muove in risposta diretta al comando impartito dall'operatore tramite il joystick, con un comportamento proporzionale e fluido.
Riepilogo della latenza della catena del segnale
| Palcoscenico | Latenza tipica | Note |
|---|---|---|
| Elaborazione del segnale del joystick | 1-3 ms | ADC e elaborazione dei dati nel microcontrollore |
| Trasmissione di pacchetti radio | 5-15 ms | Codifica e trasmissione via etere |
| Ricezione e decodifica dei pacchetti radio | 3-8 ms | Demodulazione e controllo degli errori |
| Verifica della sicurezza | 1-3 ms | Controllo dell'ID, verifica del CRC |
| Generazione di segnali in uscita analogici | 1-5 ms | Tempo di stabilizzazione del DAC |
| Risposta dell'amplificatore proporzionale | 5-20 ms | Circuito di regolazione della corrente |
| Risposta meccanica della valvola proporzionale | 20-80 ms | Movimento della bobina contro la molla |
| Risposta dell'attuatore idraulico | 30-150 ms | Compressione e flusso nella colonna d'olio |
| Latenza totale end-to-end | 66-284 ms | A seconda dell'applicazione |
Quali tipi di valvole vengono utilizzate nei sistemi idraulici a comando remoto?
La valvola costituisce l'interfaccia tra il sistema di controllo elettronico e il sistema idraulico. La scelta della valvola determina la qualità del controllo proporzionale ottenibile, la complessità dell'installazione e le esigenze di manutenzione a lungo termine. Esistono diverse categorie distinte di valvole utilizzate nelle applicazioni di controllo idraulico a distanza.
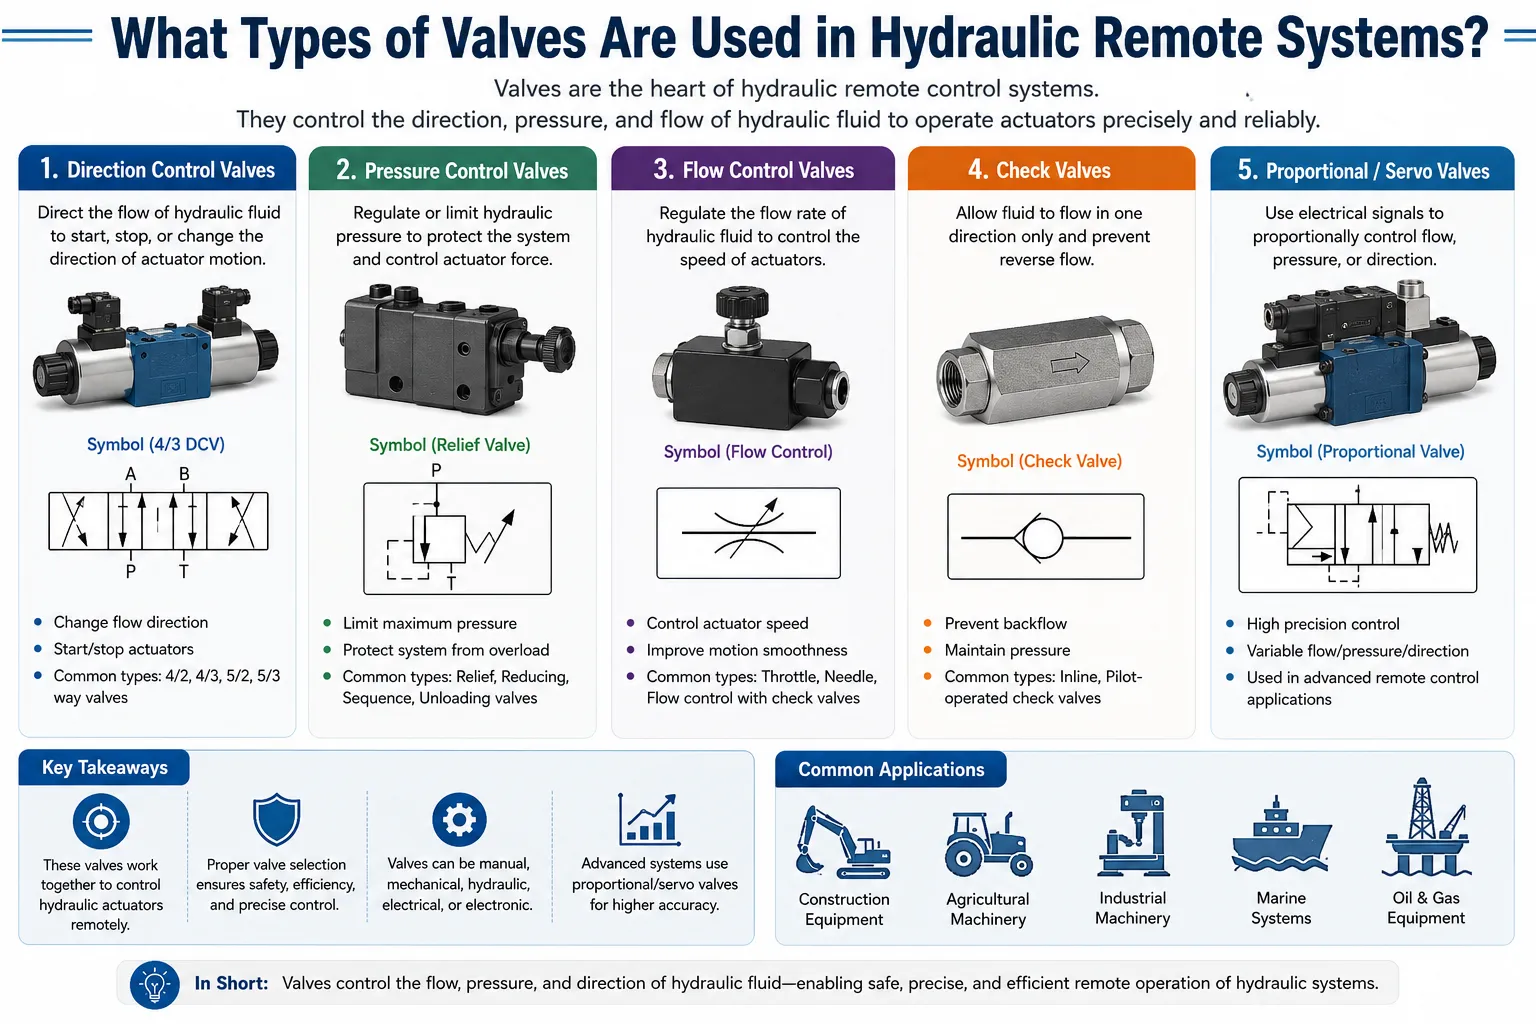
Valvole di controllo direzionale proporzionali
Queste sono le valvole più comunemente utilizzate nei moderni sistemi idraulici wireless a comando remoto. Una valvola direzionale proporzionale combina il controllo della direzione (quale porta dell’attuatore riceve la pressione) e la regolazione della portata (quanta quantità di olio scorre) in un unico cursore. La posizione del cursore è proporzionale alla corrente del solenoide. Spostando il cursore dal centro verso un’estremità si apre un percorso di flusso verso la porta di lavoro A, con la porta B collegata al serbatoio; spostandolo nella direzione opposta si inverte la direzione del flusso.
Le valvole direzionali proporzionali sono caratterizzate dal loro schema di montaggio secondo la norma ISO 4401 (NG6, NG10, NG16, NG25, NG32 secondo lo standard Cetop/DIN 24340), dalla portata nominale a una data caduta di pressione, dall’isteresi (la banda morta tra corrente crescente e corrente decrescente per la stessa posizione dello spool, tipicamente 1-5%) e dalla presenza o meno di un sistema di retroazione della posizione dello spool tramite LVDT per il controllo ad anello chiuso.
Valvole proporzionali di riduzione della pressione (valvole pilota)
Queste valvole erogano una pressione controllata anziché una portata controllata. Negli escavatori e in altre macchine mobili a comando pilota, le valvole proporzionali di riduzione della pressione sostituiscono il joystick idraulico pilota originale nei sistemi di conversione elettroidraulica. La corrente del solenoide determina una pressione in uscita compresa tra 0 e la pressione di alimentazione del pilota (tipicamente 0-50 bar), che agisce quindi sul cappuccio pilota della valvola direzionale principale.
Servovalvole
Le servovalvole rappresentano un sistema di controllo elettroidraulico di maggiore precisione. Utilizzano un motore a coppia per deviare un deflettore tra due ugelli, creando una pressione differenziale che posiziona un cursore. La posizione del cursore viene trasmessa al motore a coppia tramite un filo elastico, creando un sistema di retroazione meccanica a circuito chiuso all’interno della valvola stessa. Le servovalvole raggiungono un’isteresi inferiore a 0,5%, una soglia inferiore a 0,1% del segnale nominale e una larghezza di banda di risposta in frequenza compresa tra 50 e 200 Hz, caratteristiche di gran lunga superiori a quelle delle valvole proporzionali.
Le servovalvole vengono utilizzate laddove è richiesto un controllo preciso della posizione o della velocità, ad esempio nelle apparecchiature di simulazione, nelle presse industriali di precisione, negli attuatori aerospaziali e nelle macchine di collaudo ad alte prestazioni. Sono più costose e più sensibili alla contaminazione dell'olio rispetto alle valvole proporzionali, richiedendo un grado di pulizia dell'olio conforme alla norma ISO 4406, classe 15/13/10 o superiore.
Valvole solenoidi di apertura/chiusura (controllate da relè)
L'interfaccia elettroidraulica più semplice. Quando viene eccitata, una bobina solenoide genera una forza magnetica che sposta il cursore o l'otturatore di una valvola, contrastando la forza di una molla, fino alla posizione di completa apertura. La diseccitazione del solenoide riporta l'elemento nella posizione chiusa o centrale. Le elettrovalvole on/off costituiscono l’interfaccia per i comandi idraulici a distanza basati su relè, fornendo esclusivamente un controllo binario (completamente aperto o completamente chiuso).
Le valvole on/off sono affidabili, economiche e adatte ad applicazioni in cui non è necessario un controllo proporzionale, come i circuiti di bloccaggio, l'isolamento dell'alimentazione dei pilot o semplici funzioni a velocità singola. Non sono in grado di garantire la velocità variabile e l'accelerazione fluida tipiche dei sistemi proporzionali.
Valvole di scarico con rilevamento del carico e compensatori di pressione
Questi elementi valvolari operano in combinazione con valvole direzionali proporzionali per mantenere una portata costante indipendentemente dalle variazioni di carico. In un sistema load-sensing, una linea di segnale trasmette la pressione di carico massima presente nel sistema a una pompa a cilindrata variabile, la quale regola la propria cilindrata per mantenere un margine di pressione fisso al di sopra del carico. I compensatori di pressione presenti su ciascuna sezione della valvola garantiscono che, qualora una funzione dovesse sostenere un carico maggiore rispetto a un’altra, entrambe ricevano la quota di portata loro assegnata, evitando che il carico più leggero monopolizzi l’intera portata disponibile.
I sistemi di comando a distanza che azionano circuiti idraulici con rilevamento del carico devono essere progettati tenendo conto del comportamento del segnale LS, in particolare durante il passaggio dalle condizioni a vuoto a quelle sotto carico.
Tabella comparativa dei tipi di valvole
| Tipo di valvola | Tipo di controllo | Isteresi | Sensibilità alla contaminazione | Uso tipico del telecomando |
|---|---|---|---|---|
| Direzionale proporzionale (a ciclo aperto) | Proporzionale | 2-5% | Medio (ISO 17/15/12) | Attrezzature mobili, gru |
| Direzionale proporzionale (LVDT a circuito chiuso) | Proporzionale | 0.5-1% | Medio (ISO 17/15/12) | Macchine industriali, apparecchiature di collaudo |
| Riduttore di pressione proporzionale | Proporzionale | 1-3% | Medio | Circuiti pilota, apparecchiature mobili |
| Servovalvola | Proporzionale / Servo | 0.1-0.5% | Alta (ISO 15/13/10) | Precisione, aerospaziale, simulazione |
| Elettrovalvola On/Off | Binario | N/A | Basso | Funzioni semplici di comando a distanza e ausiliarie |
| Compensatore con rilevamento del carico | A compensazione di pressione | N/A | Basso-Medio | Apparecchiature mobili multifunzionali |
Qual è la differenza tra il comando idraulico a distanza proporzionale e quello on/off?
Questa distinzione riveste un’enorme importanza nella pratica. Abbiamo visto ingegneri di impianto specificare un sistema a relè on/off basandosi esclusivamente sul costo iniziale più basso, per poi trascorrere i primi sei mesi di funzionamento a far fronte a un’usura eccessiva, a una scarsa precisione di posizionamento e alle lamentele degli operatori, finendo comunque per investire in un sistema proporzionale. Comprendere la differenza fin dall’inizio permette di evitare questo errore comune e costoso.
Telecomando On/Off (binario)
In un sistema on/off, il comando dell’operatore produce uno dei due risultati seguenti: velocità massima in una direzione oppure velocità zero. La valvola è completamente aperta o completamente chiusa. Quando l’operatore preme un pulsante o sposta brevemente un joystick oltre la soglia, la valvola si porta nella posizione di portata massima e l’attuatore accelera alla velocità massima. Rilasciando il pulsante, la valvola si chiude bruscamente.
Le conseguenze pratiche sono prevedibili: avviamenti e arresti a scatti, difficoltà nel posizionamento di precisione (gli operatori ricorrono a rapidi tocchi per avvicinarsi gradualmente alla posizione desiderata), elevati carichi d’urto sui componenti meccanici in fase di avviamento e arresto, nonché un’elevata fatica dell’operatore durante le operazioni di precisione.
I sistemi on/off sono indicati per applicazioni che richiedono un funzionamento davvero semplice e a velocità singola: azionamento di una valvola di isolamento, controllo di una morsa idraulica che deve essere aperta o chiusa, oppure azionamento di semplici sistemi di trasporto in cui non è necessaria una velocità intermedia.
Telecomando proporzionale
Un sistema proporzionale produce un segnale in uscita variabile in modo continuo, proporzionale alla posizione del joystick o della rotella di comando dell’operatore. Spingendo il joystick su 20%, si ottiene una velocità massima di 20%. Spingendolo a 75%, si ottiene una velocità massima di 75%. Rilasciandolo lentamente, l'attuatore decelera in modo fluido. La relazione tra ingresso e uscita può essere ulteriormente modellata configurando le funzioni di rampa, le curve di guadagno e le impostazioni della banda morta dell'amplificatore proporzionale.
Questa proporzionalità migliora la qualità del controllo a disposizione dell'operatore e modifica radicalmente le dinamiche del circuito idraulico. Avviamenti e arresti graduali riducono i carichi d'urto, prolungando la durata di vita di funi, tubi flessibili, attuatori e collegamenti strutturali. Le velocità intermedie precise consentono un posizionamento accurato senza ricorrere alla tecnica "tap-tap-tap" richiesta dai sistemi on/off.
Confronto comportamentale affiancato
| Comportamento | Telecomando On/Off | Telecomando proporzionale |
|---|---|---|
| Variazione della velocità | A tutta velocità o zero | Da 0% a 100%, a variazione continua |
| Accelerazione | Massimo (improvviso) | Configurabile tramite rampa da 0,1 a 10 s |
| Decelerazione | Massimo (improvviso) | Configurabile tramite rampa |
| Precisione di posizionamento | ±50-200 mm (valore tipico) | ±5-25 mm (valore tipico) |
| È richiesta una tecnica operativa | Tocca e rilascia | Tenere premuto e modulare |
| Carico d'urto sui componenti | Alto | Da basso a medio |
| Tasso di usura delle funi/tubi flessibili | Elevato | Ridotto di 30-50% |
| Affaticamento dell'operatore (da movimenti ripetitivi) | Alto | Basso |
| Costo del sistema | In basso | Superiore (valvole, amplificatore) |
| Migliore applicazione | Semplice, non di precisione | Multifunzionale, di precisione |
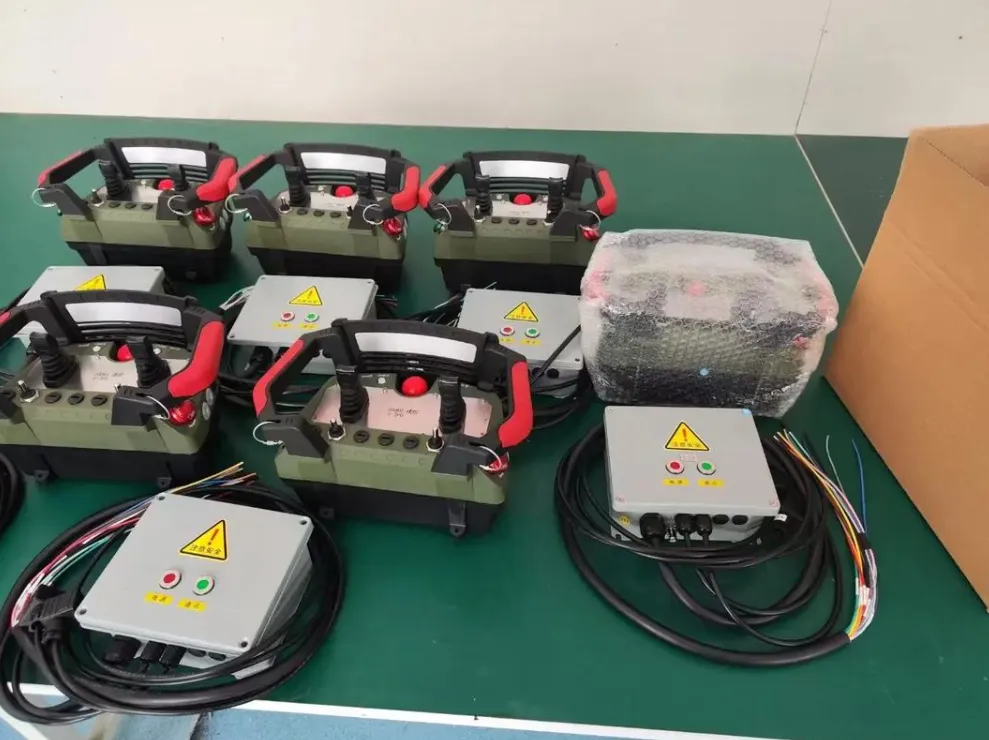
In quali settori e su quali tipi di attrezzature vengono utilizzati i comandi idraulici a distanza?
I sistemi di comando idraulico a distanza sono presenti praticamente in ogni settore in cui si utilizzano macchinari a trasmissione idraulica. Il campo di applicazione è più ampio di quanto la maggior parte degli ingegneri possa inizialmente immaginare.
Edilizia e ingegneria civile: Escavatori, pale gommate, livellatrici, compattatori e macchine per la posa di pali utilizzano tutti telecomandi idraulici di vario tipo. Le gru mobili e le gru cingolate utilizzano telecomandi proporzionali senza fili per le operazioni di sollevamento. Gli autocarri con pompa per calcestruzzo utilizzano telecomandi per il posizionamento del braccio e per le funzioni di erogazione del calcestruzzo.
Movimentazione e sollevamento dei materiali: Gru a ponte, gru a portale, gru a braccio e sollevatori telescopici. Attrezzature portuali, tra cui reach stacker, carri a cavaliere e gru ship-to-shore. Tutte utilizzano telecomandi idraulici wireless per un controllo a distanza in tutta sicurezza.
Attività minerarie e di estrazione: Impianti di perforazione, martelli demolitori, sistemi di sostegno del tetto nelle miniere sotterranee, sistemi di controllo dei nastri trasportatori e veicoli per il carico, il trasporto e lo scarico. Il controllo a distanza è particolarmente apprezzato nell’estrazione sotterranea per la sicurezza del personale e nell’estrazione a cielo aperto per le attrezzature utilizzate in zone pericolose.
Agricoltura: I comandi idraulici a distanza dei trattori per l'attacco a tre punti, la presa di forza (PTO) e i circuiti idraulici ausiliari utilizzano sistemi wireless sin dai primi anni 2000. Le moderne attrezzature agricole utilizzano comandi a distanza integrati con bus CAN, dotati di riconoscimento degli attrezzi e configurazione automatica.
Settore marittimo e offshore: Gru di coperta, verricelli per ancore, verricelli di ormeggio, propulsori di poppa e sistemi idraulici per ROV sottomarini. I sistemi proporzionali wireless certificati ATEX sono comunemente utilizzati nelle applicazioni offshore.
Silvicoltura: I caricatori di tronchi con braccio articolato, le mietitrici forestali e i trasportatori utilizzano telecomandi proporzionali senza fili. Gli operatori lavorano spesso a terra, accanto alla macchina, anziché nella cabina, rendendo indispensabile la mobilità senza fili.
Produzione industriale: Presse idrauliche, macchine per la pressofusione, stampaggio a iniezione, sistemi di trasferimento e automazione dell'assemblaggio. I sistemi elettroidraulici cablati e quelli integrati con bus di campo sono comuni negli ambienti industriali strutturati.
Intervento in caso di emergenza e calamità: Le macchine da demolizione telecomandate, le attrezzature antincendio e i veicoli di intervento per sostanze pericolose utilizzano comandi idraulici wireless per tenere il personale lontano dalle zone pericolose.
Tabella di riferimento delle applicazioni industriali
| Settore industriale | Attrezzatura | Tipo di sistema tipico | Motore principale |
|---|---|---|---|
| Edilizia | Escavatori, gru | Proporzionale senza fili | Sicurezza, mobilità |
| Settore minerario | Perforatrici, LHD, martelli demolitori | Proporzionale wireless + ATEX | Sicurezza nelle zone a rischio |
| Marittimo / Offshore | Gru da ponte, argani | Proporzionale wireless ATEX | Sicurezza, conformità alle norme ATEX |
| Agricoltura | Trattori, mietitrebbiatrici | CAN wireless integrato | Praticità, precisione |
| Silvicoltura | Caricatori con braccio articolato | Proporzionale senza fili | Mobilità degli operatori |
| Movimentazione dei materiali | Gru a ponte, gru a cavalletto | Proporzionale senza fili | Sicurezza, produttività |
| Produzione industriale | Presse, automazione | Cablato, bus di campo | Precisione, integrazione |
| Intervento di emergenza | Robot da demolizione | Proporzionale senza fili | Protezione del personale |
| Petrolio e gas | Attrezzature per pozzi | Comando idraulico + ATEX | Sicurezza nelle zone a rischio |
Come scegliere il sistema idraulico a comando remoto più adatto alla propria applicazione?
La scelta di un sistema idraulico a comando remoto comporta l'adeguamento della tecnologia alle esigenze specifiche dell'applicazione, tenendo conto contemporaneamente di molteplici aspetti. Considerare la scelta come un semplice esercizio di spuntare una lista di controllo, anziché come una decisione ingegneristica olistica, porta a errori nelle specifiche.
La tabella dei requisiti applicativi
Prima di contattare qualsiasi fornitore, i team di ingegneri dovrebbero documentare:
Distanza di controllo: A che distanza dalla macchina deve trovarsi l'operatore? Questo determina se sia accettabile un sistema cablato o se sia necessario un sistema wireless e, in quest'ultimo caso, quale sia la portata di trasmissione richiesta.
Numero di funzioni: Quante funzioni idrauliche indipendenti devono essere controllate? Ogni funzione proporzionale richiede un canale dedicato. Contare tutte le funzioni relative a braccio, avambraccio, benna, rotazione, traslazione, ausiliarie, regime del motore e accessori.
Requisiti di controllo della qualità: L'applicazione richiede un controllo proporzionale di precisione o è sufficiente un semplice controllo binario on/off? Questo determina se sono necessarie valvole proporzionali e amplificatori.
Ambiente: Ambiente interno climatizzato, ambiente industriale all’aperto, ambiente offshore e zona pericolosa sotterranea. Ciò determina i requisiti relativi al grado di protezione IP, l’intervallo di temperatura, la resistenza alle interferenze elettromagnetiche (EMC) e la necessità o meno della certificazione ATEX.
Requisiti di sicurezza: Qual è il livello di prestazione (Performance Level) o il livello SIL richiesto per la funzione di sicurezza relativa all'arresto di emergenza e alla perdita di segnale? Da questo dipende l'architettura del ricevitore.
Alimentazione: La macchina dispone di un'alimentazione elettrica stabile, oppure il sistema dovrà funzionare tramite la batteria della macchina o un'alimentazione indipendente?
Requisiti di integrazione: Il comando idraulico remoto deve integrarsi con la centralina elettronica (ECU) di una macchina esistente tramite bus CAN o bus di campo, oppure si tratta di un sistema autonomo?
Albero decisionale per la scelta di un sistema idraulico a comando remoto
| Requisito | Opzione A | Opzione B | Scelta consigliata |
|---|---|---|---|
| Distanza inferiore a 5 m, nessuna mobilità | Telecomando via cavo | Wireless | Telecomando via cavo (più semplice, affidabile) |
| Distanza 5-50 m, mobilità limitata | Lampada a sospensione con cavo | Wireless | Lampada a sospensione con cavo (senza batteria) |
| Distanza 50 m+, piena mobilità | Wireless a 433 MHz | Wireless a 2,4 GHz | In base all'ambiente RF |
| Forte interferenza RF | Frequenza fissa | FHSS | FHSS ha sempre preferito |
| Velocità proporzionale richiesta | Valvola di apertura/chiusura | Valvola proporzionale | È necessaria una valvola proporzionale |
| È richiesta una zona ATEX | Standard | Certificato ATEX | Certificazione ATEX obbligatoria |
| La macchina è dotata di bus CAN | Interfaccia analogica | Integrazione CAN | È preferibile l'integrazione CAN |
| È richiesto il certificato di conformità PL d | Sistema di categoria 1 | Sistema di categoria 3 | Sistema di categoria 3 obbligatorio |
Quali sono le specifiche chiave di prestazione che gli ingegneri devono valutare?
Quando si esaminano le specifiche dei comandi idraulici a distanza, alcuni dati sono molto più rilevanti di altri. Sapere quali specifiche analizzare permette di evitare di prendere decisioni di acquisto basate su affermazioni di marketing piuttosto che su dati tecnici concreti.
Risoluzione del joystick: Misurata in bit nella conversione da analogico a digitale. Una risoluzione a 10 bit offre 1.024 passi discreti lungo l'intera corsa del joystick. Una risoluzione a 12 bit offre 4.096 passi. Per un controllo proporzionale fluido, i 10 bit rappresentano il minimo pratico, mentre i 12 bit sono preferibili per applicazioni di precisione. Una risoluzione inferiore produce una risposta a scatti percepibile dagli operatori durante movimenti lenti e accurati.
Frequenza di aggiornamento (frequenza di refresh): La frequenza con cui il trasmettitore invia un nuovo pacchetto di comandi al ricevitore, espressa in Hz. Una frequenza di aggiornamento di 25 Hz significa che l'attuatore riceve un nuovo comando di posizione ogni 40 millisecondi. Un sistema a 50 Hz si aggiorna ogni 20 millisecondi. Frequenze di aggiornamento più elevate producono una risposta dinamica più fluida, in particolare durante manovre multifunzionali veloci. Il valore minimo accettabile è 25 Hz; è preferibile 50 Hz.
Timeout per perdita di segnale: Il ritardo temporale tra la perdita del segnale e l'apertura del relè di sicurezza. Tempi di timeout più brevi migliorano la velocità di risposta del sistema di sicurezza, ma aumentano il rischio di interventi indesiderati causati da interferenze momentanee. È auspicabile un intervallo configurabile compreso tra 50 e 500 ms. La maggior parte dei sistemi sottoposti a valutazione di sicurezza specifica 200 ms come valore predefinito standard.
Raggio d'azione: La distanza nominale in condizioni di linea di vista all'aperto. La portata operativa effettiva in ambienti industriali è in genere compresa tra il 50% e il 70% del valore nominale. Scegliere un sistema con una portata nominale pari ad almeno il doppio della distanza operativa richiesta.
Capacità di azionamento del solenoide: La corrente continua massima che il ricevitore o l'amplificatore è in grado di erogare a ciascun solenoide proporzionale, in genere compresa tra 0 e 2 ampere per canale. Verificare che tale valore sia adeguato alle valvole proporzionali da azionare.
Durata della batteria: Per i trasmettitori wireless, le ore di funzionamento tra una ricarica e l'altra in condizioni di utilizzo normale. Il minimo accettabile è di 8 ore. I trasmettitori industriali di qualità raggiungono le 10-16 ore. La composizione chimica della batteria (preferibilmente agli ioni di litio), il tempo di ricarica e la possibilità di sostituire la batteria sul campo sono tutti fattori che incidono sulla praticità d'uso.
Tabella di riferimento delle specifiche principali
| Specifiche tecniche | Minimo accettabile | Preferito | Premium |
|---|---|---|---|
| Risoluzione del joystick | 10 bit (1024 livelli) | 12 bit (4096 livelli) | 12 bit con modellazione |
| Frequenza di aggiornamento | 25 Hz | 50 Hz | 100 Hz |
| Timeout per perdita di segnale | Configurabile da 50 a 500 ms | 100-200 ms (impostazione predefinita) | Regolabile in base alla funzione |
| Portata wireless (nominale) | 2 volte la distanza richiesta | 3 volte la distanza richiesta | 5 volte la distanza richiesta |
| Grado di protezione IP del trasmettitore | IP65 | IP67 | IP67 + resistente alle cadute |
| Durata della batteria | 8 ore | 10-12 ore | 14-16 ore |
| Temperatura di esercizio | da -20 °C a +70 °C | da -25 °C a +70 °C | da -40 °C a +80 °C |
| Architettura di sicurezza | Categoria 1 PL b | Categoria 3 PL d | Categoria 4 PL e |
| Risposta all'arresto di emergenza | Meno di 200 ms | Meno di 100 ms | Meno di 50 ms |
| Canali proporzionali | 4 | 8-12 | 16+ |
Quali norme di sicurezza si applicano ai sistemi di comando a distanza idraulici?
I sistemi di comando idraulico a distanza utilizzati in applicazioni industriali e edili professionali devono soddisfare contemporaneamente diverse norme di sicurezza. La conformità a tali norme non è facoltativa nei mercati regolamentati ed è sempre più considerata, a livello globale, come un requisito fondamentale della pratica professionale.
EN 13849-1 / ISO 13849-1: Lo standard di riferimento che definisce le modalità di valutazione e progettazione dei componenti dei sistemi di controllo relativi alla sicurezza. Definisce i livelli di prestazione (da PL a a PL e) in base alla categoria architettonica e al tasso di guasto statistico. Le funzioni di arresto di emergenza idraulico wireless in remoto richiedono in genere il PL d, ottenibile tramite un’architettura ridondante di categoria 3.
IEC 61508: La norma quadro sulla sicurezza funzionale per i sistemi di sicurezza elettrici ed elettronici. Definisce i livelli di integrità della sicurezza (SIL 1-4). Il SIL 2 è approssimativamente equivalente al PL d ed è l'obiettivo comunemente perseguito nei sistemi di controllo remoto wireless industriali.
IEC 60529: Definisce i gradi di protezione IP (Ingress Protection) per gli involucri. IP65 (a prova di polvere, protetto contro i getti d'acqua) è il requisito minimo per la maggior parte delle applicazioni industriali all'aperto. IP67 aggiunge la protezione contro l'immersione.
EN 60068 / IEC 60068: Norme di collaudo ambientale relative all'intervallo di temperatura di funzionamento, all'umidità, alle vibrazioni, agli urti e agli shock termici. Definiscono i metodi di prova utilizzati per verificare che i sistemi elettronici soddisfino le specifiche ambientali nominali.
Direttiva sulle apparecchiature radio (RED) 2014/53/UE: Normativa europea in materia di trasmettitori e ricevitori radio. I trasmettitori idraulici a distanza senza fili devono recare il marchio CE in base alla valutazione di conformità alla direttiva RED.
FCC Parte 15 / Parte 90: Normative della Commissione Federale delle Comunicazioni degli Stati Uniti relative ai dispositivi radio senza licenza (Parte 15) e con licenza (Parte 90). I trasmettitori venduti sul mercato statunitense devono essere conformi a tali normative.
Direttiva ATEX 2014/34/UE / IECEx: Per apparecchiature utilizzate in atmosfere potenzialmente esplosive. Obbligatorio per applicazioni nei settori minerario, petrolifero e del gas, chimico e offshore in zone a rischio.
ISO 4413: Potenza idraulica – Norme generali e requisiti di sicurezza per gli impianti e i relativi componenti. Il presente documento tratta la sicurezza nella progettazione degli impianti idraulici, compresi i requisiti relativi ai sistemi di controllo.
Panoramica sulla conformità alle norme
| Standard | Competenza giurisdizionale | Cosa comprende | Requisito fondamentale |
|---|---|---|---|
| EN / ISO 13849-1 | Internazionale | Architettura del sistema di controllo della sicurezza | PL d per arresto di emergenza e perdita di segnale |
| IEC 61508 | Internazionale | Sicurezza funzionale (SIL) | SIL 2 per la maggior parte delle applicazioni |
| IEC 60529 | Internazionale | Grado di protezione (IP) | IP65 come requisito minimo; IP67 preferibile |
| IEC 60068 | Internazionale | Test ambientali | In base ai requisiti della domanda |
| RED 2014/53/UE | Europa | Apparecchiature radio | Marchio CE |
| FCC, Parte 15 | Stati Uniti | Radio senza licenza | Conformità alle norme sulle emissioni |
| ATEX 2014/34/UE | Europa | Atmosfere esplosive | Certificazione Zona 1 o Zona 2 |
| ISO 4413 | Internazionale | Sicurezza dei sistemi idraulici | Sicurezza generale della progettazione |
| Regolamento UE n. 2023/1230 relativo alle macchine | Europa | Sicurezza generale dei macchinari | Valutazione della conformità |
Quali sono i problemi più frequenti relativi ai comandi idraulici remoti e come si risolvono?
Ogni ingegnere esperto in sistemi idraulici dispone di un elenco di problemi relativi al controllo remoto che ha diagnosticato e risolto. I seguenti problemi si riscontrano regolarmente in diverse marche, tipologie di macchine e contesti applicativi.
Problema 1: Scorrimento dell'attuatore in posizione centrale del joystick
Sintomo: Il comando idraulico continua a muoversi lentamente anche quando il joystick viene rilasciato e riportato in posizione centrale.
Causa: O il joystick non ritorna con precisione al suo punto centrale elettrico (deriva del sensore, usura meccanica del perno), oppure la valvola proporzionale presenta un'ampia banda di isteresi che consente uno spostamento significativo del cursore alla corrente nominale zero.
Risoluzione: Innanzitutto, controllare il display di monitoraggio del ricevitore o il software di configurazione per verificare che il comando in uscita sia effettivamente pari a zero quando il joystick è in posizione centrale. In caso contrario, aumentare l’impostazione della banda morta del joystick. Se l’uscita è pari a zero ma l’attuatore presenta uno scorrimento, controllare l’isteresi della valvola e verificare che l’offset dello zero dell’amplificatore proporzionale sia calibrato correttamente. I meccanismi a molla del joystick usurati devono essere sostituiti meccanicamente.
Problema 2: Riduzione dell'autonomia operativa
Sintomo: Durante la messa in servizio il sistema funzionava alla portata nominale, ma ora si verificano interruzioni del segnale a distanze inferiori.
Causa: Corrosione del connettore dell'antenna, danni al cavo dell'antenna, nuove fonti di interferenza nell'ambiente o ostacoli fisici che non erano presenti al momento della messa in servizio.
Risoluzione: Verificare che i connettori dell'antenna non presentino segni di corrosione e reinserirli dopo averli puliti con un detergente specifico per contatti. Controllare che il cavo dell'antenna non presenti attorcigliamenti, segni di abrasione o danni ai connettori. Esaminare l'ambiente circostante per individuare eventuali nuove fonti di interferenze RF. Valutare l'opportunità di aggiungere un'antenna in diversità se il sistema attualmente utilizza una sola antenna.
Problema 3: Movimento a scatti o irregolare dell'attuatore
Sintomo: Il sistema idraulico si muove a brevi scatti anziché in modo fluido, anche quando il joystick viene tenuto fermo.
Causa: Frequenza di aggiornamento insufficiente che provoca variazioni a scatti nel segnale di comando, contaminazione della valvola proporzionale che causa il blocco del cursore, oppure instabilità del collegamento radio che provoca la perdita intermittente del segnale di comando.
Risoluzione: Verificare che la frequenza di aggiornamento del sistema sia adeguata (preferibilmente 50 Hz). Controllare la pulizia dell'olio idraulico (la contaminazione è una causa molto comune di blocco delle valvole proporzionali). Verificare la qualità del segnale del collegamento radio utilizzando lo strumento diagnostico del produttore. Se la qualità del segnale è scarsa, riposizionare l'antenna del ricevitore.
Problema 4: L'arresto di emergenza non si ripristina
Sintomo: Dopo un arresto di emergenza, non è possibile ripristinare il normale funzionamento del sistema.
Causa: Un relè di sicurezza ha rilevato una condizione di guasto che deve essere risolta prima che il sistema possa riprendere il funzionamento. Potrebbe trattarsi di un vero e proprio guasto (errore di cablaggio, cortocircuito del solenoide) oppure di un falso allarme causato da un picco di tensione.
Risoluzione: Seguire la procedura di ripristino indicata dal produttore, che in genere prevede di spegnere e riaccendere il trasmettitore e di premere una sequenza specifica di pulsanti. Se il guasto persiste, utilizzare il software di diagnostica per leggere il codice di errore. Tra i guasti più comuni figurano il circuito aperto nel cablaggio del solenoide, il cortocircuito nel cablaggio del solenoide e il fallimento dell’autotest del relè di sicurezza interno.
Problema 5: La batteria si scarica più velocemente del previsto
Sintomo: L'autonomia della batteria del trasmettitore è diminuita in modo significativo rispetto ai valori indicati nelle specifiche tecniche.
Causa: invecchiamento della batteria (le batterie agli ioni di litio perdono capacità con i cicli di ricarica), funzionamento a basse temperature che riduce la capacità disponibile della batteria, oppure un aumento dell'assorbimento di corrente dovuto a un guasto hardware.
Risoluzione: Monitorare l'andamento dell'autonomia. Se è diminuita gradualmente nell'arco di 2-3 anni, è opportuno sostituire la batteria. Se invece è diminuita improvvisamente, verificare la presenza di un guasto hardware che causi un assorbimento eccessivo di corrente nell'elettronica del trasmettitore. Si prevede che il funzionamento a basse temperature riduca l’autonomia del 20-30%; conservare il trasmettitore in un contenitore isolato e portare con sé un pacco batteria di ricambio.
Domande frequenti: Sistemi di comando idraulico a distanza
1: Qual è la differenza tra un comando idraulico a distanza e un comando idraulico pilota?
Un comando pilota idraulico utilizza olio idraulico a bassa pressione come mezzo di trasmissione del segnale per azionare una valvola direzionale principale, mentre il termine “comando a distanza idraulico” indica la categoria più ampia di qualsiasi sistema che controlli le funzioni idrauliche da remoto, compresi i sistemi pilota, elettrici e wireless. In un sistema pilota idraulico, il joystick dell’operatore è di per sé una piccola valvola proporzionale di riduzione della pressione che genera una pressione pilota variabile (tipicamente 0-50 bar) trasmessa tramite tubi flessibili di piccolo diametro al cursore della valvola principale. Questa pressione pilota sposta meccanicamente il cursore principale in modo proporzionale. Un comando idraulico a distanza, al contrario, può utilizzare qualsiasi mezzo di trasmissione del segnale: un cavo push-pull, un cavo elettrico o un collegamento radio senza fili. Tutti i sistemi idraulici pilotati sono una tipologia di comando idraulico a distanza, ma non tutti i comandi idraulici a distanza utilizzano segnali idraulici di pilotaggio. Le apparecchiature moderne spesso convertono il segnale idraulico pilota in un segnale elettronico per la trasmissione e poi lo riconvertono in un comando idraulico pilota a livello della valvola tramite una valvola riduttrice di pressione proporzionale, combinando i vantaggi di entrambi gli approcci.
2: Qual è la portata massima entro la quale un telecomando idraulico wireless funziona in modo affidabile?
I telecomandi idraulici wireless funzionano in modo affidabile a una distanza compresa tra 100 e 500 metri in ambienti industriali tipici, sebbene le specifiche nominali misurate all’aperto possano raggiungere i 1000 metri o oltre; le prestazioni effettive sono in genere pari al 50-70% del valore nominale a causa di ostacoli strutturali e interferenze radio. La distanza operativa effettiva e affidabile dipende dalla banda di frequenza utilizzata (la banda a 433 MHz penetra meglio gli ostacoli rispetto a quella a 2,4 GHz), dal protocollo radio (i sistemi FHSS offrono prestazioni migliori rispetto a quelli a frequenza fissa in ambienti con elevate interferenze), dal design e dal posizionamento dell’antenna, nonché dalla densità del traffico radio presente nell’area. Gli ingegneri che progettano un sistema per una particolare applicazione dovrebbero identificare la distanza operativa massima richiesta, aggiungere un margine di sicurezza di almeno 50% e selezionare un sistema classificato per la distanza risultante. Per le applicazioni che richiedono una portata molto lunga (oltre i 500 metri), è opportuno valutare, in consultazione con il produttore, l’utilizzo di sistemi con antenne direzionali, stazioni ripetitrici o sistemi a frequenza autorizzata.
3: Quali sono le cause che fanno sì che un telecomando idraulico smetta improvvisamente di funzionare?
Le cause più comuni di guasto improvviso del sistema di comando idraulico a distanza sono l’esaurimento della batteria del trasmettitore, l’attivazione dell’arresto di emergenza (intenzionale o accidentale), la perdita del collegamento radio o la bruciatura di un fusibile nel circuito di alimentazione del ricevitore. Quando un sistema smette di funzionare in modo imprevisto, la sequenza diagnostica dovrebbe procedere in ordine, dalle cause più semplici a quelle più complesse. Innanzitutto, verificare che il trasmettitore sia acceso e che la batteria sia carica. In secondo luogo, verificare che nessun pulsante di arresto di emergenza sia premuto, né sul trasmettitore né su alcun pulsante di arresto di emergenza cablato presente sulla macchina. In terzo luogo, verificare che il ricevitore sia alimentato (stato del LED indicatore). In quarto luogo, verificare che il trasmettitore e il ricevitore siano ancora accoppiati correttamente (alcuni sistemi perdono l’accoppiamento se entrambi vengono resettati contemporaneamente). In quinto luogo, controllare il fusibile dell’alimentazione del ricevitore. Se tutti questi controlli danno esito positivo, utilizzare lo strumento diagnostico del produttore per leggere i codici di errore dal ricevitore. Una volta confermata la funzionalità del sistema elettronico, è necessario escludere anche eventuali problemi idraulici che potrebbero far sembrare che il sistema abbia smesso di funzionare (come una valvola grippata o un tubo idraulico rotto).
4: È possibile utilizzare un telecomando idraulico wireless con qualsiasi macchina idraulica?
Un telecomando idraulico wireless può, in teoria, essere utilizzato con qualsiasi macchina idraulica, ma il metodo di interfaccia, la scelta delle valvole e la complessità dell’installazione variano notevolmente a seconda della configurazione dell’impianto idraulico esistente, dell’architettura elettronica e dell’anno di costruzione della macchina. Le macchine dotate di moderne centraline elettroniche accessibili tramite bus CAN possono spesso interfacciarsi con sistemi di comando remoto wireless attraverso l’integrazione software, con modifiche hardware minime. Le macchine con sistemi di comando idraulico pilota possono essere equipaggiate con kit di conversione che intercettano o potenziano il circuito pilota utilizzando valvole proporzionali di riduzione della pressione. Le macchine più datate, con sistemi di comando puramente meccanici, richiedono servoattuatori per muovere fisicamente i collegamenti di comando esistenti. La valutazione della compatibilità per una macchina specifica richiede l’esame dello schema idraulico, della documentazione relativa al sistema di controllo della macchina e, in alcuni casi, l’ispezione fisica della disposizione delle valvole di controllo. Esistono kit di conversione universali per le piattaforme più comuni di escavatori e gru, mentre le macchine meno comuni o più datate potrebbero richiedere una progettazione su misura. Verificare sempre la compatibilità con il produttore del kit utilizzando il modello specifico della macchina e l’intervallo del numero di serie prima dell’acquisto.
5: Qual è il ruolo di un amplificatore proporzionale in un sistema idraulico a comando remoto?
Un amplificatore proporzionale converte il segnale di comando a basso livello proveniente dal ricevitore wireless nella corrente continua precisa e controllata necessaria per azionare le elettrovalvole proporzionali, fornendo al contempo funzioni programmabili quali il controllo della rampa, la regolazione del guadagno, l'impostazione della banda morta e la generazione del segnale di dither. Il segnale di uscita del ricevitore è tipicamente un loop di corrente da 4-20 mA, una tensione da 0-10 V o un segnale PWM che rappresenta la posizione desiderata della valvola come percentuale della corsa completa. Questo segnale non può pilotare direttamente un solenoide proporzionale, che richiede correnti comprese tra 0,3 e 2,0 ampere con una precisione dell’ordine dei milliampere. Lo stadio di uscita dell’amplificatore proporzionale fornisce questa corrente con la precisione necessaria. La funzione di rampa smussa la velocità di variazione della corrente anche quando il segnale di comando subisce un salto improvviso, proteggendo l’attuatore dagli urti. La funzione di dither aggiunge una piccola oscillazione ad alta frequenza alla corrente del solenoide che mantiene il cursore della valvola in un continuo micro-movimento, superando l’attrito statico e migliorando la capacità della valvola di rispondere a piccole variazioni del segnale. Senza il dither, le valvole proporzionali presentano caratteristiche di isteresi e di soglia significativamente peggiori.
6: I sistemi di comando idraulico a distanza sono sicuri in ambienti umidi o polverosi?
Sì, i sistemi di controllo remoto idraulici industriali di alta qualità sono progettati specificatamente per ambienti umidi e polverosi, con involucri classificati da IP65 a IP67 come standard per le apparecchiature destinate all'uso esterno o industriale; alcuni sistemi dispongono inoltre di certificazioni aggiuntive per l'immersione, il lavaggio ad alta pressione e le atmosfere con rischio di esplosione da polveri. Il grado di protezione IP (Ingress Protection) secondo la norma IEC 60529 definisce l’efficacia con cui l’involucro di un dispositivo impedisce l’ingresso di particelle solide e liquidi. IP65 significa che il dispositivo è completamente a prova di polvere e protetto dai getti d’acqua provenienti da qualsiasi direzione, adatto alla pioggia, agli schizzi e alla maggior parte delle condizioni esterne. Il grado IP67 aggiunge la capacità di resistere a un'immersione temporanea fino a 1 metro di profondità per 30 minuti, rendendolo adatto ad apparecchiature che possono essere lavate con un getto d'acqua o temporaneamente allagate. Per gli ambienti in cui sono presenti polveri conduttive (come la polvere di carbone) o gas infiammabili, i sistemi con grado di protezione IP standard non sono sufficienti; nella maggior parte delle giurisdizioni la legge richiede sistemi certificati ATEX con involucri antideflagranti o a sicurezza intrinseca appositamente progettati. Verificare sempre il grado di protezione IP sia del trasmettitore che del ricevitore, poiché potrebbero differire, e accertarsi che il grado di protezione IP sia stato testato secondo la norma IEC 60529 e non sia semplicemente dichiarato in base al design dell’involucro.
7: Come si programma o si configura un sistema di comando idraulico a distanza senza fili?
La maggior parte dei moderni sistemi idraulici di comando a distanza senza fili viene configurata utilizzando un software per PC fornito dal produttore, collegato al ricevitore tramite USB o bus CAN, attraverso il quale i tecnici regolano parametri quali i tempi di rampa dei canali, le impostazioni di guadagno, la banda morta, i limiti di velocità massima, la mappatura dei joystick e i valori di timeout di sicurezza. Il processo di configurazione inizia in genere con un’impostazione predefinita di fabbrica che garantisce un comportamento prudente (rampe lente, portata massima ridotta), adatto alla messa in servizio iniziale e ai test funzionali. Il tecnico regola quindi i parametri per adattarli alle caratteristiche idrauliche specifiche della macchina e ai requisiti di velocità dell’applicazione. Le regolazioni principali includono il tempo di accelerazione (la velocità con cui la valvola si apre da zero alla posizione comandata), il tempo di decelerazione (la velocità con cui si chiude), il guadagno (il rapporto tra la deflessione del joystick e la percentuale di apertura della valvola) e la banda morta (la zona del joystick intorno al centro che produce un'uscita pari a zero). Alcuni sistemi consentono di memorizzare e selezionare diversi set di parametri, permettendo ai vari operatori della macchina di scegliere le caratteristiche di controllo preferite. I dati di configurazione devono essere salvati e documentati come parte del registro di messa in servizio, fornendo un punto di riferimento per la futura risoluzione dei problemi e per il ripristino delle impostazioni dopo la sostituzione del controllore.
8: Qual è il programma di manutenzione standard per un sistema di comando idraulico a distanza senza fili?
Un sistema di comando idraulico a distanza senza fili richiede interventi di manutenzione a cadenza settimanale, mensile, trimestrale e annuale, che comprendono la gestione delle batterie, l’ispezione delle antenne, i test di funzionamento dei sistemi di sicurezza, i controlli sull’integrità delle guarnizioni e la verifica delle prestazioni delle valvole proporzionali. Le attività settimanali comprendono il controllo dell’autonomia della batteria del trasmettitore e dello stato di carica, nonché l’ispezione visiva del trasmettitore per individuare eventuali danni fisici. Le attività mensili comprendono il collaudo funzionale del circuito di arresto di emergenza (azionare l’arresto di emergenza mentre la macchina è in funzione in condizioni di sicurezza e verificare che tutte le funzioni si arrestino entro i limiti specificati) e l’ispezione dei collegamenti dell’antenna per individuare eventuali allentamenti o segni di corrosione. Le attività trimestrali comprendono la pulizia dei connettori dell’antenna con un apposito detergente per contatti, l’ispezione dei cavi dell’antenna per verificare l’assenza di sfregamenti o danni alla guaina e la verifica che le guarnizioni dell’involucro del trasmettitore rimangano intatte. Le attività annuali comprendono il test completo della risposta della valvola proporzionale rispetto ai dati di riferimento della messa in servizio, la sostituzione di eventuali guarnizioni che mostrino segni di degrado, la verifica della versione del firmware rispetto alle versioni attuali rilasciate dal produttore e la revisione completa della documentazione di sistema. I risultati dei test funzionali del relè di sicurezza devono essere registrati in un registro di manutenzione scritto ai fini della conformità normativa.
9: Qual è la differenza tra un'interfaccia di comando idraulico a distanza analogica e una digitale?
Un'interfaccia idraulica analogica a comando remoto trasmette i segnali di comando sotto forma di grandezze elettriche variabili in modo continuo (tensione o corrente), mentre un'interfaccia digitale codifica i comandi come pacchetti di dati binari trasmessi tramite protocolli quali CAN bus, Profibus o Ethernet; i sistemi digitali offrono infatti una maggiore immunità al rumore, capacità diagnostiche e integrazione con i sistemi di controllo delle macchine. Le interfacce analogiche (4-20 mA, 0-10 V) sono più semplici da implementare e richiedono minori conoscenze tecniche per la messa in servizio. Un tecnico può misurare il segnale con un multimetro e comprendere immediatamente quale comando viene inviato. Sono adatte a sistemi di controllo remoto autonomi senza collegamento alla centralina elettronica (ECU) della macchina. Le interfacce digitali offrono diversi vantaggi: sono intrinsecamente immuni ai problemi di loop di terra e di rumore del segnale che affliggono i segnali analogici su cavi di lunga lunghezza; possono trasportare più canali di comando su un unico paio di fili grazie al multiplexing; supportano la comunicazione bidirezionale che consente di ritrasmettere i dati di stato della macchina (codici di errore, letture di carico, valori dei sensori) al display dell’operatore. La scelta tra analogico e digitale dipende dall’architettura esistente della macchina e dal livello di integrazione richiesto. Le macchine moderne dotate di sistemi di controllo con bus CAN privilegiano nettamente l’integrazione digitale.
10: In che modo i comandi idraulici remoti gestiscono l'azionamento simultaneo di più funzioni?
I sistemi di comando idraulico wireless di alta qualità supportano un vero funzionamento multifunzionale simultaneo con controllo proporzionale indipendente su tutti i canali, aggiornato alla frequenza di aggiornamento massima del sistema (in genere 50 Hz), consentendo agli operatori di coordinare movimenti complessi su più assi senza alcuna priorità di funzione né interferenze reciproche. La capacità di azionare contemporaneamente braccio, avambraccio, benna e rotazione è fondamentale per un utilizzo esperto dell’escavatore, e un sistema di comando a distanza che esegua questi comandi in sequenza (aggiornando una funzione alla volta) o che riduca la risoluzione per canale in caso di carico multicanale comporta un degrado evidente delle prestazioni della macchina. Quando si valutano sistemi per applicazioni multifunzione, è necessario verificare che la frequenza di aggiornamento specificata si applichi a tutti i canali contemporaneamente, non solo a un singolo canale isolato. È inoltre necessario verificare che la larghezza di banda del collegamento radio sia sufficiente a trasportare tutti i dati dei canali in un unico pacchetto alla frequenza di aggiornamento nominale, anziché suddividere i canali in più pacchetti a una frequenza effettiva ridotta. I sistemi che utilizzano una risoluzione a 12 bit su 8 canali proporzionali contemporaneamente richiedono una larghezza di banda radio significativamente maggiore rispetto ai sistemi più semplici a 4 canali e 10 bit, e la progettazione del sistema radio deve tenere conto di questo requisito di capacità.
Fonti verificate e approfondimenti
I contenuti tecnici presenti in questo articolo si basano su standard ingegneristici consolidati, sulla documentazione tecnica dei produttori e sull’esperienza sul campo maturata in numerose applicazioni industriali di comando a distanza idraulico. Le fonti riportate di seguito confermano quanto affermato nel corso dell’articolo e offrono ulteriori approfondimenti ai lettori che desiderino approfondire argomenti specifici.
- ISO 13849-1:2015 – Sicurezza delle macchine: parti dei sistemi di controllo relative alla sicurezza. Organizzazione internazionale per la normazione. La norma di riferimento per la valutazione del livello di prestazione delle funzioni di sicurezza dei comandi idraulici a distanza.
- IEC 61508-1:2010 – Sicurezza funzionale dei sistemi E/E/PE correlati alla sicurezza. Commissione Elettrotecnica Internazionale. Base di riferimento per la metodologia di valutazione SIL citata nel presente articolo.
- ISO 4413:2010 – Trasmissione di potenza idraulica: norme generali e requisiti di sicurezza per gli impianti e i relativi componenti. Organizzazione internazionale per la normazione. Tratta la progettazione dei sistemi idraulici, compresi i requisiti di sicurezza dei sistemi di controllo.
- IEC 60529:2013 – Gradi di protezione offerti dagli involucri (codice IP). Commissione Elettrotecnica Internazionale. Riferimento definitivo per l'interpretazione dei gradi di protezione IP e la metodologia di prova.
- Bosch Rexroth AG. (2024). Tecnologia delle valvole proporzionali e servoassistite: Manuale applicativo. RE 29 002 / RE 29 003. Disponibile nella documentazione tecnica di Bosch Rexroth. Tratta l'isteresi delle valvole proporzionali, la configurazione degli amplificatori e l'integrazione nel sistema.
- Parker Hannifin Corporation. (2023). Progettazione e applicazione dei sistemi elettroidraulici. Manuale tecnico della divisione Parker Hydraulics. Tratta la scelta delle valvole proporzionali, l'integrazione dei sistemi load-sensing e la progettazione dei sistemi di controllo.
- Direttiva ATEX 2014/34/UE. Parlamento europeo e Consiglio. Testo ufficiale disponibile su EUR-Lex (eur-lex.europa.eu). Riferimento normativo per la certificazione delle apparecchiature destinate all'uso in atmosfere esplosive.
- Direttiva 2014/53/UE sulle apparecchiature radio. Parlamento europeo e Consiglio. Disponibile su EUR-Lex. Disciplina i requisiti relativi alla marcatura CE per trasmettitori e ricevitori wireless nei mercati europei.
- Regolamento UE (UE) 2023/1230 relativo alle macchine. Parlamento europeo e Consiglio. Disponibile su EUR-Lex. Nuovo regolamento in materia di sicurezza delle macchine, con disposizioni relative al funzionamento a distanza e autonomo, applicabile a partire da gennaio 2027.
- Divisione Ingegneria di Nomi. (2025). Valutazione delle prestazioni sul campo: sistemi di comando idraulico proporzionale wireless per gru, escavatori e valvole industriali. Relazione tecnica interna. Fonte dei dati comparativi sulle prestazioni e degli esempi di esperienza sul campo citati nel presente articolo.
- ETSI EN 300 220-1 V3.1.1 (2017). Istituto europeo per le norme di telecomunicazione. Dispositivi a corto raggio operanti nella banda da 25 MHz a 1000 MHz. Documento di riferimento per la conformità dei sistemi di comando a distanza senza fili a 433 MHz e 868 MHz.
- FCC, Titolo 47 del CFR, Parte 15 – Dispositivi a radiofrequenza. Commissione Federale delle Comunicazioni. Linee guida nordamericane sulla conformità radio per i dispositivi industriali wireless non soggetti a licenza.
Sei pronto a scegliere il sistema idraulico a comando remoto più adatto alle tue esigenze?
Noi di Nomi forniamo, progettiamo e assistiamo sistemi di comando idraulico a distanza che coprono l’intero spettro tecnologico, dai semplici comandi a cavo per valvole ai sistemi proporzionali wireless avanzati con integrazione bus CAN e certificazione ATEX. Che siate un ingegnere impegnato nella progettazione di un nuovo circuito idraulico, un responsabile di stabilimento che sta valutando un intervento di retrofit o uno specialista degli acquisti alla ricerca di un sistema sostitutivo, il nostro team tecnico vanta l’esperienza applicativa necessaria per indirizzarvi verso la soluzione più adatta, senza proporre soluzioni inutilmente complesse.
Contatta oggi stesso il nostro team di ingegneri indicando la descrizione della vostra applicazione, il tipo di macchina, la distanza operativa richiesta, la classificazione ambientale e i requisiti di sicurezza. Vi forniremo una chiara proposta di sistema, corredata di motivazioni tecniche, entro 3-5 giorni lavorativi.
Richiedi la nostra scheda di selezione dei telecomandi idraulici come strumento scaricabile che guida il vostro team attraverso la valutazione completa dei requisiti dell'applicazione, producendo un documento di specifiche pronto per essere utilizzato nella valutazione dei fornitori e nella preparazione delle offerte.
Per richieste relative ad acquisti all'ingrosso che riguardano più tipi di macchinari o programmi di standardizzazione a livello di flotta, vi invitiamo a informarsi sulle nostre opzioni di accordi quadro e sui nostri servizi di assistenza tecnica centralizzata, che semplificano la gestione a lungo termine dei sistemi in grandi parchi macchine.
