
Eine hydraulische Fernsteuerung ist ein Steuerungssystem, das Bedienbefehle aus der Ferne an hydraulische Stellantriebe, Ventile und Kreisläufe überträgt – entweder über physische Steuerleitungen, drahtlose Funksignale oder elektronische Schnittstellen –, ohne dass der Bediener physisch am Steuerpunkt anwesend sein muss. Hydraulische Fernsteuerungen reichen von einfachen, kabelgebundenen Ventilhebeln bis hin zu hochentwickelten drahtlosen Proportionalsystemen zur Steuerung multifunktionaler mobiler Maschinen. Bei Nomi arbeiten wir täglich mit diesen Systemen in Kran-, Bagger- und Industriemaschinenanwendungen, und die Schlussfolgerungen in diesem Artikel spiegeln praktisches Wissen aus dem Ingenieuralltag wider.
Sollten Sie für Ihr Projekt eine hydraulische Funkfernsteuerung benötigen, können Sie sich gerne an uns wenden, um ein kostenloses Angebot zu erhalten.
Was ist eine hydraulische Fernbedienung und wie funktioniert sie?
Eine hydraulische Fernsteuerung ist jedes System, bei dem der Ort der Bedienung vom Ort der hydraulischen Wirkung getrennt ist. In ihrer einfachsten Form kann eine hydraulische Fernsteuerung ein seilzugbetätigter Hebel sein, der ein mechanisches Gestänge betätigt, das mit einem mehrere Meter entfernten Ventilschieber verbunden ist. In ihrer ausgefeiltesten Form handelt es sich um ein drahtloses Proportionalsteuersystem, das digital codierte Joystick-Befehle per Funk an einen bordeigenen Empfänger überträgt, der daraufhin präzise elektrische Stromausgänge erzeugt, um proportionale elektrohydraulische Ventile anzusteuern, die den Ölfluss zu Zylindern, Motoren und anderen Aktuatoren modulieren.
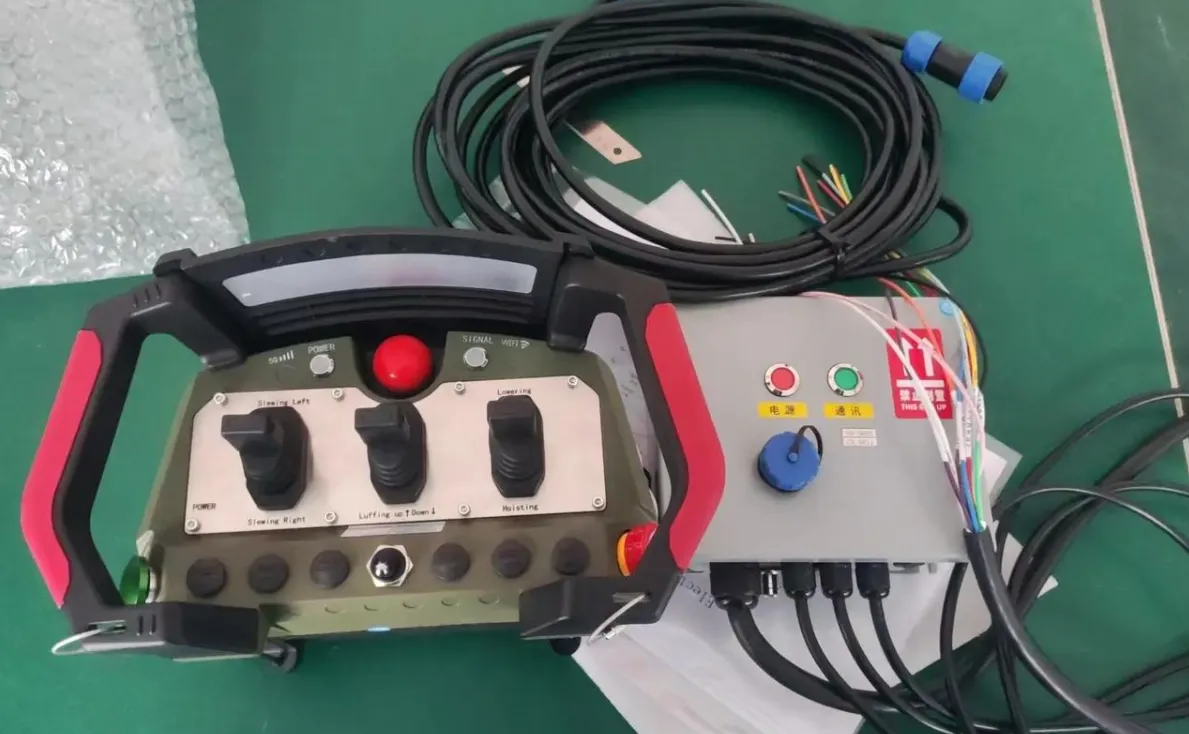
Der Begriff “Fernsteuerung” im Zusammenhang mit der hydraulischen Fernsteuerung hat eine spezifische technische Bedeutung. Er impliziert nicht zwangsläufig eine drahtlose Kommunikation, auch wenn drahtlose hydraulische Fernsteuerungen in den meisten modernen industriellen Anwendungen mittlerweile die vorherrschende Konfiguration sind. Fernsteuerung bedeutet schlicht, dass das Steuersignal von einem Ort ausgeht, der physisch vom zu steuernden Ventil oder Stellantrieb getrennt ist. Diese Entfernung kann nur 2 Meter betragen (eine Hängesteuerung am Ende eines kurzen Kabels) oder in speziellen Anwendungen, die lizenzierte Funkfrequenzen nutzen, bis zu mehreren Kilometern reichen.
Bei der Spezifizierung von Systemen für Kunden sind wir häufig auf diese begriffliche Unklarheit gestoßen. Ein Werksleiter fragte einmal, ob sein vorhandenes Druckknopf-Handbediengerät an einem 5-Meter-Kabel als hydraulische Fernbedienung gelte. Die ehrliche Antwort lautet: Ja, technisch gesehen ist dies der Fall, auch wenn es sich dabei um die einfachste Form einer Fernsteuerung handelt. Was die meisten Ingenieure heute unter dem Begriff “hydraulische Fernsteuerung” verstehen, ist ein elektronisches System – entweder mit einem längeren Kabel oder kabellos –, das die proportionale Steuerung einer oder mehrerer Hydraulikfunktionen aus sicherer Arbeitsentfernung ermöglicht.
Der Hydraulikkreislauf selbst bleibt bei den allermeisten Fernsteuerungsanlagen unverändert. Das Öl fließt nach wie vor vom Vorratsbehälter durch die Pumpe, durch die Wegeventile und zu den Antrieben. Was sich ändert, ist die Art und Weise, wie diese Wegeventile angesteuert werden. Anstatt dass eine menschliche Hand physisch einen Hebel oder Joystick betätigt, der mechanisch mit dem Ventilschieber verbunden ist, erhält das Ventil seine Stellbefehle vom Fernsteuerungssystem.
Das hydraulische Fernsteuerungssystem auf einen Blick
| Systemelement | Funktion | Beispiele |
|---|---|---|
| Eingabegerät | Erfasst die Absicht des Bedieners | Joystick, Drucktaste, Daumenrad, Pedal |
| Signalübertragung | Leitet Befehle von der Eingabe zum Aktuator weiter | Kabel, hydraulische Steuerleitung, Funk, CAN-Bus |
| Steuerungsschnittstelle | Wandelt das Signal in eine hydraulische Bewegung um | Magnetventil, Servoventil, Vorsteuerventil |
| Hydraulikkreis | Sorgt für die nötige Hydraulikkraft bei der Arbeit | Zylinder, Motor, Drehantrieb |
| Sicherheitsschicht | Gewährleistet ein ausfallsicheres Verhalten | Not-Aus-Relais, federzentrierte Ventile |
| Feedback (optional) | Gibt den Status an den Operator zurück | Druckwandler, Positionssensor, Kamera |
Was sind die wichtigsten Arten von hydraulischen Fernsteuerungssystemen?
Die Klassifizierung hydraulischer Fernsteuerungssysteme ist umfangreicher, als in den meisten Einführungswerken dargestellt wird. Das Verständnis der gesamten Bandbreite der verfügbaren Technologien hilft Ingenieuren dabei, den richtigen Ansatz für ihre jeweilige Anwendung zu wählen, anstatt sich einfach auf das zu verlassen, was sie bisher verwendet haben.
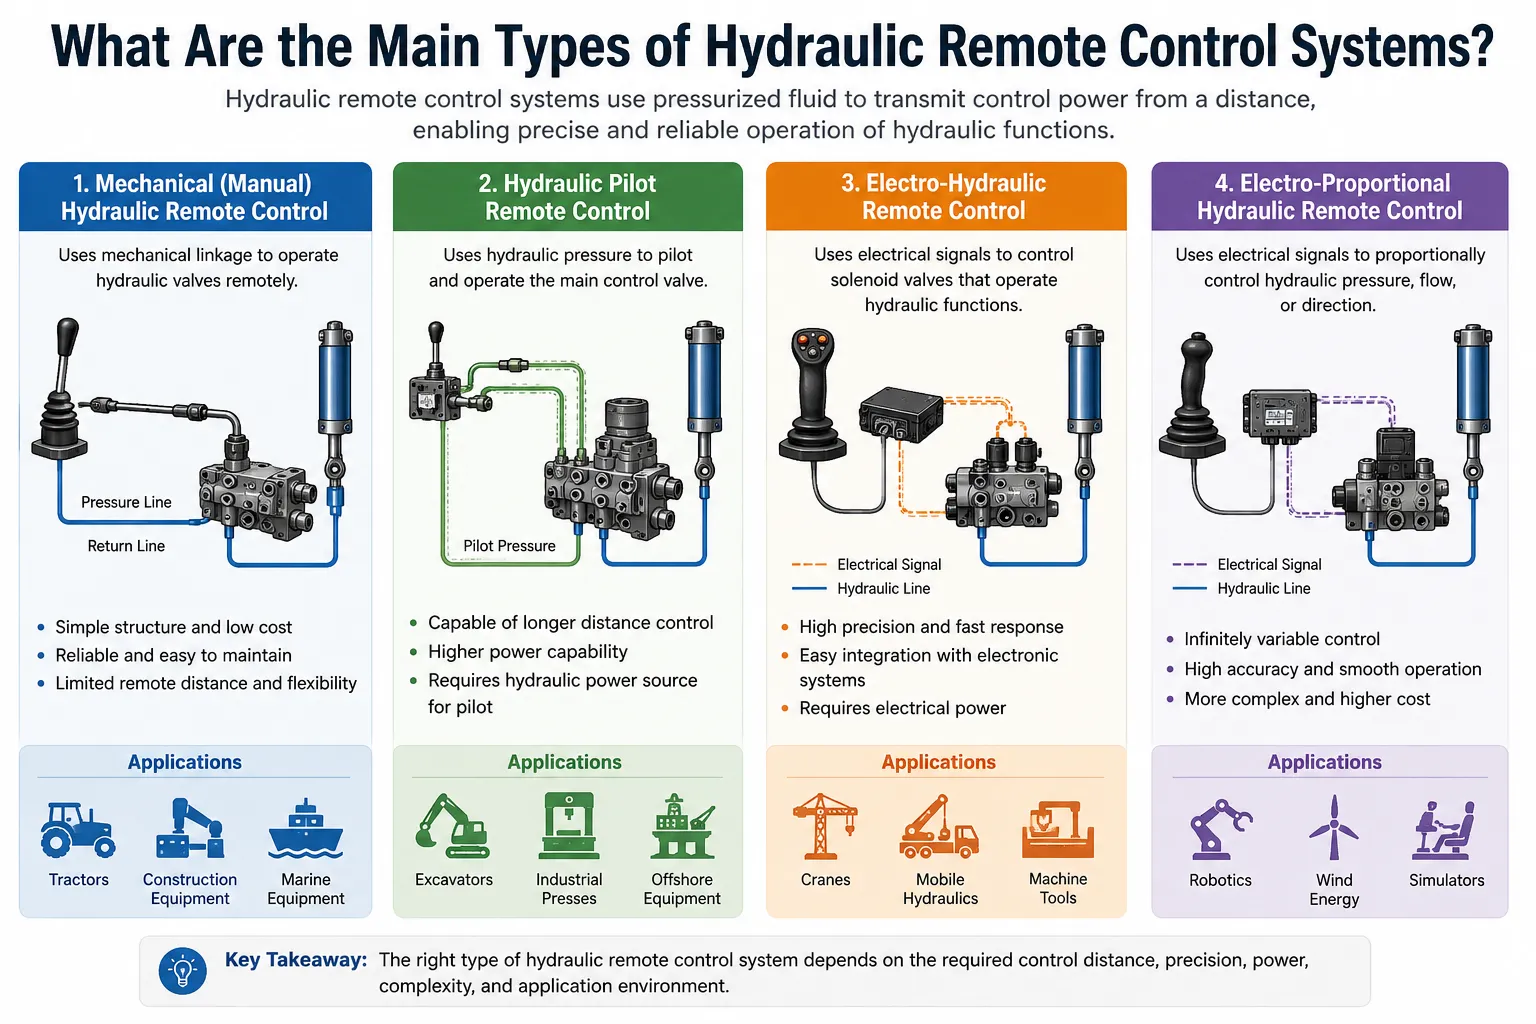
Typ 1: Mechanische Fernbedienung mit Kabel
Die älteste und einfachste Form. Ein Zug-Druck-Seil, das im Prinzip einem Fahrradbremszug ähnelt, verbindet den Steuerhebel des Bedieners mit dem Ventilbetätigungsmechanismus. Bowdenzüge werden häufig in der Schifffahrt, bei landwirtschaftlichen Geräten und bei einfachen industriellen Ventilfernsteuerungen eingesetzt. Die vom Bediener über das Seil ausgeübte Kraft positioniert direkt den Ventilschieber oder dreht einen Ventilgriff.
Mechanische Seilzugfernbedienungen sind langlebig, benötigen keinen Strom und weisen keine komplexen Signalverarbeitungsprozesse auf. Ihre Einschränkungen sind die Kabellänge (praktische Grenze bei etwa 3–5 Metern für die direkte Steuerung, länger bei Systemen mit mechanischer Kraftverstärkung), die vom Bediener aufzubringende Kraft (die sich nach der Reibung im Kabel und der Federkraft des Ventils richtet) sowie die Unmöglichkeit, die Steuerung ohne zusätzliche mechanische Komplexität zu automatisieren oder stufenlos zu regeln.
Typ 2: Hydraulische Fernsteuerung mit Vorsteuerung
In hydraulischen Vorsteuersystemen überträgt ein Niederdruck-Vorsteuerkreis das Steuersignal vom Joystick des Bedieners zum Hauptwegventil. Der Joystick des Bedieners ist ein kleines proportionales Druckminderventil, das den Vorsteuerdruck typischerweise zwischen 0 und 35–50 bar moduliert. Dieser Vorsteuerdruck wirkt auf die Endkappe des Schiebers des Hauptwegsteuerventils und verschiebt diesen proportional zum angelegten Druck.
Pilotgesteuerte hydraulische Fernsteuerungen sind die vorherrschende Steuerungsarchitektur in mobilen Hydraulikgeräten wie Baggern, Radladern, Kränen und Landmaschinen. Der Pilotkreis ermöglicht es, das Hauptventil in einiger Entfernung vom Joystick des Bedieners anzubringen, wobei zwischen beiden nur Hydraulikschlauchverbindungen bestehen und für den Grundbetrieb keine elektrische Verkabelung erforderlich ist.
Die Länge der Steuerleitung wird durch den Druckabfall und die Ansprechverzögerung begrenzt. Bei Steuerleitungen, die länger als etwa 5 Meter sind, kommt es aufgrund der Kompressibilität des Öls im Leitungsvolumen zu einer spürbaren Ansprechverzögerung. Bei größeren Entfernungen ist eine elektrohydraulische Umwandlung am Ventilende sinnvoller.
Typ 3: Elektrohydraulische kabelgebundene Fernbedienung
Bei einem elektrohydraulischen kabelgebundenen System werden elektrische Signale verwendet, um Befehle vom Eingabegerät des Bedieners an die Magnetventile am Standort des hydraulischen Stellglieds zu übertragen. Der Bediener befindet sich an einem kabelgebundenen Handbediengerät oder einer Steuerstation, die über ein elektrisches Kabel – typischerweise 5 bis 30 Meter lang – mit der Maschine verbunden ist. Die Steuerstation verfügt über Joysticks oder Drucktasten, die analoge Spannungs- oder Stromsignale erzeugen, die über das Kabel an ein Steuermodul an der Maschine gesendet werden, welches daraufhin die Magnetventile entsprechend ansteuert.
Kabelgebundene elektrohydraulische Fernbedienungen kommen häufig bei Hängesteuerungen für Laufkräne, bei Steuerungen für Pressen und Werkzeugmaschinen sowie bei industriellen Ventilstationen zum Einsatz, bei denen sich der Bediener in einiger Entfernung vom Hauptbedienpult aufhalten muss, jedoch keine uneingeschränkte Bewegungsfreiheit benötigt. Das Kabel schränkt zwar die Mobilität ein, bietet jedoch einen vollständig störungsfreien Signalweg und macht ein Batteriemanagement überflüssig.
Typ 4: Drahtlose elektrohydraulische Fernbedienung
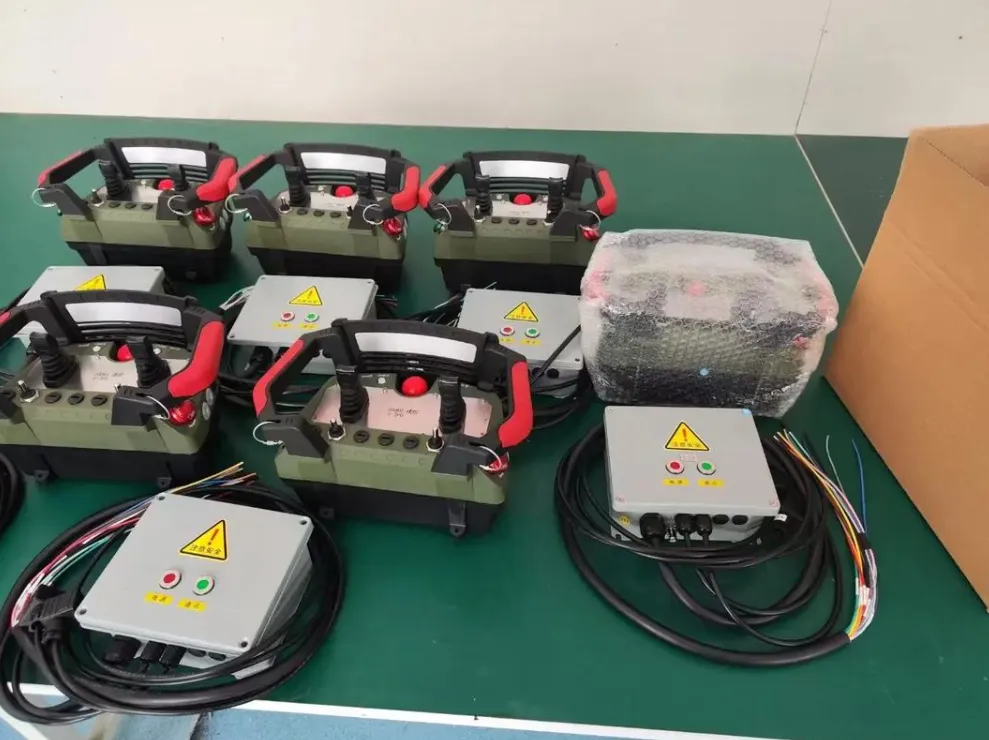
Bei drahtlosen Systemen wird das Kabel einer kabelgebundenen Fernbedienung durch eine Funkverbindung ersetzt. Der Sender ist batteriebetrieben und tragbar; der Empfänger wird an der Maschine angebracht. Die Funkverbindung überträgt dieselben Steuersignale, die bei einem kabelgebundenen System über das Kabel übertragen würden, ermöglicht dem Bediener jedoch völlige Bewegungsfreiheit innerhalb der Reichweite des Funksystems.
Moderne drahtlose Hydraulik-Fernsteuerungen nutzen Funkprotokolle mit Frequenzsprung-Spreizspektrum zur Störfestigkeit, arbeiten je nach Anwendung und regionalen Vorschriften bei 433 MHz, 868 MHz oder 2,4 GHz und erreichen Aktualisierungsraten von 20 bis 100 Hz. Je nach Ventil- und Verstärkerkonfiguration unterstützen sie sowohl eine einfache Ein-/Aus-Steuerung (Relaisbetrieb) als auch eine vollproportionale Regelung.
Typ 5: Fernsteuerung mit integriertem Feldbus und CAN-Bus
In dieser Architektur kommuniziert das Fernsteuerungssystem über ein digitales Feldbusprotokoll – in der Regel CAN-Bus (J1939 oder CANopen), Profibus oder bei neueren Geräten Ethernet-basierte Protokolle – mit der vorhandenen elektronischen Steuereinheit der Maschine. Der Funkempfänger gibt digitale Protokollnachrichten anstelle von analogen Signalen aus, und die Steuereinheit der Maschine interpretiert diese Nachrichten und steuert die entsprechenden Ventile über ihre vorhandenen Ausgangstreiber an.
Durch die CAN-Bus-Integration kann das Fernsteuerungssystem auf den gesamten Funktionsumfang der Maschine zugreifen, ohne dass eine zusätzliche Verkabelung zu jedem Magnetventil erforderlich ist. Außerdem ermöglicht sie eine bidirektionale Kommunikation, sodass auf dem Bedienerdisplay Maschinenzustandsdaten, Lastwerte, Fehlercodes und weitere Informationen von den Sensoren der Maschine angezeigt werden können.
Typ 6: Funkmodem und IoT-vernetzte Fernsysteme
An der Spitze der hydraulischen Fernsteuerungstechnologie nutzen einige Systeme Mobilfunk- oder Satellitenkommunikation für den Betrieb über sehr große Entfernungen oder an abgelegenen Standorten. Diese Systeme können zum Betrieb von Hydraulikgeräten an Orten eingesetzt werden, an denen die Reichweite herkömmlicher Funkverbindungen nicht ausreicht, zur Fernsteuerung von Geräten in gefährlichen oder unzugänglichen Bereichen oder zur Fernüberwachung und Parametereinstellung ohne vollständige Betriebssteuerung.
Vergleich verschiedener Typen von hydraulischen Fernsteuerungen
| Typ | Signalmedium | Maximale Reichweite | Proportionalregelung | Leistungsbedarf | Typische Anwendungsbereiche |
|---|---|---|---|---|---|
| Mechanisches Kabel | Push-Pull-Kabel | 3–5 m | Begrenzt | Keine | Schiffsventile, einfache Industrieventile |
| Hydraulik-Pilotventil | Pilotöl | 2–8 m | Ja (Muttersprache) | Pumpendruck | Bagger, Kräne, Radlader |
| Kabelgebunden, elektrohydraulisch | Elektrisches Kabel | 5–50 m | Ja | Netz oder Batterie | Kräne, Pressen, Werkzeugmaschinen |
| Funkgerät | RF 433/868/2,4 GHz | 50–2000 m | Ja | Batterie (TX) | Alle mobilen Geräte |
| CAN-Bus integriert | Digitales Protokoll | Systemabhängig | Ja | Maschinenleistung | Moderne Baumaschinen |
| Mobilfunk / IoT | Mobilfunk / Satellitenfunk | Unbegrenzt | Begrenzt | Mobilfunknetz | Abgelegener Standort, Gefahrenbereich |
Wie funktioniert ein hydraulisches Fernsteuerungssystem Schritt für Schritt?
Ein Überblick über die gesamte Signalkette – von der Absicht des Bedieners bis zur Bewegung des Stellglieds – hilft sowohl Ingenieuren als auch Laien zu verstehen, wo Designentscheidungen entscheidend sind und wo Probleme am ehesten auftreten können.
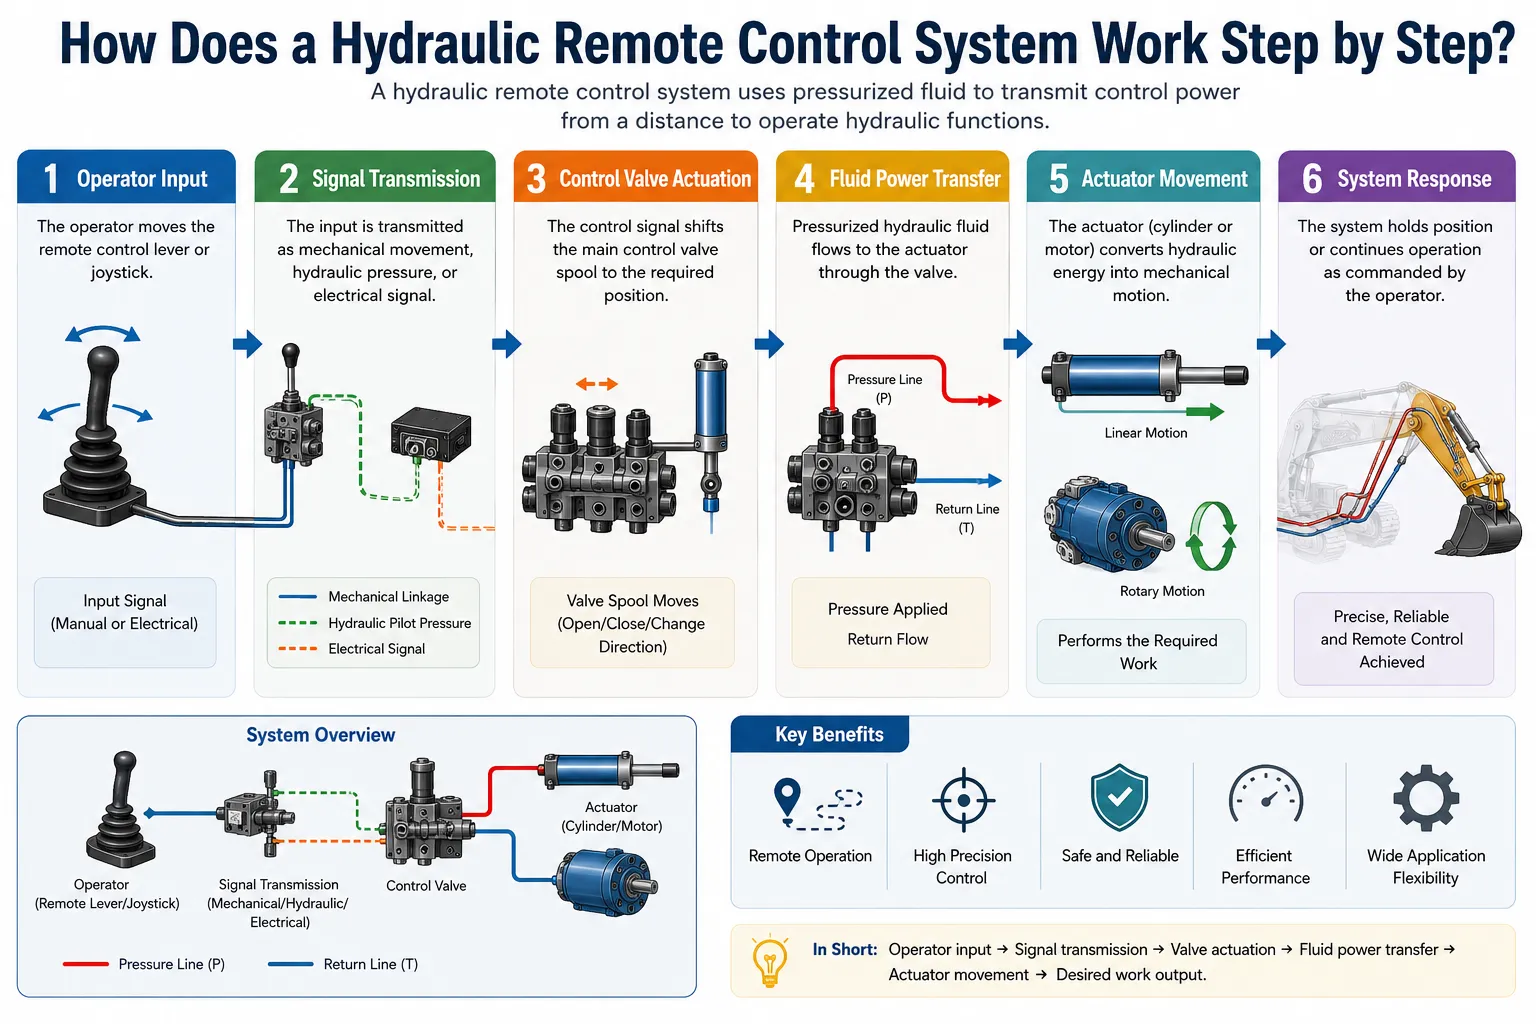
Schritt 1: Erzeugung der Bedienereingaben
Der Bediener interagiert mit dem Steuergerät. In einem proportionalen System handelt es sich dabei in der Regel um einen Joystick mit Hall-Effekt-Sensorik. Die Joystick-Welle bewegt sich über einen definierten Winkelbereich, typischerweise ±25 bis ±35 Grad von der Mittelstellung aus. Der Hall-Effekt-Sensor misst die Wellenposition berührungslos und erzeugt dabei eine Spannung oder einen digitalen Wert, der proportional zur Auslenkung ist. Diese berührungslose Bauweise beseitigt den Verschleißmechanismus, der ältere, auf Potentiometern basierende Joysticks beeinträchtigte, und trägt zur langen Lebensdauer hochwertiger industrieller Messumformer bei.
Das Rohsignal des Joysticks wird vom Mikrocontroller des Senders verarbeitet, der um die Mittelstellung herum eine konfigurierbare Totzone einrichtet (um unbeabsichtigte winzige Bewegungen eines ruhenden Joysticks zu verhindern), bei entsprechender Konfiguration eine Signalaufbereitung vornimmt und den Befehlswert zusammen mit allen anderen aktiven Steuereingaben in ein Datenpaket verpackt.
Schritt 2: Drahtlose Übertragung
Das Datenpaket wird unter Verwendung des systemeigenen Protokolls in den Hochfrequenzträger kodiert. Bei einem FHSS-System ändert sich die Trägerfrequenz pseudozufällig zehn- bis hunderte Male pro Sekunde und folgt dabei einer zwischen Sender und Empfänger synchronisierten Hopping-Sequenz. Das codierte Paket wird mit einer Leistung übertragen, die den regionalen Frequenzvorschriften entspricht, typischerweise 10–100 mW ERP (Effective Radiated Power).
Die Antennenanordnung des Empfängers empfängt das gesendete Signal. In Diversity-Systemen speisen zwei Antennen an unterschiedlichen physischen Positionen an der Maschine eine Kombinatorschaltung, die kontinuierlich die Antenne auswählt, die das stärkere Signal empfängt. Das empfangene Signal wird demoduliert, decodiert und der Inhalt des Pakets extrahiert. Algorithmen zur Vorwärtsfehlerkorrektur identifizieren und korrigieren Bitfehler, die durch Übertragungsrauschen verursacht wurden.
Schritt 3: Sicherheitsüberprüfung
Bevor der Empfänger einen empfangenen Befehl ausführt, überprüft er, ob das Paket von dem speziell gekoppelten Sender stammt (indem er die im Protokoll eingebettete eindeutige Hardware-ID des Senders überprüft), ob die Integritätsprüfung des Pakets (CRC oder ähnliches) erfolgreich ist und ob das empfangene Signal einen gültigen, aktuellen Befehl darstellt und nicht etwa ein altes oder erneut gesendetes Paket ist.
Der Status des Sicherheitsrelais wird überprüft. Ist der Not-Aus aktiv, ist das Relais geöffnet, und unabhängig vom decodierten Befehlswert kann kein Magnetventil angesteuert werden. Der Watchdog-Timer für den Signalverlust wird bei jedem Empfang eines gültigen Pakets zurückgesetzt. Wenn keine gültigen Pakete mehr eintreffen (Sender ausgeschaltet, Funkverbindung unterbrochen, außerhalb der Reichweite), läuft der Watchdog-Timer nach der konfigurierten Zeitüberschreitung (typischerweise 50–200 ms) ab, und das Sicherheitsrelais öffnet sich, wodurch die Stromversorgung aller Magnetventile unterbrochen wird.
Schritt 4: Erzeugung des Befehlssignals
Gültige Sollwerte werden vom Empfänger an die Regelausgangsstufe weitergeleitet. In einem System mit analogem Ausgang erzeugt ein Digital-Analog-Wandler ein Signal von 4–20 mA oder 0–10 V, das proportional zum Sollwert ist. In einem Direktantriebssystem erzeugt ein PWM-Stromregler (Pulsweitenmodulation) direkt die entsprechende Stromwellenform. In einem CAN-Bus-System wird der decodierte Befehl als CAN-Nachricht formatiert und über den Bus übertragen.
Schritt 5: Betätigung des Proportionalventils
Das Steuersignal gelangt zum Magnetventil des Proportionalventils oder zu dessen spezieller Verstärkerkarte. Der Verstärker erzeugt einen geregelten Gleichstrom für die Magnetspule. Die Magnetspule wandelt den elektrischen Strom in eine mechanische Kraft um, die proportional zur Stromstärke ist. Diese Kraft wirkt entgegen der Zentrierfeder auf den Ventilschieber und verschiebt diesen um einen Betrag, der proportional zum Strom ist. Durch die Verschiebung des Schiebers werden Drosselkanten geöffnet, die den Druckversorgungsanschluss mit dem Stellgliedanschluss verbinden, wobei die Öffnungsfläche proportional zum Schieberhub ist.
Schritt 6: Hydraulische Kraftübertragung
Das Öl fließt durch die Öffnung des Proportionalventils mit einer Durchflussrate, die durch die Druckdifferenz und die Fläche der Dosierkante bestimmt wird. Das Öl gelangt zum hydraulischen Stellantrieb (Zylinder oder Motor), erzeugt dort eine Kraft oder ein Drehmoment, das proportional zum Druck ist, und bewirkt eine Bewegung mit einer Geschwindigkeit, die proportional zum Durchfluss ist. Die Last bewegt sich als direkte Reaktion auf den Joystick-Befehl des Bedieners mit einem gleichmäßigen, proportionalen Verhalten.
Zusammenfassung zur Latenz in der Signalkette
| Bühne | Typische Latenz | Anmerkungen |
|---|---|---|
| Verarbeitung von Joystick-Signalen | 1–3 ms | ADC und Datenverarbeitung im Mikrocontroller |
| Funkpaketübertragung | 5–15 ms | Codierung und terrestrische Übertragung |
| Empfang und Dekodierung von Funkpaketen | 3–8 ms | Demodulation und Fehlerprüfung |
| Sicherheitsprüfung | 1–3 ms | ID-Prüfung, CRC-Prüfung |
| Erzeugung eines Analogausgangs | 1–5 ms | DAC-Einschwingzeit |
| Verhalten eines Proportionalverstärkers | 5–20 ms | Stromregelkreis |
| Mechanisches Ansprechverhalten eines Proportionalventils | 20–80 ms | Bewegung der Spule gegen den Federwiderstand |
| Ansprechverhalten des hydraulischen Stellantriebs | 30–150 ms | Kompression und Strömung in einer Ölkolonne |
| Gesamtlatenz von Ende zu Ende | 66–284 ms | Anwendungsabhängig |
Welche Arten von Ventilen werden in hydraulischen Fernsteuerungssystemen verwendet?
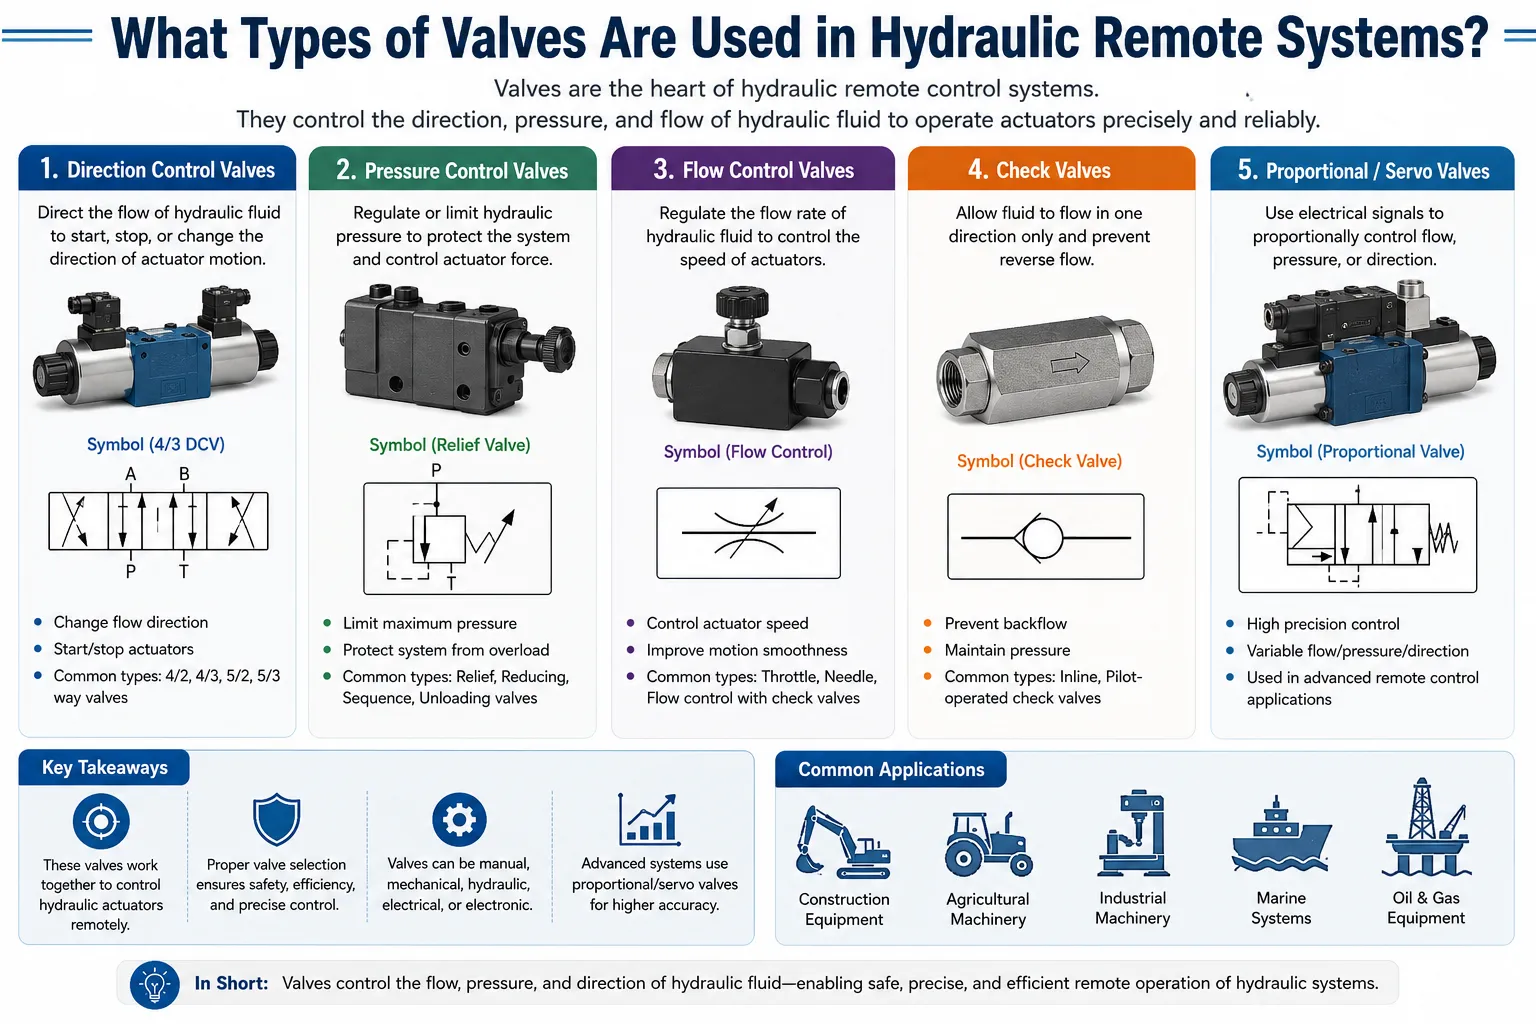
Das Ventil bildet die Schnittstelle zwischen der elektronischen Steuerungstechnik und der Hydraulik. Die Wahl des Ventils bestimmt die Qualität der erzielbaren Proportionalsteuerung, den Installationsaufwand und den langfristigen Wartungsbedarf. In hydraulischen Fernsteuerungsanwendungen kommen verschiedene Ventilkategorien zum Einsatz.
Proportional-Wegeventile
Dies sind die am häufigsten verwendeten Ventile in modernen drahtlosen hydraulischen Fernsteuerungssystemen. Ein Proportional-Wegeventil vereint die Richtungssteuerung (welcher Aktuatoranschluss mit Druck beaufschlagt wird) und die Durchflussregelung (wie viel Öl fließt) in einem einzigen Schieber. Die Position des Schiebers ist proportional zum Magnetstrom. Wird der Schieber von der Mittelstellung zu einem Ende bewegt, wird ein Durchflussweg zum Arbeitsanschluss A geöffnet, während der Anschluss B mit dem Tank verbunden bleibt; wird er in die andere Richtung bewegt, kehrt sich die Durchflussrichtung um.
Proportional-Wegeventile zeichnen sich durch ihr Befestigungsmuster nach ISO 4401 (NG6, NG10, NG16, NG25, NG32 gemäß der Norm Cetop/DIN 24340), ihrem Nennvolumenstrom bei einem bestimmten Druckabfall, ihrer Hysterese (dem Totband zwischen steigendem und fallendem Strom bei gleicher Schieberposition, typischerweise 1–5%) sowie der Frage, ob sie über eine LVDT-Schieberpositionsrückmeldung für die Regelung im geschlossenen Regelkreis verfügen.
Proportionale Druckminderventile (Pilotventile)
Diese Ventile liefern einen geregelten Druck anstelle eines geregelten Durchflusses. In Baggern und anderen vorgesteuerten mobilen Maschinen ersetzen proportionale Druckminderventile den ursprünglichen hydraulischen Steuerhebel in elektrohydraulischen Umrüstsystemen. Der Magnetstrom steuert einen Ausgangsdruck zwischen 0 und dem Vorsteuer-Versorgungsdruck (typischerweise 0–50 bar), der dann auf die Vorsteuerkappe des Hauptwegventils wirkt.
Servoventile
Servoventile stehen für eine elektrohydraulische Steuerung mit höherer Präzision. Sie nutzen einen Drehmomentmotor, um eine Klappe zwischen zwei Düsen auszulenken, wodurch ein Differenzdruck entsteht, der einen Schieber positioniert. Die Position des Schiebers wird über einen Federdraht an den Drehmomentmotor zurückgemeldet, wodurch ein mechanischer Regelkreis innerhalb des Ventils selbst entsteht. Servoventile erreichen eine Hysterese unter 0,51 TP3T, eine Schwelle unter 0,11 TP3T des Nennsignals und eine Bandbreite des Frequenzgangs von 50–200 Hz, was weit über den Leistungen von Proportionalventilen liegt.
Servoventile kommen dort zum Einsatz, wo eine präzise Positions- oder Geschwindigkeitsregelung erforderlich ist, beispielsweise in Simulationsanlagen, Präzisionspressen, Antrieben für die Luft- und Raumfahrt sowie Hochleistungsprüfmaschinen. Sie sind teurer und empfindlicher gegenüber Ölverunreinigungen als Proportionalventile und erfordern eine Ölreinheit gemäß ISO 4406, Klasse 15/13/10 oder besser.
Magnetventile (ein/aus) (relaissteuert)
Die einfachste elektrohydraulische Schnittstelle. Eine Magnetspule erzeugt bei Erregung eine Magnetkraft, die einen Ventilschieber oder ein Ventilkegel gegen die Federkraft in die vollständig geöffnete Position verschiebt. Durch Entmagnetisierung des Magneten kehrt das Element in seine geschlossene oder Mittelstellung zurück. Ein/Aus-Magnetventile dienen als Schnittstelle für relaisbasierte hydraulische Fernsteuerungen und ermöglichen ausschließlich eine binäre Steuerung (vollständig ein oder vollständig aus).
Auf-Zu-Ventile sind zuverlässig, kostengünstig und eignen sich für Anwendungen, bei denen keine proportionale Regelung erforderlich ist, wie beispielsweise in Verriegelungskreisläufen, zur Absperrung der Vorsteuerversorgung oder für einfache Funktionen mit einer einzigen Drehzahl. Sie sind nicht in der Lage, das für proportionale Systeme typische Verhalten mit variabler Drehzahl und sanfter Beschleunigung zu erzeugen.
Lastabhängige Entlastungs- und Druckkompensatoren
Diese Ventilelemente arbeiten mit Proportional-Wegeventilen zusammen, um unabhängig von Lastschwankungen einen konstanten Durchfluss aufrechtzuerhalten. In einem Lastmesssystem leitet eine Signalleitung den höchsten Lastdruck im System zurück zu einer Verstellpumpe, die ihren Hubraum so anpasst, dass eine feste Druckreserve über der Last aufrechterhalten wird. Druckkompensatoren an jedem Ventilabschnitt stellen sicher, dass, falls eine Funktion einer höheren Last ausgesetzt ist als eine andere, beide ihren vorgegebenen Durchflussanteil erhalten, anstatt dass die geringere Last den gesamten verfügbaren Durchfluss für sich beansprucht.
Fernsteuerungssysteme, die lastabhängige Hydraulikkreise betreiben, müssen unter Berücksichtigung des Verhaltens des LS-Signals ausgelegt werden, insbesondere beim Übergang vom Leerlauf- in den Lastbetrieb.
Vergleichstabelle der Ventiltypen
| Ventiltyp | Steuerungsart | Hysterese | Empfindlichkeit gegenüber Verunreinigungen | Typische Einsatzmöglichkeiten der Fernbedienung |
|---|---|---|---|---|
| Proportional-Richtungssteuerung (offener Regelkreis) | Proportional | 2-5% | Mittel (ISO 17/15/12) | Mobile Geräte, Kräne |
| Proportionale Richtungsmessung (LVDT-Regelkreis) | Proportional | 0.5-1% | Mittel (ISO 17/15/12) | Industriemaschinen, Prüfgeräte |
| Proportionale Druckminderung | Proportional | 1-3% | Mittel | Pilotschaltungen, mobile Geräte |
| Servoventil | Proportional / Servo | 0.1-0.5% | Hoch (ISO 15/13/10) | Präzision, Luft- und Raumfahrt, Simulation |
| Ein-/Aus-Magnetventil | Binär | k. A. | Niedrig | Einfache Fernbedienung, Zusatzfunktionen |
| Lastabhängiger Ausgleichsregler | Druckkompensiert | k. A. | Niedrig–Mittel | Multifunktionale mobile Geräte |
Was ist der Unterschied zwischen einer proportionalen und einer Ein-/Aus-Hydraulikfernsteuerung?
Diese Unterscheidung ist in der Praxis von enormer Bedeutung. Wir haben erlebt, dass Anlageningenieure ein Ein-Aus-Relaissystem allein aufgrund der geringeren Anschaffungskosten spezifiziert haben, dann aber in den ersten sechs Monaten des Betriebs mit übermäßigem Verschleiß, mangelnder Positioniergenauigkeit und Beschwerden des Bedienpersonals zu kämpfen hatten und letztendlich doch in ein Proportionalsystem investieren mussten. Wenn man den Unterschied von vornherein versteht, lässt sich dieser häufige und kostspielige Fehler vermeiden.
Ein/Aus (binär) – Fernbedienung
In einem Ein-Aus-System führt der Befehl des Bedieners zu einem von zwei Ergebnissen: volle Geschwindigkeit in eine Richtung oder Stillstand. Das Ventil ist entweder vollständig geöffnet oder vollständig geschlossen. Wenn der Bediener eine Taste drückt oder einen Joystick kurz über dessen Schwellenwert hinaus bewegt, schaltet das Ventil in die Position für maximalen Durchfluss und der Stellantrieb beschleunigt mit maximaler Geschwindigkeit. Durch Loslassen der Taste wird das Ventil abrupt geschlossen.
Die praktischen Folgen sind absehbar: ruckartiges Anfahren und Anhalten, Schwierigkeiten bei der präzisen Positionierung (die Bediener greifen auf schnelles Antippen zurück, um sich langsam an die Zielposition heranzuarbeiten), hohe Stoßbelastungen an mechanischen Bauteilen beim Anfahren und Anhalten sowie erhöhte Ermüdung der Bediener bei Präzisionsaufgaben.
Ein-/Aus-Systeme eignen sich für Anwendungen mit wirklich einfachen Anforderungen an eine einzige Drehzahl: zum Betätigen eines Absperrventils, zum Steuern einer hydraulischen Klemme, die entweder geöffnet oder geschlossen sein muss, oder zum Antrieb einfacher Förderbänder, bei denen keine Zwischendrehzahl erforderlich ist.
Proportionale Fernsteuerung
Ein proportionales System erzeugt eine stufenlos einstellbare Ausgangsleistung, die proportional zur Position des Joysticks oder Daumenrads des Bedieners ist. Wenn Sie den Joystick auf 20% bewegen, erreichen Sie die maximale Geschwindigkeit von 20%. Bewegt man ihn auf 75%, wird eine maximale Geschwindigkeit von 75% erreicht. Lässt man den Joystick langsam los, bremst der Aktuator sanft ab. Das Verhältnis zwischen Eingabe und Ausgabe lässt sich durch die Konfiguration der Rampenfunktionen, Verstärkungskurven und Totzoneneinstellungen des Proportionalverstärkers weiter anpassen.
Diese Proportionalität verändert die dem Bediener zur Verfügung stehende Regelgenauigkeit und verändert die Dynamik des Hydraulikkreislaufs grundlegend. Sanfte An- und Ausfahrvorgänge reduzieren Stoßbelastungen und verlängern so die Lebensdauer von Seilen, Schläuchen, Aktuatoren und strukturellen Verbindungen. Präzise Zwischengeschwindigkeiten ermöglichen eine feine Positionierung ohne die „Tap-Tap-Tap“-Technik, die bei Ein-Aus-Systemen erforderlich ist.
Verhaltensvergleich im direkten Vergleich
| Verhalten | Fernbedienung zum Ein- und Ausschalten | Proportionale Fernsteuerung |
|---|---|---|
| Drehzahlschwankung | Volle Kraft voraus oder gar nichts | 0% bis 100% stufenlos einstellbar |
| Beschleunigung | Maximal (abrupt) | Konfigurierbar über eine Rampenzeit von 0,1–10 s |
| Verzögerung | Maximal (abrupt) | Über eine Rampe konfigurierbar |
| Positioniergenauigkeit | typischerweise ±50–200 mm | typischerweise ±5–25 mm |
| Bedienkenntnisse erforderlich | Antippen und loslassen | Halten und modulieren |
| Stoßbelastung von Bauteilen | Hoch | Niedrig bis mittel |
| Verschleißrate von Seilen/Schläuchen | Erhöht | Reduziert um 30-50% |
| Ermüdung des Bedieners (durch sich wiederholende Tätigkeiten) | Hoch | Niedrig |
| Systemkosten | Nach unten | Obere (Ventile, Verstärker) |
| Beste Anwendung | Einfach, ungenau | Multifunktional, präzise |
In welchen Branchen und bei welchen Gerätetypen kommen hydraulische Fernsteuerungen zum Einsatz?
Hydraulische Fernsteuerungssysteme kommen in praktisch allen Branchen zum Einsatz, in denen Maschinen mit Fluidtechnik verwendet werden. Das Anwendungsspektrum ist breiter, als den meisten Ingenieuren zunächst bewusst ist.
Bauwesen und Tiefbau: Bagger, Radlader, Planiergeräte, Walzen und Rammgeräte sind alle mit hydraulischen Fernsteuerungen in unterschiedlicher Ausführung ausgestattet. Mobilkrane und Raupenkrane verwenden drahtlose Proportionalfernsteuerungen für Hebevorgänge. Betonpumpenfahrzeuge nutzen Fernsteuerungen zur Positionierung des Auslegers und zur Steuerung der Betonförderung.
Materialtransport und Hebetechnik: Laufkräne, Portalkräne, Schwenkkräne und Teleskoplader. Hafenausrüstung, darunter Reachstacker, Straddle Carrier und Ship-to-Shore-Kräne. Alle werden über drahtlose Hydraulikfernbedienungen gesteuert, um eine sichere Steuerung aus der Entfernung zu gewährleisten.
Bergbau und Steinbruchbetrieb: Bohranlagen, Gesteinsbrecher, Stützsysteme für den Stollenoberbau in Untertagebergwerken, Steuerungssysteme für Förderbänder sowie Lade-, Transport- und Entladefahrzeuge. Die Fernsteuerung wird im Untertagebau vor allem aus Gründen der Personensicherheit und im Tagebau für Maschinen, die in Gefahrenbereichen eingesetzt werden, besonders geschätzt.
Landwirtschaft: Bei den hydraulischen Fernbedienungen für Dreipunktanbau, Zapfwelle und Zusatzhydraulikkreisläufe von Traktoren kommen seit Anfang der 2000er Jahre drahtlose Systeme zum Einsatz. Moderne landwirtschaftliche Maschinen nutzen eine in den CAN-Bus integrierte Fernbedienung mit Anbaugeräteerkennung und automatischer Konfiguration.
Schifffahrt und Offshore: Deckskräne, Ankerwinden, Festmacherwinden, Triebwerke und hydraulische Systeme für Unterwasser-ROVs. Bei Offshore-Anwendungen kommen häufig ATEX-zertifizierte drahtlose Proportionalsysteme zum Einsatz.
Forstwirtschaft: Knickarm-Holzlader, Holzernter und Rückeschlepper werden mit drahtlosen Proportionalfernsteuerungen bedient. Die Bediener arbeiten häufig vom Boden aus neben der Maschine statt in der Kabine, weshalb drahtlose Mobilität unerlässlich ist.
Industrielle Fertigung: Hydraulikpressen, Druckgussmaschinen, Spritzguss, Transfersysteme und Montageautomatisierung. Verkabelte elektrohydraulische und feldbusintegrierte Systeme sind in strukturierten Fabrikumgebungen weit verbreitet.
Notfall- und Katastrophenhilfe: Ferngesteuerte Abbruchmaschinen, Feuerwehrausrüstung und Fahrzeuge für den Gefahrguteinsatz nutzen drahtlose Hydraulikfernsteuerungen, um das Personal aus Gefahrenzonen fernzuhalten.
Referenztabelle für Branchenanwendungen
| Industrie | Ausstattung | Typischer Systemtyp | Hauptgrund |
|---|---|---|---|
| Bauwesen | Bagger, Kräne | Drahtlos, proportional | Sicherheit, Mobilität |
| Bergbau | Bohrgeräte, LHDs, Gesteinsbrecher | Drahtlos, proportional + ATEX | Sicherheit in Gefahrenbereichen |
| Schifffahrt / Offshore | Deckkräne, Winden | Drahtlos, ATEX-konform, proportional | Sicherheit, ATEX-Konformität |
| Landwirtschaft | Traktoren, Erntemaschinen | Integrierte CAN-Funkverbindung | Komfort, Präzision |
| Forstwirtschaft | Gelenkausleger-Lader | Drahtlos, proportional | Mobilität der Bediener |
| Materialtransport | Brückenkrane, Portalkrane | Drahtlos, proportional | Sicherheit, Produktivität |
| Industrielle Fertigung | Pressen, Automatisierung | Kabelgebunden, Feldbus | Präzision, Integration |
| Notfallmaßnahmen | Abbruchroboter | Drahtlos, proportional | Personenschutz |
| Öl und Gas | Bohrlochkopfausrüstung | Hydraulischer Vorsteuerventil + ATEX | Sicherheit in Gefahrenbereichen |
Wie wählen Sie das richtige hydraulische Fernbedienungssystem für Ihre Anwendung aus?
Bei der Auswahl eines hydraulischen Fernsteuerungssystems muss die Technologie in mehreren Dimensionen gleichzeitig an die spezifischen Anforderungen der Anwendung angepasst werden. Wenn die Auswahl eher als Abhaken einer Checkliste denn als ganzheitliche technische Entscheidung betrachtet wird, führt dies zu Fehlern bei der Spezifikation.
Die Matrix der Anwendungsanforderungen
Bevor sie sich an einen Lieferanten wenden, sollten die Entwicklungsteams Folgendes dokumentieren:
Steuerungsabstand: Wie weit muss sich der Bediener von der Maschine entfernt befinden? Davon hängt ab, ob ein kabelgebundenes System ausreichend ist oder ob eine kabellose Lösung erforderlich ist – und falls letzteres der Fall ist, welche Funkreichweite benötigt wird.
Anzahl der Funktionen: Wie viele unabhängige Hydraulikfunktionen müssen gesteuert werden? Für jede Proportionalfunktion ist ein eigener Kanal erforderlich. Zählen Sie alle Funktionen für Ausleger, Arm, Schaufel, Schwenken, Fahrantrieb, Zusatzhydraulik, Motordrehzahl und Anbaugeräte zusammen.
Anforderungen an die Qualitätskontrolle: Benötigt die Anwendung eine präzise Proportionalregelung oder reicht eine einfache binäre Ein-/Aus-Regelung aus? Davon hängt ab, ob Proportionalventile und Verstärker erforderlich sind.
Umwelt: Klimatisierte Innenräume im Vergleich zu industriellen Außenbereichen, Offshore-Anwendungen und gefährlichen Bereichen unter Tage. Dies bestimmt die Anforderungen an die IP-Schutzart, den Temperaturbereich, die EMV-Robustheit und die Notwendigkeit einer ATEX-Zertifizierung.
Sicherheitsanforderung: Welche Leistungsstufe bzw. welche SIL-Stufe ist für die Sicherheitsfunktion „Not-Aus“ und „Signalausfall“ erforderlich? Davon hängt die Architektur des Empfängers ab.
Stromversorgung: Steht an der Maschine eine stabile Stromversorgung zur Verfügung, oder muss das System über die Batterie der Maschine oder eine unabhängige Stromquelle betrieben werden?
Integrationsanforderung: Muss die hydraulische Fernbedienung über einen CAN-Bus oder Feldbus mit der Steuereinheit einer vorhandenen Maschine verbunden werden, oder handelt es sich um ein eigenständiges System?
Entscheidungsbaum zur Auswahl eines hydraulischen Fernsteuerungssystems
| Anforderung | Option A | Option B | Empfohlene Wahl |
|---|---|---|---|
| Entfernung unter 5 m, keine Mobilität | Kabelfernbedienung | Drahtlos | Kabelfernbedienung (einfacher, zuverlässig) |
| Entfernung 5–50 m, eingeschränkte Mobilität | Hängeleuchte mit Kabel | Drahtlos | Kabelgebundene Pendelleuchte (ohne Batterie) |
| Entfernung 50 m+, uneingeschränkte Mobilität | Drahtlos 433 MHz | Drahtlos 2,4 GHz | Basierend auf der HF-Umgebung |
| Starke HF-Störungen | Feste Frequenz | FHSS | FHSS wurde stets bevorzugt |
| Erforderliche proportionale Geschwindigkeit | Ein-/Aus-Ventil | Proportionalventil | Proportionalventil erforderlich |
| Erforderliche ATEX-Zone | Standard | ATEX-zertifiziert | ATEX-Zertifizierung zwingend erforderlich |
| Das Gerät verfügt über einen CAN-Bus | Analoge Schnittstelle | CAN-Integration | CAN-Integration bevorzugt |
| Sicherheits-PL-d erforderlich | System der Kategorie 1 | System der Kategorie 3 | System der Kategorie 3 ist vorgeschrieben |
Welche wesentlichen Leistungsmerkmale müssen Ingenieure bewerten?
Bei der Prüfung der technischen Daten von hydraulischen Fernsteuerungen sind bestimmte Zahlen weitaus wichtiger als andere. Wenn man weiß, welche technischen Daten man genau unter die Lupe nehmen muss, vermeidet man es, Kaufentscheidungen auf der Grundlage von Marketingversprechen statt auf der Grundlage technischer Fakten zu treffen.
Joystick-Auflösung: Gemessen in Bit bei der Analog-Digital-Wandlung. Eine 10-Bit-Auflösung bietet 1.024 diskrete Stufen über den gesamten Joystick-Verfahrweg. Bei 12 Bit sind es 4.096 Stufen. Für eine gleichmäßige proportionale Steuerung sind 10 Bit das praktische Minimum, während 12 Bit für Präzisionsanwendungen vorzuziehen sind. Eine geringere Auflösung führt zu einem ruckartigen Ansprechverhalten, das für den Bediener bei langsamen, vorsichtigen Bewegungen wahrnehmbar ist.
Aktualisierungsrate (Bildwiederholfrequenz): Die Häufigkeit, mit der der Sender ein neues Befehlspaket an den Empfänger sendet, ausgedrückt in Hz. Eine Aktualisierungsrate von 25 Hz bedeutet, dass der Aktuator alle 40 Millisekunden einen neuen Positionsbefehl erhält. Ein 50-Hz-System aktualisiert alle 20 Millisekunden. Höhere Aktualisierungsraten führen zu einem gleichmäßigeren dynamischen Verhalten, insbesondere bei schnellen Multifunktionsmanövern. Der zulässige Mindestwert beträgt 25 Hz; 50 Hz werden bevorzugt.
Zeitlimit bei Signalverlust: Die Zeitverzögerung zwischen dem Signalverlust und dem Auslösen des Sicherheitsrelais. Kürzere Zeitverzögerungen verbessern die Reaktionsgeschwindigkeit des Sicherheitssystems, erhöhen jedoch das Risiko von Fehlauslösungen aufgrund vorübergehender Störungen. Ein konfigurierbarer Bereich von 50 bis 500 ms ist wünschenswert. Bei den meisten sicherheitsgeprüften Systemen sind 200 ms als Standardwert festgelegt.
Reichweite: Die Nennreichweite unter Freiluftbedingungen bei direkter Sichtverbindung. Die tatsächliche Reichweite in industriellen Umgebungen beträgt in der Regel 50–70% der Nennreichweite. Wählen Sie ein System, dessen Nennreichweite mindestens doppelt so groß ist wie die erforderliche Arbeitsreichweite.
Leistung des Magnetantriebs: Der maximale Dauerstrom, den der Empfänger oder Verstärker an jedes Proportionalmagnetventil liefern kann; in der Regel 0–2 Ampere pro Kanal. Vergewissern Sie sich, dass dieser Wert für die anzusteuernden Proportionalventile ausreichend ist.
Akkulaufzeit: Bei drahtlosen Sendern: Die Betriebsdauer zwischen zwei Ladevorgängen bei normaler Nutzung. Das zulässige Minimum beträgt 8 Stunden. Hochwertige Industriesender erreichen 10–16 Stunden. Die Akkutyp (vorzugsweise Li-Ion), die Ladezeit und die Frage, ob der Akku vor Ort ausgetauscht werden kann, beeinflussen die praktische Einsatztauglichkeit.
Übersichtstabelle der wichtigsten technischen Daten
| Spezifikation | Mindestanforderung | Bevorzugt | Premium |
|---|---|---|---|
| Joystick-Auflösung | 10 Bit (1024 Stufen) | 12 Bit (4096 Stufen) | 12 Bit mit Formung |
| Aktualisierungsrate | 25 Hz | 50 Hz | 100 Hz |
| Zeitlimit bei Signalverlust | Einstellbar von 50 bis 500 ms | Standard: 100–200 ms | Je nach Funktion einstellbar |
| Reichweite (Nennreichweite) | 2-fache erforderliche Entfernung | 3-fache erforderliche Entfernung | 5-fache erforderliche Entfernung |
| Schutzart des Senders | IP65 | IP67 | IP67 + sturzfest |
| Akkulaufzeit | 8 Stunden | 10–12 Stunden | 14–16 Stunden |
| Betriebstemperatur | -20 °C bis +70 °C | -25 °C bis +70 °C | -40 °C bis +80 °C |
| Sicherheitsarchitektur | Kategorie 1 PL b | Kategorie 3 PL d | Kategorie 4 PL e |
| Reaktion auf einen Not-Aus-Befehl | Unter 200 ms | Unter 100 ms | Unter 50 ms |
| Proportionale Kanäle | 4 | 8-12 | 16+ |
Welche Sicherheitsnormen gelten für hydraulische Fernsteuerungssysteme?
Hydraulische Fernsteuerungssysteme, die in professionellen Industrie- und Bauanwendungen zum Einsatz kommen, müssen gleichzeitig mehrere Sicherheitsnormen erfüllen. Die Einhaltung dieser Normen ist in regulierten Märkten keine Option, sondern wird weltweit zunehmend als Grundvoraussetzung für die Ausübung der beruflichen Tätigkeit erwartet.
EN 13849-1 / ISO 13849-1: Die primäre Norm, die festlegt, wie sicherheitsrelevante Teile von Steuerungssystemen zu bewerten und auszulegen sind. Sie definiert Leistungsstufen (PL a bis e) auf der Grundlage der Architekturkategorie und der statistischen Ausfallrate. Drahtlose hydraulische Not-Aus-Funktionen erfordern in der Regel die Leistungsstufe PL d, die durch eine redundante Architektur der Kategorie 3 erreicht wird.
IEC 61508: Die übergeordnete Norm für die funktionale Sicherheit elektrischer und elektronischer Sicherheitssysteme. Definiert Sicherheitsintegritätsstufen (SIL 1–4). SIL 2 entspricht in etwa PL d und ist das übliche Ziel für industrielle drahtlose Fernsteuerungen.
IEC 60529: Legt die Schutzarten (IP) für Gehäuse fest. IP65 (staubdicht, gegen Wasserstrahlen geschützt) ist die Mindestanforderung für die meisten industriellen Außenanwendungen. IP67 bietet zusätzlich Schutz vor Untertauchen.
EN 60068 / IEC 60068: Umweltprüfnormen, die den Betriebstemperaturbereich, die Luftfeuchtigkeit, Vibrationen, Stöße und Temperaturschocks abdecken. Definiert die Prüfverfahren, mit denen überprüft wird, ob elektronische Systeme ihre Nennumgebungsspezifikationen erfüllen.
Funkgeräterichtlinie (RED) 2014/53/EU: Europäische Verordnung über Funksender und -empfänger. Drahtlose hydraulische Fernbedienungssender müssen eine CE-Kennzeichnung tragen, die auf der Konformitätsbewertung gemäß der RED basiert.
FCC Teil 15 / Teil 90: Vorschriften der US-amerikanischen Federal Communications Commission (FCC) für lizenzfreie (Teil 15) und lizenzpflichtige (Teil 90) Funkgeräte. Auf dem US-Markt verkaufte Sender müssen diesen Vorschriften entsprechen.
ATEX-Richtlinie 2014/34/EU / IECEx: Für Geräte, die in explosionsgefährdeten Bereichen eingesetzt werden. Erforderlich für Anwendungen im Bergbau, in der Öl- und Gasindustrie, in der chemischen Industrie sowie im Offshore-Bereich in Gefahrenzonen.
ISO 4413: Hydraulik – Allgemeine Regeln und Sicherheitsanforderungen für Anlagen und deren Komponenten. Behandelt die Sicherheit bei der Auslegung von Hydraulikanlagen, einschließlich der Anforderungen an Steuerungssysteme.
Überblick über die Einhaltung von Standards
| Standard | Zuständigkeit | Was ist abgedeckt? | Kernanforderung |
|---|---|---|---|
| EN / ISO 13849-1 | International | Architektur des Sicherheitssteuerungssystems | PL d für Not-Aus und Signalausfall |
| IEC 61508 | International | Funktionale Sicherheit (SIL) | SIL 2 für die meisten Anwendungen |
| IEC 60529 | International | Schutzart (IP) | Mindestens IP65; vorzugsweise IP67 |
| IEC 60068 | International | Umweltprüfungen | Je nach Anwendungsanforderungen |
| RED 2014/53/EU | Europa | Funkgeräte | CE-Kennzeichnung |
| FCC Teil 15 | USA | Nicht lizenzierter Rundfunk | Einhaltung der Emissionsvorschriften |
| ATEX 2014/34/EU | Europa | Explosionsgefährdete Bereiche | Zertifizierung für Zone 1 oder Zone 2 |
| ISO 4413 | International | Sicherheit von Hydrauliksystemen | Allgemeine Konstruktionssicherheit |
| EU-Maschinenrichtlinie 2023/1230 | Europa | Maschinensicherheit im Allgemeinen | Konformitätsbewertung |
Was sind die häufigsten Probleme bei hydraulischen Fernsteuerungen und wie lassen sie sich beheben?
Jeder erfahrene Hydraulikingenieur verfügt über eine Liste von Problemen im Bereich der Fernsteuerung, die er bereits diagnostiziert und behoben hat. Die folgenden Probleme treten unabhängig von Marke, Maschinentyp und Einsatzumgebung immer wieder auf.
Problem 1: Kriechbewegung des Stellglieds in der Joystick-Mittelstellung
Symptom: Die Hydraulikfunktion bewegt sich langsam weiter, auch wenn der Joystick in die Mittelstellung zurückgestellt wird.
Ursache: Entweder kehrt der Joystick nicht präzise in seine elektrische Mittelstellung zurück (Sensordrift, mechanischer Verschleiß im Drehgelenk), oder das Proportionalventil weist eine große Hysterese auf, die bei Nenn-Nullstrom einen erheblichen Schieberversatz zulässt.
Beschluss: Überprüfen Sie zunächst auf dem Kontrollbildschirm des Empfängers oder in der Konfigurationssoftware, ob der Ausgangsbefehl tatsächlich bei Null liegt, wenn der Joystick in der Mittelstellung steht. Ist dies nicht der Fall, erhöhen Sie die Einstellung für die Totzone des Joysticks. Liegt der Ausgangswert bei Null, der Stellantrieb jedoch kriecht, überprüfen Sie die Ventilhysterese und vergewissern Sie sich, dass der Nullpunktversatz des Proportionalverstärkers korrekt kalibriert ist. Verschlissene Joystick-Federmechanismen müssen mechanisch ausgetauscht werden.
Problem 2: Eingeschränkte Reichweite
Symptom: Das System funktionierte während der Inbetriebnahme innerhalb der Nennreichweite, weist nun jedoch bei kürzeren Entfernungen Signalausfälle auf.
Ursache: Korrosion am Antennenanschluss, Beschädigung des Antennenkabels, neue Störquellen in der Umgebung oder physische Hindernisse, die bei der Inbetriebnahme noch nicht vorhanden waren.
Beschluss: Überprüfen Sie die Antennenanschlüsse auf Korrosion und setzen Sie sie nach der Behandlung mit einem geeigneten Kontaktreiniger wieder ein. Überprüfen Sie das Antennenkabel auf Knicke, Abrieb oder Beschädigungen an den Steckern. Untersuchen Sie die Umgebung auf neue Quellen für HF-Störungen. Ziehen Sie den Einbau einer Diversity-Antenne in Betracht, falls das System derzeit nur eine einzige Antenne verwendet.
Problem 3: Ruckartige oder stockende Bewegung des Stellantriebs
Symptom: Die Hydraulikfunktion bewegt sich in kurzen Impulsen statt gleichmäßig, selbst wenn der Joystick ruhig gehalten wird.
Ursache: Eine unzureichende Aktualisierungsrate, die zu sprunghaften Änderungen im Steuersignal führt, Verschmutzungen am Proportionalventil, die ein Festklemmen des Schiebers verursachen, oder eine instabile Funkverbindung, die zu zeitweiligen Ausfällen des Steuersignals führt.
Beschluss: Stellen Sie sicher, dass die Systemaktualisierungsrate ausreichend ist (vorzugsweise 50 Hz). Überprüfen Sie die Sauberkeit des Hydrauliköls (Verunreinigungen sind eine sehr häufige Ursache für das Festkleben von Proportionalventilen). Überprüfen Sie die Signalqualität der Funkverbindung mit dem Diagnosetool des Herstellers. Sollte die Signalqualität unzureichend sein, richten Sie die Empfängerantenne neu aus.
Problem 4: Der Not-Aus-Schalter lässt sich nicht zurücksetzen
Symptom: Nach einem Not-Aus kann das System nicht wieder in den Normalbetrieb versetzt werden.
Ursache: Ein Sicherheitsrelais hat einen Fehlerzustand erkannt, der behoben werden muss, bevor das System den Betrieb wieder aufnehmen darf. Dabei kann es sich um einen echten Fehler (Verdrahtungsfehler, Kurzschluss im Magnetventil) oder um einen Fehlalarm aufgrund einer Spannungsspitze handeln.
Beschluss: Befolgen Sie die vom Hersteller angegebene Vorgehensweise zum Zurücksetzen, bei der in der Regel der Sender aus- und wieder eingeschaltet und eine bestimmte Tastenfolge gedrückt werden muss. Sollte der Fehler weiterhin bestehen, lesen Sie den Fehlercode mithilfe der Diagnosesoftware aus. Zu den häufigen tatsächlichen Fehlern zählen ein Unterbrechung in der Verkabelung des Magnetventils, ein Kurzschluss in der Verkabelung des Magnetventils sowie ein fehlgeschlagener Selbsttest des internen Sicherheitsrelais.
Problem 5: Der Akku entlädt sich schneller als erwartet
Symptom: Die Betriebsdauer der Senderbatterie ist gegenüber den Nennwerten deutlich gesunken.
Ursache: Alterung der Batterie (Li-Ionen-Akkus verlieren mit jedem Ladezyklus an Kapazität), Betrieb bei niedrigen Temperaturen, der die verfügbare Akkukapazität verringert, oder eine erhöhte Stromaufnahme aufgrund eines Hardwarefehlers.
Beschluss: Verfolgen Sie die Entwicklung der Betriebsdauer. Wenn diese über einen Zeitraum von 2–3 Jahren allmählich abgenommen hat, ist ein Batteriewechsel angezeigt. Bei einem plötzlichen Rückgang sollten Sie prüfen, ob ein Hardwarefehler vorliegt, der zu einem übermäßigen Stromverbrauch in der Elektronik des Senders führt. Bei Betrieb bei kalten Temperaturen ist mit einer Verringerung der Betriebsdauer um 20–30% zu rechnen; bewahren Sie den Sender in einer isolierten Hülle auf und führen Sie einen Ersatzakku mit.
Häufig gestellte Fragen: Hydraulische Fernsteuerungssysteme
1: Was ist der Unterschied zwischen einer hydraulischen Fernsteuerung und einer hydraulischen Vorsteuerung?
Eine hydraulische Vorsteuerung nutzt Hydrauliköl unter niedrigem Druck als Signalmedium, um ein Hauptwegeventil anzusteuern, während eine hydraulische Fernsteuerung die übergeordnete Kategorie aller Systeme bezeichnet, die hydraulische Funktionen aus der Ferne steuern, einschließlich vorsteuerungsbasierter, elektrischer und drahtloser Verfahren. In einem hydraulischen Vorsteuersystem fungiert der Joystick des Bedieners selbst als kleines proportionales Druckminderventil, das einen variablen Vorsteuerdruck (typischerweise 0–50 bar) erzeugt, der über Schläuche mit kleinem Innendurchmesser an den Hauptventilschieber übertragen wird. Dieser Vorsteuerdruck verschiebt den Hauptschieber proportional. Eine hydraulische Fernsteuerung hingegen kann jedes beliebige Signalmedium nutzen: ein Push-Pull-Kabel, ein elektrisches Kabel oder eine drahtlose Funkverbindung. Alle hydraulischen Vorsteuersysteme sind eine Art hydraulischer Fernsteuerung, aber nicht alle hydraulischen Fernsteuerungen verwenden hydraulische Vorsteuersignale. Moderne Anlagen wandeln das hydraulische Vorsteuersignal häufig zur Übertragung in ein elektronisches Signal um und wandeln es am Ventilende über ein proportionales Druckminderventil wieder in einen hydraulischen Vorsteuerbefehl zurück, wodurch die Vorteile beider Ansätze kombiniert werden.
2: In welcher Entfernung funktioniert eine drahtlose Hydraulikfernbedienung zuverlässig?
Drahtlose Hydraulik-Fernsteuerungen funktionieren in typischen Industrieumgebungen zuverlässig in einer Reichweite von 100 bis 500 Metern, obwohl die unter freiem Himmel gemessenen Nennwerte bis zu 1000 Meter oder mehr betragen können; die tatsächliche Reichweite liegt jedoch aufgrund von baulichen Hindernissen und Funkstörungen in der Regel bei 50–70% des Nennwerts. Die tatsächlich zuverlässige Reichweite hängt vom verwendeten Frequenzband ab (433 MHz durchdringen Hindernisse besser als 2,4 GHz), vom Funkprotokoll (FHSS-Systeme schneiden in Umgebungen mit starken Störungen besser ab als Systeme mit fester Frequenz), von der Antennenauslegung und -platzierung sowie von der Dichte des sonstigen Funkverkehrs in der Umgebung. Ingenieure, die ein System für eine bestimmte Anwendung spezifizieren, sollten die maximal erforderliche Reichweite ermitteln, eine Sicherheitsmarge von mindestens 50% hinzurechnen und ein System auswählen, das für die sich daraus ergebende Reichweite ausgelegt ist. Für Anwendungen, die eine sehr große Reichweite (über 500 Meter) erfordern, sollten Richtantennensysteme, Repeater-Stationen oder Systeme mit lizenzierten Frequenzen in Absprache mit dem Hersteller geprüft werden.
3: Was führt dazu, dass eine hydraulische Fernbedienung plötzlich nicht mehr funktioniert?
Die häufigsten Ursachen für einen plötzlichen Ausfall der hydraulischen Fernsteuerung sind eine leere Batterie des Senders, die Auslösung des Not-Aus-Schalters (absichtlich oder versehentlich), der Verlust der Funkverbindung oder eine durchgebrannte Sicherung im Stromversorgungskreis des Empfängers. Wenn ein System unerwartet ausfällt, sollte die Diagnoseabfolge der Reihenfolge nach von den einfachsten bis zu den komplexeren Ursachen erfolgen. Überprüfen Sie zunächst, ob der Sender eingeschaltet ist und über ausreichend Batterieladung verfügt. Vergewissern Sie sich anschließend, dass weder am Sender noch an einem fest verdrahteten Not-Aus-Schalter an der Maschine eine Not-Aus-Taste gedrückt ist. Drittens: Überprüfen Sie, ob der Empfänger mit Strom versorgt wird (Status der LED-Anzeige). Viertens: Vergewissern Sie sich, dass Sender und Empfänger weiterhin korrekt gekoppelt sind (bei einigen Systemen geht die Kopplung verloren, wenn beide Geräte gleichzeitig zurückgesetzt werden). Fünftens: Überprüfen Sie die Sicherung der Stromversorgung des Empfängers. Wenn alle diese Punkte in Ordnung sind, lesen Sie mithilfe des Diagnosetools des Herstellers die Fehlercodes vom Empfänger aus. Hydraulische Probleme, die den Anschein erwecken, dass das System nicht mehr funktioniert (wie z. B. ein festgefressenes Ventil oder ein gerissener Hydraulikschlauch), sollten ebenfalls ausgeschlossen werden, sobald bestätigt ist, dass das elektronische System funktionsfähig ist.
4: Kann eine drahtlose Hydraulikfernbedienung mit jeder beliebigen Hydraulikmaschine verwendet werden?
Eine drahtlose Hydraulikfernbedienung kann theoretisch mit jeder Hydraulikmaschine verwendet werden, doch die Art der Anbindung, die Auswahl der Ventile und der Installationsaufwand variieren erheblich je nach dem vorhandenen Hydrauliksystem, der elektronischen Architektur und dem Baujahr der Maschine. Maschinen mit modernen, über den CAN-Bus zugänglichen elektronischen Steuergeräten lassen sich oft durch Software-Integration und mit minimalen Hardware-Anpassungen an drahtlose Fernsteuerungssysteme anbinden. Maschinen mit hydraulischen Vorsteuersystemen können mit Umrüstsätzen ausgestattet werden, die den Vorsteuerkreis mithilfe von proportionalen Druckminderventilen abgreifen oder erweitern. Ältere Maschinen mit rein mechanischen Steuergestängen erfordern Servoantriebe, um die vorhandenen Steuergestänge physisch zu bewegen. Die Kompatibilitätsprüfung für eine bestimmte Maschine erfordert die Überprüfung des Hydraulikschaltplans, der Dokumentation des Maschinensteuerungssystems und in einigen Fällen eine physische Begutachtung der Anordnung der Steuerventile. Für gängige Bagger- und Kranplattformen gibt es universelle Umrüstsätze, während ungewöhnliche oder ältere Maschinen möglicherweise eine individuelle technische Anpassung erfordern. Überprüfen Sie vor dem Kauf stets die Kompatibilität mit dem Hersteller des Umrüstsatzes unter Angabe des spezifischen Maschinenmodells und des Seriennummernbereichs.
5: Welche Funktion hat ein Proportionalverstärker in einem hydraulischen Fernsteuerungssystem?
Ein Proportionalverstärker wandelt das schwache Steuersignal des Funkempfängers in den präzisen, geregelten Gleichstrom um, der zur Ansteuerung von Proportionalmagnetventilen erforderlich ist, und bietet darüber hinaus programmierbare Funktionen wie Rampensteuerung, Verstärkungseinstellung, Totzoneneinstellung und die Erzeugung von Dither-Signalen. Das Ausgangssignal des Empfängers ist in der Regel eine 4–20-mA-Stromschleife, eine 0–10-V-Spannung oder ein PWM-Signal, das die gewünschte Ventilstellung als Prozentsatz des vollen Hubs angibt. Dieses Signal kann ein Proportionalmagnetventil nicht direkt ansteuern, da dieses Ströme von 0,3–2,0 Ampere mit einer Genauigkeit im Milliampere-Bereich benötigt. Die Ausgangsstufe des Proportionalverstärkers liefert diesen Strom mit der erforderlichen Präzision. Die Rampenfunktion glättet die Stromänderungsrate auch dann, wenn das Steuersignal abrupt springt, und schützt so den Stellantrieb vor Stoßbelastungen. Die Dither-Funktion fügt dem Magnetstrom eine kleine hochfrequente Schwingung hinzu, die den Ventilschieber in einer kontinuierlichen Mikrobewegung hält, wodurch die Haftreibung überwunden und die Fähigkeit des Ventils verbessert wird, auf kleine Signaländerungen zu reagieren. Ohne Dither weisen Proportionalventile deutlich schlechtere Hysterese- und Schwellenwerteigenschaften auf.
6: Sind hydraulische Fernsteuerungssysteme in feuchten oder staubigen Umgebungen sicher?
Ja, hochwertige industrielle hydraulische Fernsteuerungssysteme sind speziell für feuchte und staubige Umgebungen ausgelegt. Als Standard für Geräte, die für den Einsatz im Freien oder in der Industrie bestimmt sind, gelten Gehäuse der Schutzklassen IP65 bis IP67, wobei einige Systeme über zusätzliche Zertifizierungen für Untertauchen, Hochdruckreinigung und explosionsgefährdete Staubatmosphären verfügen. Die Schutzart IP (Ingress Protection) gemäß IEC 60529 definiert, wie gut das Gehäuse eines Geräts das Eindringen von Feststoffen und Flüssigkeiten verhindert. IP65 bedeutet, dass das Gerät vollständig staubdicht und gegen Wasserstrahlen aus allen Richtungen geschützt ist, was für Regen, Spritzwasser und die meisten Außenbedingungen ausreichend ist. IP67 bietet zusätzlich die Fähigkeit, einem vorübergehenden Eintauchen in eine Tiefe von 1 Meter für 30 Minuten standzuhalten, was für Geräte geeignet ist, die mit einem Schlauch abgespritzt oder vorübergehend überflutet werden können. In Umgebungen, in denen leitfähiger Staub (wie beispielsweise Kohlenstaub) oder brennbare Gase vorhanden sind, reichen Systeme mit Standard-IP-Schutzart nicht aus; In den meisten Rechtsordnungen sind ATEX-zertifizierte Systeme mit speziell entwickelten druckfesten oder eigensicheren Gehäusen gesetzlich vorgeschrieben. Überprüfen Sie stets die IP-Schutzart sowohl des Senders als auch des Empfängers, da diese voneinander abweichen können, und vergewissern Sie sich, dass die IP-Schutzart gemäß IEC 60529 geprüft wurde und nicht nur aufgrund der Gehäusekonstruktion angegeben wird.
7: Wie programmiert oder konfiguriert man ein drahtloses hydraulisches Fernsteuerungssystem?
Die meisten modernen drahtlosen Hydraulik-Fernsteuerungssysteme werden mithilfe einer vom Hersteller bereitgestellten PC-Software konfiguriert, die über USB oder den CAN-Bus mit dem Empfänger verbunden ist. Über diese Software können Techniker Parameter wie Kanalanstiegszeiten, Verstärkungseinstellungen, Totzone, maximale Geschwindigkeitsbegrenzungen, Joystick-Zuordnung und Werte für die Sicherheits-Timeout-Funktion einstellen. Der Konfigurationsprozess beginnt in der Regel mit einer werkseitigen Standardeinstellung, die ein konservatives Verhalten (langsame Rampen, reduzierte maximale Leistung) gewährleistet und für die Erstinbetriebnahme sowie Funktionstests geeignet ist. Anschließend passt der Techniker die Parameter an die spezifischen hydraulischen Eigenschaften der Maschine und die Drehzahlanforderungen der Anwendung an. Zu den wichtigsten Einstellungen gehören die Hochlaufzeit (wie schnell sich das Ventil von Null auf die Sollposition öffnet), die Ablaufzeit (wie schnell es schließt), die Verstärkung (das Verhältnis zwischen Joystick-Auslenkung und prozentualer Ventilöffnung) sowie die Totzone (der Bereich um die Joystick-Mitte, in dem keine Leistung abgegeben wird). Bei einigen Systemen können verschiedene Parametersätze gespeichert und umgeschaltet werden, sodass verschiedene Maschinenbediener ihre bevorzugten Regelcharakteristiken auswählen können. Die Konfigurationsdaten sollten als Teil des Inbetriebnahmeprotokolls gespeichert und dokumentiert werden, um einen Bezugspunkt für die zukünftige Fehlerbehebung und für die Wiederherstellung der Einstellungen nach einem Regleraustausch zu bieten.
8: Wie sieht der typische Wartungsplan für ein drahtloses hydraulisches Fernsteuerungssystem aus?
Ein drahtloses hydraulisches Fernsteuerungssystem muss wöchentlich, monatlich, vierteljährlich und jährlich gewartet werden. Die Wartungsarbeiten umfassen das Batteriemanagement, die Überprüfung der Antenne, die Funktionsprüfung des Sicherheitssystems, die Überprüfung der Dichtungen sowie die Überprüfung der Leistung der Proportionalventile. Zu den wöchentlichen Aufgaben gehören die Überprüfung der Batterielaufzeit und des Ladezustands des Senders sowie die Sichtprüfung des Senders auf äußere Beschädigungen. Zu den monatlichen Aufgaben gehören die Funktionsprüfung des Not-Aus-Kreises (Auslösen des Not-Aus bei sicherem Maschinenbetrieb und Überprüfung, ob alle Funktionen innerhalb der Spezifikation anhalten) sowie die Überprüfung der Antennenanschlüsse auf Lockerung oder Korrosion. Zu den vierteljährlichen Aufgaben gehören die Reinigung der Antennenanschlüsse mit einem geeigneten Kontaktreiniger, die Überprüfung der Antennenkabel auf Scheuerstellen oder Beschädigungen der Ummantelung sowie die Überprüfung, ob die Dichtungen des Sendergehäuses intakt sind. Zu den jährlichen Aufgaben gehören die vollständige Prüfung des Ansprechverhaltens der Proportionalventile anhand der Inbetriebnahme-Basisdaten, der Austausch aller Dichtungen, die Anzeichen von Verschleiß aufweisen, die Überprüfung der Firmware-Version anhand der aktuellen Hersteller-Versionen sowie die vollständige Überprüfung der Systemdokumentation. Die Ergebnisse der Funktionsprüfungen der Sicherheitsrelais sollten zur Einhaltung gesetzlicher Vorschriften in einem schriftlichen Wartungsprotokoll festgehalten werden.
9: Was ist der Unterschied zwischen einer analogen und einer digitalen hydraulischen Fernsteuerungsschnittstelle?
Eine analoge hydraulische Fernsteuerungsschnittstelle überträgt Befehlssignale als stufenlos variable elektrische Größen (Spannung oder Strom), während eine digitale Schnittstelle Befehle als binäre Datenpakete codiert, die über Protokolle wie CAN-Bus, Profibus oder Ethernet übertragen werden, wobei digitale Systeme eine höhere Störfestigkeit, bessere Diagnosemöglichkeiten und eine bessere Integration in Maschinensteuerungssysteme bieten. Analoge Schnittstellen (4–20 mA, 0–10 V) lassen sich einfacher implementieren und erfordern weniger technisches Wissen bei der Inbetriebnahme. Ein Techniker kann das Signal mit einem Multimeter messen und sofort erkennen, welcher Befehl gesendet wird. Sie eignen sich für eigenständige Fernsteuerungssysteme ohne Anbindung an eine Maschinen-ECU. Digitale Schnittstellen bieten mehrere Vorteile: Sie sind von Natur aus immun gegen Erdschleifen und Signalrauschen, die bei analogen Signalen über lange Kabelstrecken auftreten; sie können mittels Multiplexing mehrere Befehlskanäle über ein einziges Adernpaar übertragen und unterstützen bidirektionale Kommunikation, wodurch Maschinenzustandsdaten (Fehlercodes, Lastwerte, Sensorwerte) zurück an das Display des Bedieners gesendet werden können. Die Wahl zwischen analoger und digitaler Technik hängt von der bestehenden Architektur der Maschine und dem erforderlichen Integrationsgrad ab. Moderne Maschinen mit CAN-Bus-Steuerungssystemen bevorzugen eindeutig die digitale Integration.
10: Wie bewältigen hydraulische Fernbedienungen den gleichzeitigen Betrieb mehrerer Funktionen?
Hochwertige drahtlose Hydraulik-Fernsteuerungssysteme unterstützen eine echte simultane Multifunktionssteuerung mit unabhängiger Proportionalsteuerung auf allen Kanälen, die mit der vollen Systemaktualisierungsrate (typischerweise 50 Hz) aktualisiert werden. Dadurch können Bediener komplexe mehrachsige Bewegungen koordinieren, ohne dass Funktionen priorisiert werden müssen oder gegenseitige Störungen auftreten. Die Fähigkeit, Ausleger, Arm, Schaufel und Schwenkbewegung gleichzeitig zu steuern, ist für den fachgerechten Einsatz eines Baggers von grundlegender Bedeutung. Ein Fernsteuerungssystem, das diese Befehle nacheinander ausführt (wobei jeweils nur eine Funktion aktualisiert wird) oder bei Mehrkanalbelastung die Auflösung pro Kanal verringert, führt zu einer spürbaren Verschlechterung des Maschinenverhaltens. Bei der Bewertung von Systemen für Multifunktionsanwendungen ist zu überprüfen, ob die angegebene Aktualisierungsrate für alle Kanäle gleichzeitig gilt und nicht nur für einen einzelnen Kanal isoliert. Außerdem ist sicherzustellen, dass die Bandbreite der Funkverbindung ausreicht, um alle Kanaldaten in einem einzigen Paket mit der Nennaktualisierungsrate zu übertragen, anstatt die Kanäle auf mehrere Pakete mit reduzierter effektiver Rate aufzuteilen. Systeme, die gleichzeitig 8 Proportionalkanäle mit einer Auflösung von 12 Bit nutzen, benötigen deutlich mehr Funkbandbreite als einfachere 4-Kanal-Systeme mit 10 Bit, und die Auslegung des Funksystems muss diesen Kapazitätsbedarf berücksichtigen.
Geprüfte Quellen und weiterführende Literatur
Die technischen Inhalte dieses Artikels basieren auf anerkannten technischen Normen, technischen Unterlagen der Hersteller sowie praktischen Erfahrungen aus verschiedenen industriellen Hydraulik-Fernsteuerungsanwendungen. Die folgenden Quellen untermauern die in diesem Artikel gemachten Aussagen und bieten Lesern, die sich näher mit bestimmten Themen befassen möchten, zusätzliche Einblicke.
- ISO 13849-1:2015 – Sicherheit von Maschinen: Sicherheitsrelevante Teile von Steuerungssystemen. Internationale Organisation für Normung. Die maßgebliche Norm für die Bewertung der Leistungsstufe von Sicherheitsfunktionen für hydraulische Fernsteuerungen.
- IEC 61508-1:2010 – Funktionale Sicherheit von sicherheitsrelevanten E/E/PE-Systemen. Internationale Elektrotechnische Kommission. Grundlage für die in diesem Artikel durchgehend erwähnte SIL-Bewertungsmethodik.
- ISO 4413:2010 – Hydraulik: Allgemeine Regeln und Sicherheitsanforderungen für Systeme und deren Komponenten. Internationale Organisation für Normung. Behandelt die Auslegung von Hydrauliksystemen einschließlich der Sicherheitsanforderungen an Steuerungssysteme.
- IEC 60529:2013 – Schutzarten von Gehäusen (IP-Code). Internationale Elektrotechnische Kommission. Maßgebliche Referenz für die Auslegung der IP-Schutzarten und die Prüfverfahren.
- Bosch Rexroth AG. (2024). Proportional- und Servoventiltechnik: Anwendungshandbuch. RE 29 002 / RE 29 003. Erhältlich über die technische Dokumentation von Bosch Rexroth. Behandelt die Hysterese von Proportionalventilen, die Konfiguration von Verstärkern und die Systemintegration.
- Parker Hannifin Corporation. (2023). Konstruktion und Anwendung elektrohydraulischer Systeme. Technisches Handbuch der Parker Hydraulics Division. Behandelt die Auswahl von Proportionalventilen, die Integration von Lastsensoren und die Auslegung von Steuerungssystemen.
- ATEX-Richtlinie 2014/34/EU. Europäisches Parlament und Rat. Der amtliche Text ist auf EUR-Lex (eur-lex.europa.eu) verfügbar. Rechtsgrundlage für die Zertifizierung von Geräten für explosionsgefährdete Bereiche.
- Funkgeräterichtlinie 2014/53/EU. Europäisches Parlament und Rat. Abrufbar bei EUR-Lex. Regelt die Anforderungen an die CE-Kennzeichnung von drahtlosen Sendern und Empfängern auf den europäischen Märkten.
- EU-Maschinenrichtlinie (EU) 2023/1230. Europäisches Parlament und Rat. Abrufbar bei EUR-Lex. Neue Verordnung zur Maschinensicherheit mit Bestimmungen zum ferngesteuerten und autonomen Betrieb, gültig ab Januar 2027.
- Nomi Engineering Division. (2025). Bewertung der Leistung im Einsatz: Drahtlose proportionale hydraulische Fernsteuerungssysteme für Kran-, Bagger- und Industrieventilanwendungen. Interner technischer Bericht. Grundlage für die in diesem Artikel angeführten vergleichenden Leistungsdaten und Beispiele aus der Praxis.
- ETSI EN 300 220-1 V3.1.1 (2017). Europäisches Institut für Telekommunikationsnormen. Geräte für den Nahbereich im Frequenzbereich von 25 MHz bis 1000 MHz. Referenz für die Konformität von Funkfernbedienungen im 433-MHz- und 868-MHz-Bereich.
- FCC Titel 47 CFR Teil 15 – Hochfrequenzgeräte. Federal Communications Commission. Nordamerikanische Referenz für die Einhaltung der Funkvorschriften für lizenzfreie drahtlose Industriegeräte.
Sind Sie bereit, das richtige hydraulische Fernbedienungssystem auszuwählen?
Bei Nomi liefern, spezifizieren und betreuen wir hydraulische Fernsteuerungssysteme über das gesamte Technologiespektrum hinweg – von einfachen, kabelgebundenen Ventilfernsteuerungen bis hin zu fortschrittlichen drahtlosen Proportionalsystemen mit CAN-Bus-Integration und ATEX-Zertifizierung. Ganz gleich, ob Sie als Ingenieur einen neuen Hydraulikkreis entwerfen, als Werksleiter eine Nachrüstung prüfen oder als Beschaffungsspezialist ein Ersatzsystem beschaffen – unser technisches Team verfügt über die nötige Anwendungserfahrung, um Ihnen die richtige Lösung aufzuzeigen, ohne Ihnen unnötige Komplexität aufzudrängen.
Wenden Sie sich noch heute an unser Ingenieurteam unter Angabe Ihrer Anwendungsbeschreibung, des Maschinentyps, des erforderlichen Betriebsabstands, der Umgebungsklasse und der Sicherheitsanforderungen. Wir unterbreiten Ihnen innerhalb von 3–5 Werktagen eine klare Systemempfehlung mit einer entsprechenden technischen Begründung.
Fordern Sie unser Auswahlblatt für hydraulische Fernsteuerungen an als herunterladbares Tool, das Ihr Team durch die gesamte Bewertung der Anwendungsanforderungen führt und ein Lastenheft erstellt, das sich direkt für die Lieferantenbewertung und die Ausschreibungsvorbereitung nutzen lässt.
Bei Anfragen zu Großbeschaffungen, die mehrere Maschinentypen umfassen, oder zu flottenweiten Standardisierungsprogrammen informieren Sie sich bitte über unsere Rahmenvertragsoptionen und unsere zentralisierten Regelungen für den technischen Support, die die langfristige Systemverwaltung großer Maschinenflotten vereinfachen.
