
I sistemi industriali di radiocomando consentono a un operatore di controllare i macchinari a distanza inviando comandi tramite un collegamento radio wireless a un ricevitore montato sulla macchina. Un sistema completo non si limita a un trasmettitore portatile e a un ricevitore. Normalmente comprende i comandi per l'operatore, l'hardware di comunicazione RF, la decodifica dei comandi, il monitoraggio di sicurezza, le interfacce di uscita sul lato macchina e i componenti elettrici, idraulici o elettronici che generano effettivamente il movimento.
Per una macchina idraulica, il percorso di controllo pratico potrebbe presentarsi così:
Operatore → joystick o pulsanti → trasmettitore wireless → comunicazione RF → ricevitore → interfaccia di uscita o controller della macchina → valvola idraulica → attuatore
Nel caso di una macchina azionata elettricamente, le fasi finali potrebbero invece essere:
Operatore → trasmettitore → collegamento RF → ricevitore → PLC o interfaccia dell'azionamento → contattore/VFD/servoazionamento → motore
Questa distinzione è importante nella scelta di un sistema. La scelta del telecomando radio più adatto non dipende solo dal numero di pulsanti o dalla portata dichiarata, ma anche dall'architettura di controllo della macchina, dalle funzioni di sicurezza richieste, dalle interfacce elettriche, dall'ambiente operativo e dalle normative applicabili.
Che cos’è un sistema di radiocomando industriale?
Un sistema di radiocomando industriale è un sistema di controllo wireless utilizzato per inviare comandi ai macchinari senza che l'operatore debba rimanere presso la postazione di comando locale della macchina.
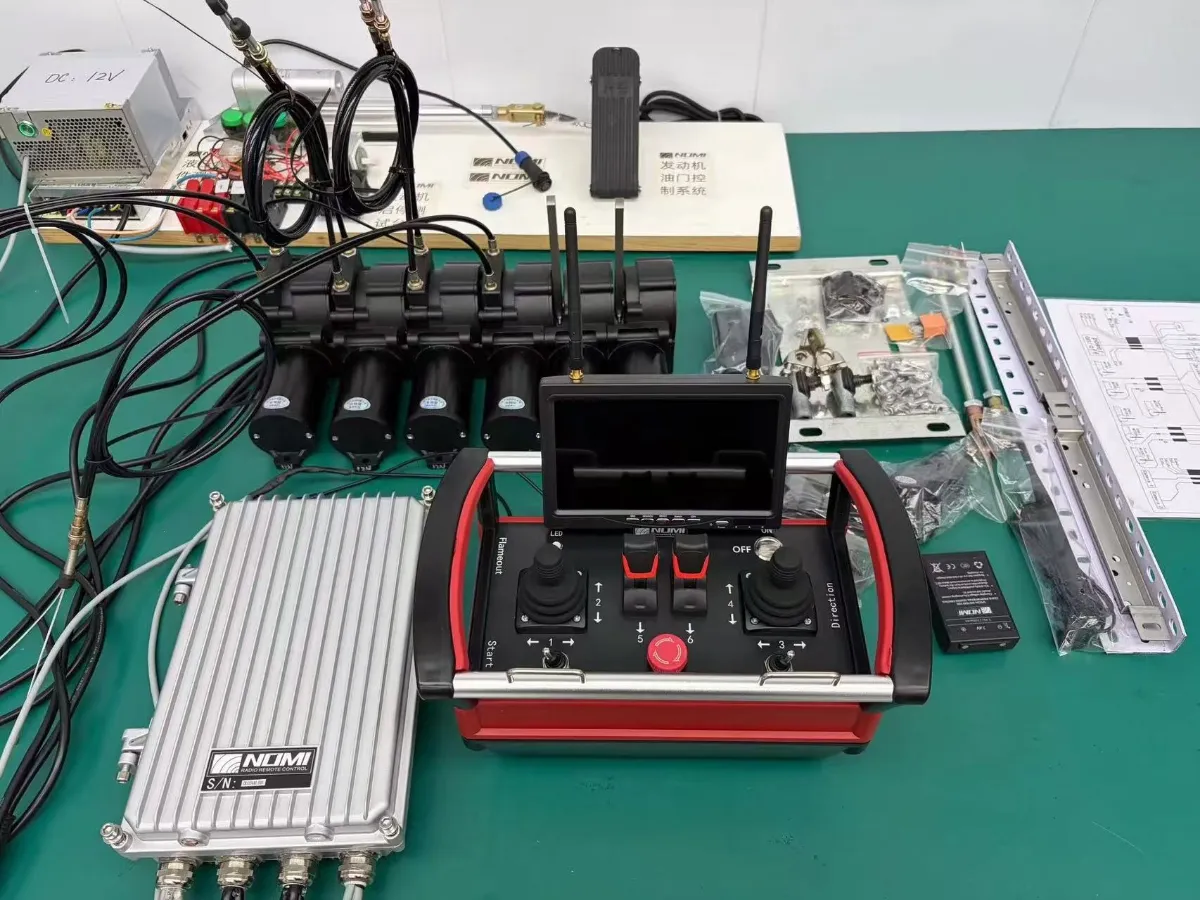
La norma ISO 10968 definisce il controllo remoto dell'operatore come il controllo di una macchina mediante trasmissione via cavo o wireless di segnali da un'unità di comando remota a un'unità ricevente situata sulla macchina. La stessa norma definisce inoltre il controllo proporzionale come un controllo che produce una risposta della macchina continuamente variabile o modulata.
In pratica, un telecomando radio industriale presenta solitamente due terminali elettronici principali:
| Componente | Ruolo principale |
|---|---|
| Trasmettitore | Acquisisce i comandi dell'operatore e invia dati wireless codificati |
| Ricevitore | Riceve, verifica, decodifica e converte i comandi wireless in segnali di uscita a livello di macchina |
Tuttavia, quelle due caselle rappresentano solo la parte visibile del sistema.
A seconda della macchina, gli elementi aggiuntivi possono includere:
- joystick o dispositivi di input a pulsante.
- comandi di arresto di emergenza e di abilitazione.
- microcontrollore e encoder di comando
- Ricetrasmettitore RF e antenna.
- batteria e circuiti di gestione dell'alimentazione.
- logica di abbinamento o di identificazione automatica.
- watchdog lato ricevitore e monitoraggio di sicurezza.
- uscite a relè.
- uscite analogiche o PWM.
- CAN o altre interfacce macchina-rete.
- azionatori per valvole proporzionali.
- bobine dei solenoidi.
- PLC o centralina elettronica della macchina.
- valvole idrauliche.
- motori, cilindri, freni, contattori o altri attuatori.
L'obiettivo ingegneristico è quello di trasmettere in modo affidabile le informazioni dalla mano dell'operatore all'elemento di controllo finale della macchina, assicurando al contempo che determinate condizioni di guasto non generino un comando pericoloso.
I sei livelli funzionali di un sistema di radiocomando industriale
Un modo utile per comprendere un sistema di controllo wireless industriale consiste nel suddividerlo in sei livelli.
1. Dati inseriti dall'operatore
L'operatore avvia il processo di controllo muovendo un joystick, premendo un pulsante, ruotando un selettore o azionando un altro elemento di comando.
2. Trasmettitore wireless
Il trasmettitore misura il segnale in ingresso, lo elabora e converte il comando in un messaggio wireless strutturato.
3. Collegamento di comunicazione RF
Il messaggio viene trasmesso tra il trasmettitore e il ricevitore utilizzando una frequenza radio e un protocollo di comunicazione prestabiliti.
4. Ricevitore wireless
Il ricevitore accetta i messaggi validi provenienti dal trasmettitore associato, elabora i comandi, monitora lo stato della comunicazione e genera i segnali di uscita dal lato macchina.
5. Interfaccia macchina
Il ricevitore può collegarsi direttamente a relè, pilotaggi per valvole proporzionali, ingressi analogici, uscite PWM, interfacce CAN, oppure a un PLC o a una centralina elettronica (ECU).
6. Attuatore finale
L'elemento di comando della macchina genera la risposta fisica, ad esempio lo spostamento di un cursore idraulico, l'azionamento di un contattore, la variazione della velocità del motore o il movimento di un cilindro.
Questo approccio a più livelli è importante perché un sistema può essere solido a un certo livello e incompatibile a un altro.
Ad esempio, un telecomando può avere un collegamento radio eccellente ma risultare comunque inadatto a una macchina idraulica se la sua interfaccia di uscita non è in grado di azionare il sistema di valvole esistente.
1. Trasmettitore: l’interfaccia di controllo dell’operatore
Il trasmettitore è il componente che l'operatore tiene in mano. È lui a determinare in che modo i movimenti umani si traducano in comandi per la macchina.
I trasmettitori industriali di uso comune utilizzano:
- pulsanti
- joystick monoassiali o multiasse
- leve
- selettori rotativi
- interruttori a levetta
- comandi di avvio
- dispositivi di arresto di emergenza
- comandi di abilitazione o di sicurezza (tipo “uomo morto”)
- LED di stato
- display o indicatori diagnostici.
La disposizione fisica è importante perché gli operatori industriali potrebbero indossare guanti, lavorare sotto la pioggia o in presenza di polvere, oppure azionare la macchina guardando il carico o l'area di lavoro anziché il telecomando stesso.
Un elemento di comando non dovrebbe quindi essere scelto solo in base al numero di canali che offre. Anche il suo comportamento meccanico e la sua ergonomia devono essere adeguati all’applicazione.
Un pulsante di solito fornisce un comando discreto:
Premuto → ON
Rilasciato → OFF
Un joystick può fornire un comando a variazione continua:
Neutro → movimento ridotto → movimento medio → movimento massimo.
Ecco perché spesso si ricorre a un joystick quando l'operatore ha bisogno di un controllo preciso dei movimenti.
Il portafoglio di Nomi comprende attualmente sia telecomandi con joystick e telecomandi a pulsanti, il che riflette il fatto che le macchine industriali possono richiedere interfacce di controllo diverse.
Il trasmettitore di solito contiene più di semplici interruttori
A livello interno, un trasmettitore industriale può contenere:
Sezione di ingresso → processore → logica di sicurezza → modulo RF → antenna
Il processore identifica quali comandi sono attivi e può applicare funzioni quali il ridimensionamento, la banda morta, la rampa, la convalida dei comandi o i limiti programmati.
Il modulo RF provvede quindi a formattare e trasmettere i dati.
La gestione della batteria è un'altra funzione importante. Una batteria scarica deve essere considerata parte integrante del comportamento del sistema, anziché essere vista semplicemente come un inconveniente.
Un progetto solido dovrebbe definire cosa succede quando il trasmettitore rimane senza alimentazione durante il funzionamento.
2. Collegamento di comunicazione RF: ben oltre la “portata wireless”
Il collegamento radio collega il trasmettitore e il ricevitore.
È proprio qui che molte descrizioni di prodotti finiscono per concentrarsi eccessivamente su un unico dato:
“Distanza di controllo: 300 m.”
La portata è utile, ma non rappresenta un indicatore completo delle prestazioni wireless.
Le prestazioni effettive della comunicazione possono dipendere da:
- banda di frequenza.
- caratteristiche di uscita del trasmettitore.
- sensibilità del ricevitore.
- progettazione di antenne
- posizione dell'antenna
- ostacoli
- strutture metalliche.
- geometria della macchina.
- interferenze elettromagnetiche.
- altri sistemi wireless.
- protocollo radio.
- tempistica della comunicazione.
- limiti normativi locali.
Un sistema che funziona bene in un'area di prova all'aperto potrebbe comportarsi in modo diverso all'interno di un impianto siderurgico, di un cantiere navale, di una galleria, di un magazzino o di un cantiere edile.
La frequenza non è una scelta universale in termini di “migliore o peggiore”
I sistemi wireless industriali possono essere progettati per diverse bande di frequenza a seconda dell'architettura del prodotto e del mercato di riferimento. Le attuali pagine pubbliche dedicate ai prodotti di Nomi, ad esempio, mostrano diverse opzioni di frequenza a seconda delle configurazioni dei prodotti.
La frequenza corretta è quindi una questione di natura commerciale e normativa, non semplicemente una questione di scegliere il valore più alto.
Per le apparecchiature radio europee rientranti nel campo di applicazione, la norma ETSI EN 300 220-2 riguarda i dispositivi a corto raggio che operano nella banda da 25 MHz a 1.000 MHz; la versione armonizzata attuale è indicata dall’ETSI come versione 3.3.1 ed è citata nella Gazzetta ufficiale dell’Unione europea nel 2025.
Negli Stati Uniti, le apparecchiature a radiofrequenza interessate devono soddisfare i requisiti di autorizzazione della FCC prima di essere commercializzate o importate, in base alla specifica categoria normativa e alle esenzioni previste.
Da ciò deriva una regola pratica per gli acquisti:
Non specificare la frequenza radio prima di aver verificato il mercato di riferimento e i requisiti normativi.
3. Protocollo di comunicazione, accoppiamento e verifica dei comandi
Un telecomando industriale professionale deve fare molto di più che ricevere un segnale radio.
Il ricevitore deve poter stabilire se una trasmissione in arrivo sia valida e se appartenga alla coppia trasmettitore-macchina corretta.
A seconda dell'architettura del sistema, ciò può comportare:
- identificazione univoca.
- abbinamento
- selezione del canale
- convalida dei messaggi
- rilevamento degli errori
- monitoraggio della sequenza.
- organismi di controllo delle comunicazioni.
- scambio bidirezionale di stati.
Lo scopo è quello di ridurre la possibilità che un altro trasmettitore nelle vicinanze controlli accidentalmente la macchina.
Ciò assume particolare importanza negli impianti in cui più gru, veicoli, paranchi o macchinari radiocomandati operano all’interno della stessa area.
Un'architettura di sistema pratica dovrebbe rispondere a quattro domande:
- Quale trasmettitore è autorizzato a comandare questo ricevitore?
- In che modo il destinatario rileva un messaggio non valido o danneggiato?
- In quanto tempo il ricevitore rileva un’interruzione della comunicazione?
- Cosa succede ai dati in uscita dalle macchine quando si interrompe la comunicazione?
L'ultima domanda riguarda la sicurezza, piuttosto che la semplice comunicazione.
4. Ricevitore: l'interfaccia lato macchina
Il ricevitore è installato sulla macchina o al suo interno e funge da ponte tra i comandi wireless e l'architettura di controllo della macchina.
Un ricevitore tipico può comprendere:
Antenna → Sezione front-end RF → Decodificatore/processore → Logica di comando e sicurezza → Interfaccia di uscita
Il design effettivo varia a seconda del produttore e dell’applicazione.
Un ricevitore può fornire:
| Tipo di output | Applicazione tipica |
|---|---|
| Uscita a relè | Contattori, solenoidi, funzioni di accensione/spegnimento |
| Uscita digitale | Ingressi a livello logico o discreti della macchina |
| Tensione analogica | Interfacce di controllo proporzionale |
| Uscita di corrente | Valvole proporzionali a controllo di corrente |
| Uscita PWM | Controllo proporzionale tramite solenoide |
| Interfaccia CAN | Controllori elettronici per macchine e centraline elettroniche (ECU) |
| Interfaccia bus di campo | Integrazione di PLC o sistemi di controllo industriale |
Questo è uno degli aspetti più importanti nella scelta del sistema.
Il numero di canali non è sufficiente
Supponiamo che una macchina abbia otto funzioni.
Un acquirente potrebbe pensare che un “telecomando a 8 canali” sia adatto.
Tale ipotesi è incompleta.
Le otto funzioni potrebbero richiedere:
- otto uscite relè
- sei uscite a relè più due assi proporzionali.
- quattro joystick
- quattro uscite analogiche
- Messaggi CAN
- una combinazione di comandi proporzionali e discreti.
Il ricevitore deve quindi essere adattato all'interfaccia effettiva della macchina.
5. Interfaccia delle valvole idrauliche: il livello critico per i macchinari idraulici
Nel caso delle apparecchiature idrauliche, il ricevitore di norma non aziona direttamente l'attuatore idraulico.
Il comando elettrico, invece, finisce per azionare una valvola idraulica.
Un'architettura semplificata è:
Trasmettitore wireless → ricevitore → pilotatore della valvola → attuatore solenoide/proporzionale → valvola direzionale → attuatore idraulico
L'architettura di controllo idraulico pubblicata da Nomi descrive in modo analogo la sequenza che va dall'input del joystick, passando per la comunicazione wireless, l'output del ricevitore, l'elettronica della valvola, la valvola proporzionale e l'attuatore idraulico.
Questo spiega perché il telecomando idraulico senza fili è fondamentalmente un problema di integrazione elettroidraulica, non si tratta semplicemente di un problema di radiocomando.
Comando idraulico di accensione/spegnimento
Nel caso di una valvola direzionale convenzionale, il ricevitore può alimentare un solenoide:
Uscita ON → solenoide eccitato → lo spool della valvola si sposta
Questo approccio è indicato quando il funzionamento della macchina è essenzialmente discreto.
Controllo idraulico proporzionale
Per il funzionamento proporzionale, il sistema deve comandare la valvola in base all'entità del comando.
Dal punto di vista concettuale:
Joystick 20% → comando valvola piccola
Joystick 50% → comando valvola medio
Joystick 100% → comando valvola massimo configurato
La risposta effettiva può prevedere l’uso di scalatura, banda morta, rampa, guadagno o una curva di controllo non lineare.
Ecco perché due sistemi dotati dello stesso numero di joystick possono determinare comportamenti molto diversi della macchina.
Cosa occorre controllare?
In caso di adeguamento idraulico, verificare almeno quanto segue:
| Parametro | Perché è importante |
|---|---|
| Produttore e modello della valvola | Conferma la compatibilità meccanica ed elettrica |
| Tipo di valvola | Determina l’architettura di controllo on/off o proporzionale |
| Tensione della bobina | Deve corrispondere all'uscita dal lato macchina |
| Corrente o resistenza della bobina | Impedisce una guida con potenza insufficiente o il surriscaldamento |
| Tipo di connettore | Determina la compatibilità del cablaggio |
| Tipo di output | Relè, PWM, analogico, corrente, CAN, ecc. |
| Requisiti del driver della valvola | Alcune valvole proporzionali richiedono una scheda elettronica dedicata |
| Comportamento neutrale | Determina cosa succede quando si rilascia il comando |
| Caratteristiche della bobina | Influisce sulla risposta motoria |
| Circuito idraulico esistente | Stabilisce se l'architettura di retrofit sia praticabile |
La documentazione attuale di Nomi relativa all'adeguamento idraulico pone particolare enfasi sull'identificazione del produttore della valvola, del modello, delle specifiche della bobina, della tensione dell'impianto elettrico e sul fatto che la valvola sia di tipo on/off o proporzionale, prima di selezionare l'interfaccia di adeguamento.
Per gli acquirenti, ne deriva una regola importante:
Inviate al fornitore le informazioni relative alla valvola e al sistema di controllo, non solo il nome della macchina e il numero di canali.
6. Integrazione di controllori di macchina, PLC, ECU e azionamenti
Non tutti i telecomandi industriali si collegano direttamente a un attuatore.
I macchinari moderni possono già essere dotati di un PLC, di una centralina elettronica (ECU) per veicoli, di un controller per macchine o di un'architettura di controllo elettronico distribuito.
In questo caso, il sistema remoto può fungere da interfaccia operatore wireless.
L'architettura potrebbe essere:
Trasmettitore → collegamento RF → Ricevitore → PLC/ECU → logica della macchina → attuatore
Questa configurazione presenta un importante vantaggio: la logica esistente della macchina continua a gestire gli interblocchi, la sequenzializzazione, i limiti e altre funzioni.
Un recente caso di riferimento nell'ambito dell'integrazione industriale descrive questo modello come un sistema remoto in cui il ricevitore invia comandi discreti o in rete, mentre il PLC o il PAC esegue la logica della macchina e le funzioni di controllo relative alla sicurezza.
Ciò porta a una fondamentale differenza di progettazione:
Livello di comando
“Cosa vuole che faccia la macchina l'operatore?”
Livello di controllo della macchina
“Quel comando è consentito? E in che modo la macchina dovrebbe eseguirlo?”
Livello di sicurezza
“Cosa deve succedere se l'operatore, il collegamento wireless, il controller o un altro componente smette di funzionare?”
Un sistema di telecomando wireless non dovrebbe essere considerato automaticamente come l'intera architettura di controllo solo perché è dotato di un pulsante di arresto di emergenza.
7. Arresto di emergenza e funzionamento di sicurezza
Il controllo wireless pone un problema ingegneristico specifico:
Cosa succede quando il collegamento di comunicazione smette di funzionare?
Tra le possibili cause figurano:
- trasmettitore fuori portata.
- interferenze radio.
- guasto della batteria del trasmettitore.
- perdita di potenza del ricevitore.
- antenna danneggiata.
- guasto del trasmettitore interno.
- guasto del ricevitore.
- errore nel protocollo di comunicazione.
Un sistema progettato correttamente richiede una risposta ben definita.
La risposta dipende dall’applicazione specifica, ma il principio è che un guasto rilevato non dovrebbe consentire alla macchina di continuare a eseguire un comando fuori controllo.
La norma ISO 13850:2015 definisce i requisiti funzionali e i principi di progettazione relativi alle funzioni di arresto di emergenza dei macchinari.
Pagina ufficiale dell'ISO dedicata alla norma ISO 13850:2015
La norma IEC 60204-1:2016+A1:2021 riguarda le apparecchiature elettriche delle macchine e include requisiti relativi ad aspetti quali l'arresto di emergenza, la protezione dei circuiti di comando e gli aspetti relativi alla disattivazione sicura della coppia.
Pagina ufficiale dell'IEC dedicata alla norma IEC 60204-1:2016+A1:2021
L'arresto di emergenza fa parte del sistema di sicurezza della macchina
Questa distinzione è importante.
Un pulsante di arresto di emergenza su un trasmettitore è un dispositivo di input.
La funzione completa di arresto di emergenza comprende la logica, gli elementi di commutazione, l'interfaccia con la macchina e il meccanismo finale di controllo dell'energia necessari per portare la macchina nella condizione di sicurezza definita.
Per questo motivo, limitarsi ad affermare:
“Il telecomando è dotato di un pulsante di arresto di emergenza.”
non descrive in modo esaustivo l'architettura di sicurezza.
8. Sistemi di controllo relativi alla sicurezza e livelli di prestazione
La norma ISO 13849-1:2023 fornisce una metodologia e i requisiti per la progettazione e l'integrazione delle parti dei sistemi di controllo relative alla sicurezza che svolgono funzioni di sicurezza. Si applica alle tecnologie elettriche, idrauliche, pneumatiche e meccaniche.
Pagina ufficiale dell'ISO dedicata alla norma ISO 13849-1:2023
L'aspetto fondamentale per chi acquista un telecomando è che le prestazioni di sicurezza richieste devono essere ricavate dalla valutazione dei rischi della macchina.
La norma ISO 12100:2010 stabilisce i principi e la metodologia per la valutazione e la riduzione dei rischi legati alle macchine. L’ISO conferma che questa edizione rimane valida a seguito della revisione del 2022, sebbene sia in fase di elaborazione una norma sostitutiva.
Pagina ufficiale dell'ISO dedicata alla norma ISO 12100:2010
Ciò significa che un acquirente non dovrebbe iniziare con:
“Voglio PL d.”
Il processo migliore è il seguente:
Identificare i pericoli → effettuare la valutazione dei rischi → determinare le funzioni di sicurezza necessarie → determinare le prestazioni richieste → progettare e convalidare il sistema di controllo
Il livello di prestazione (SIL) richiesto non è quindi un elemento che dovrebbe essere scelto semplicemente perché un fornitore lo pubblicizza.
9. Prevenzione dell'avvio imprevisto della macchina
I sistemi wireless industriali devono inoltre tenere conto del comportamento all'avvio.
Consideriamo questa sequenza:
- La macchina ha perso il collegamento radio.
- La comunicazione è stata ripristinata.
- Il trasmettitore presenta ancora un joystick spostato dalla posizione neutra.
- La macchina inizia immediatamente a muoversi.
Tale comportamento potrebbe risultare inaccettabile a seconda della macchina e della valutazione dei rischi.
La norma ISO 14118:2017 tratta la prevenzione dell'avvio imprevisto delle macchine, comprese le fonti di energia quali quelle elettriche, idrauliche, pneumatiche e l'energia accumulata, nonché le influenze esterne.
Pagina ufficiale dell'ISO dedicata alla norma ISO 14118:2017
Un'architettura pratica per un telecomando potrebbe quindi includere una sequenza di avvio prestabilita, ad esempio:
Accensione → verifica del trasmettitore/ricevitore → ripristino dell'arresto di emergenza → comando di avvio → comando di movimento
La sequenza esatta deve essere stabilita in base al progetto della macchina e ai requisiti di sicurezza applicabili.
10. Telecomando proporzionale vs telecomando a pulsanti
Lo stile di controllo più appropriato dipende dalla risposta richiesta dalla macchina.
| Requisito | Sistema a pulsante | Joystick/sistema proporzionale |
|---|---|---|
| Funzioni semplici di accensione/spegnimento | Adatto | Adatto |
| Movimento a velocità fissa | Adatto | Adatto |
| Posizionamento di precisione | Limitato | Più adatto |
| Velocità variabile | Limitato | Adatto |
| Movimento idraulico fluido | Di solito limitato | Più adatto |
| Funzioni di sollevamento di base | Comune | È anche possibile |
| Funzionamento proporzionale multiasse | Non proprio l'ideale | Adatto |
| Macchinari idraulici complessi | Dipende dalla macchina | Spesso più appropriato |
Un telecomando a pulsanti può essere tecnicamente eccellente per una gru con movimenti ben definiti e distinti.
Un sistema con joystick proporzionale diventa più utile quando l'operatore deve regolare il movimento in modo continuo.
Il punto fondamentale è che “Il termine ”proporzionale” descrive il comportamento dei comandi della macchina, non solo la forma fisica del trasmettitore.
Un joystick collegato a un sistema che genera solo segnali di attivazione/disattivazione dei relè non costituisce automaticamente una soluzione di controllo idraulico proporzionale.
11. Uscite del ricevitore: relè, analogiche, PWM e CAN
L'interfaccia di uscita è spesso una delle specifiche più fraintese.
Uscita a relè
Le uscite a relè sono utili per la commutazione di funzioni discrete quali:
- contattori
- solenoidi direzionali
- funzioni ausiliarie
- luci
- corni
- circuiti di avvio/arresto.
Uscita analogica
L'uscita analogica può rappresentare l'ampiezza del comando utilizzando un segnale continuo, come la tensione o la corrente, a seconda della configurazione del sistema.
Ciò può essere indicato per l'elettronica delle valvole proporzionali, gli azionamenti o altre apparecchiature a controllo analogico.
Uscita PWM
Il PWM può essere utilizzato per controllare solenoidi proporzionali variando il comando di controllo effettivo.
La risposta effettiva della valvola dipende dal circuito di comando della valvola, dalle caratteristiche del solenoide, dalla regolazione della corrente, dalle impostazioni del dither e dal sistema idraulico.
Interfaccia CAN
Il CAN viene comunemente utilizzato nei casi in cui la macchina disponga già di una rete di controllo elettronico.
In tali sistemi, il ricevitore può trasmettere informazioni di comando a un'ECU anziché alimentare direttamente la bobina di una valvola.
Per quanto riguarda gli appalti, la domanda giusta non è quindi:
“Quante uscite ha il ricevitore?”
Una domanda più appropriata è:
“Di quale tipo di output ha bisogno ciascuna delle funzioni richieste della macchina?”
12. Installazione dell'antenna e del ricevitore
Un'antenna è un piccolo componente che influisce notevolmente sulle prestazioni wireless effettive.
Un sistema radio teoricamente valido può funzionare male se l'antenna:
- protetto da una struttura metallica.
- posizionato troppo vicino a componenti elettronici che generano molto rumore.
- installato con un orientamento non corretto.
- situato in una posizione scomoda.
- collegato con un cavo o un connettore non adeguato.
I macchinari industriali pongono ulteriori sfide, poiché molte macchine sono costituite da grandi strutture metalliche.
Nel caso di una gru, il ricevitore può essere montato in posizione elevata rispetto all’area operativa.
Nel caso di un escavatore o di una macchina mobile, il ricevitore può essere installato all’interno di un vano motore o di un vano elettrico compatto.
Nel caso di un'autobetoniera, la posizione del ricevitore può influire anche sull'esposizione a vibrazioni, acqua, sporcizia e interferenze elettromagnetiche.
Pertanto, la scelta e il posizionamento dell'antenna dovrebbero essere considerati parte integrante dell'installazione del sistema, anziché essere trattati come un aspetto secondario.
13. Protezione ambientale: il grado di protezione IP è solo una delle specifiche
I telecomandi industriali possono funzionare all’aperto, nelle fabbriche, nei cantieri edili, in presenza di olio idraulico, in ambienti polverosi o in condizioni di vibrazioni frequenti.
L'involucro richiede quindi una progettazione adeguata dal punto di vista ambientale.
Tra le caratteristiche rilevanti possono figurare:
- protezione contro l'ingresso di agenti esterni
- temperatura di esercizio
- resistenza agli urti
- resistenza alle vibrazioni
- resistenza chimica
- Esposizione ai raggi UV
- sigillatura dei connettori
- protezione dei cavi.
- progettazione dell'alloggiamento della batteria.
Le classificazioni IP sono utili, ma non descrivono appieno la durata dei dispositivi.
Ad esempio, due prodotti possono avere lo stesso grado di protezione IP, ma una resistenza diversa alle vibrazioni, agli urti, agli sbalzi di temperatura o all'usura meccanica.
Un processo di approvvigionamento più efficace tiene conto dell'intero contesto operativo.
14. Sistemi industriali di radiocomando per macchinari idraulici
I macchinari idraulici rappresentano un’applicazione particolarmente importante, poiché il comando a distanza potrebbe dover riprodurre il comportamento dei comandi idraulici manuali.
L'attuale portafoglio di prodotti di Nomi si concentra su soluzioni industriali di controllo remoto wireless per sistemi idraulici proporzionali, gru, escavatori, gru a torre, argani e altre attrezzature per impieghi gravosi.
Per gli interventi di adeguamento idraulico, l'architettura complessiva potrebbe essere la seguente:
Circuito idraulico esistente
↓
Interfaccia valvola e solenoide
↓
Elettronica del ricevitore/di uscita
↓
Trasmettitore wireless
L'adeguamento non comporta necessariamente la sostituzione dell'intero sistema idraulico.
Il materiale pubblicato da Nomi in materia di retrofit descrive un approccio che consente di mantenere il circuito idraulico esistente, aggiungendo al contempo interfacce per valvole ad azionamento elettrico e un ricevitore per garantire il controllo wireless.
Ciò risulta utile per le macchine che dispongono già di pompe idrauliche, valvole, cilindri, motori e circuiti idraulici funzionanti, ma che necessitano di un comando a distanza da parte dell'operatore.
15. Esempi di applicazione
I sistemi di radiocomando industriale trovano impiego in numerose categorie di macchinari, ma l'architettura richiesta varia a seconda dell'applicazione.
Gru e paranchi
Tra i comandi più comuni figurano:
- sollevare/abbassare
- viaggio in tram
- viaggio in ponte
- funzioni ausiliarie
- avvio/arresto
- arresto di emergenza
Il sistema può utilizzare pulsanti, comandi a due fasi, joystick o combinazioni di questi elementi.
Attualmente Nomi offre telecomandi per gru edili nell'ambito della sua gamma di prodotti per il controllo remoto industriale.
Escavatori
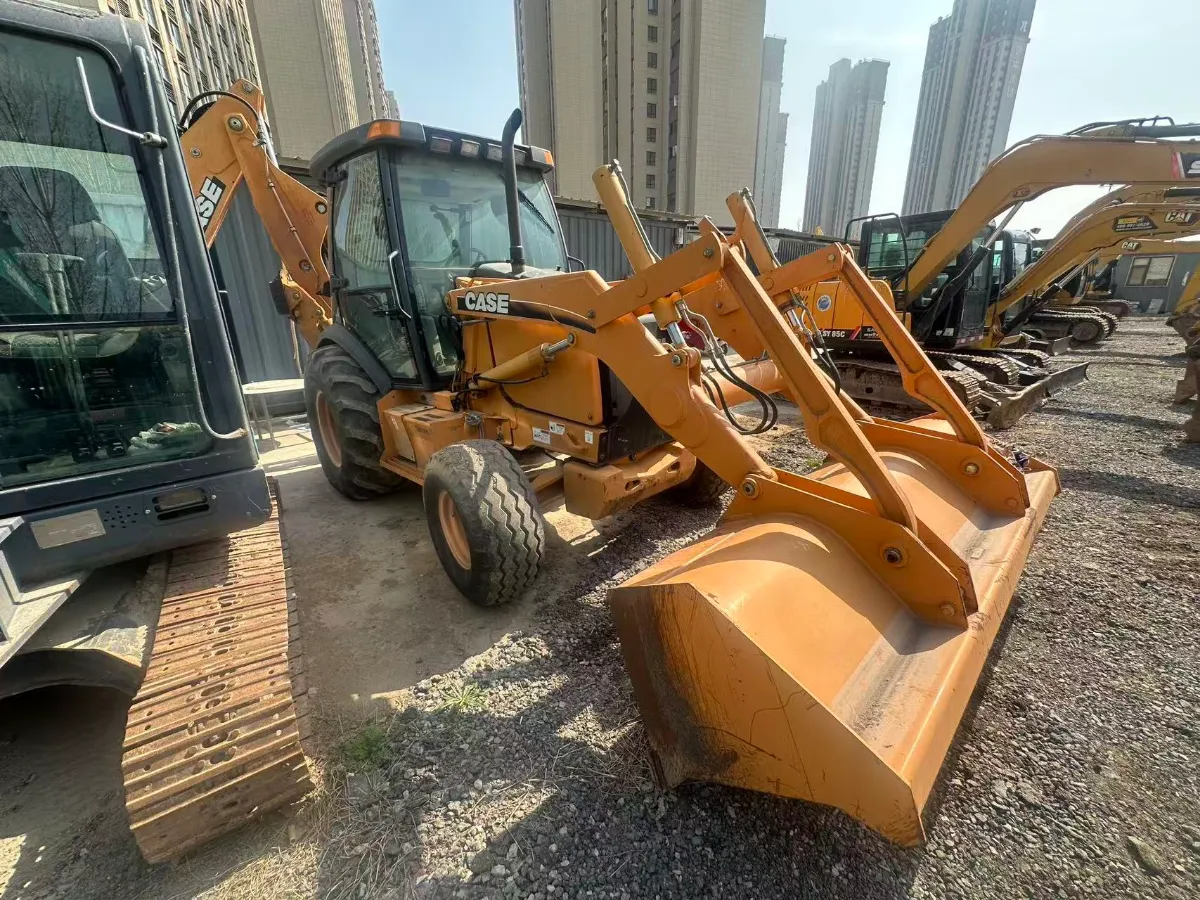
Un escavatore può richiedere un funzionamento simultaneo su più assi, il che rende il controllo proporzionale ancora più importante.
Tra le possibili funzioni figurano:
- boom
- braccio
- secchio
- altalena
- viaggi
- accessori ausiliari
Per i progetti di ristrutturazione, kit di comando a distanza per escavatori idraulici industriali richiedono un’analisi particolarmente accurata delle interfacce idrauliche ed elettriche originali.
Autocarri con pompa per calcestruzzo
I requisiti di controllo possono includere:
- movimento del braccio
- funzioni della pompa
- sistema idraulico ausiliario
- funzioni relative al motore
- arresto di emergenza.
Poiché il posizionamento del braccio e il controllo idraulico richiedono spesso movimenti fluidi, il comando proporzionale può risultare importante.
Verricelli e macchinari specializzati
Il comando del verricello potrebbe richiedere:
- direzione
- velocità variabile
- comportamento dei freni
- funzioni ausiliarie
- arresto in sicurezza
In questo caso, il rapporto tra il comando a distanza e la trasmissione finale o il motore idraulico è fondamentale.
16. Cosa dovrebbero specificare gli acquirenti prima di richiedere un preventivo?
Una richiesta del tipo:
“Le chiedo gentilmente di farmi un preventivo per un telecomando industriale wireless per il mio escavatore.”
di solito non è sufficiente per un preventivo tecnico accurato.
Una richiesta di preventivo ben strutturata contiene le seguenti informazioni.
| Specifiche tecniche | Esempio di informazioni da fornire |
|---|---|
| Tipo di macchina | Escavatore, gru, autobomba, pale gommate, verricello |
| Modello della macchina | Produttore e modello esatto |
| Metodo di controllo | Idraulica, elettrica, elettronica, PLC |
| Numero di funzioni | 4, 6, 8, 12, ecc. |
| Tipo di controllo | On/off, proporzionale, misto |
| Assi del joystick | Numero e configurazione degli assi |
| Valvola esistente | Produttore e modello |
| Tensione del solenoide | 12 V CC, 24 V CC, ecc. |
| Corrente del solenoide | Corrente nominale o resistenza |
| Connettore | Tipo di connettore esistente |
| Tensione della macchina | 12 V, 24 V, altro |
| Risultato richiesto | Relè, analogico, PWM, CAN |
| Arresto di emergenza | Circuito di sicurezza esistente e comportamento richiesto |
| Ambiente operativo | In ambienti interni, all'aperto, in condizioni di umidità, in presenza di polvere, in ambiente marino, ecc. |
| Temperatura | Temperatura ambiente minima e massima |
| Distanza di lavoro richiesta | Superficie operativa reale approssimativa |
| Paese | Definisce i requisiti radio e normativi |
| Documenti richiesti | Dichiarazioni, rapporti di prova, schemi elettrici, manuali |
| Schema elettrico esistente | Consigliatissimo |
| Schema idraulico esistente | Consigliatissimo |
Questo tipo di informazioni consente a un fornitore di valutare il sistema effettivo, anziché scegliere un telecomando generico basandosi esclusivamente sul numero di canali.
17. Errori comuni negli acquisti
Errore n. 1: basare la scelta esclusivamente sulla distanza di controllo
Una gamma di prodotti pubblicizzata da tempo non compensa un'interfaccia macchina incompatibile.
In caso di retrofit, è necessario verificare la compatibilità prima che la gamma diventi il fattore di confronto principale.
Errore n. 2: Scegliere in base al numero di canali
“L'espressione ”8 canali” non specifica se tali canali siano di tipo relay, proporzionale, analogico, PWM o comandi CAN.
Errore n. 3: dare per scontato che tutti i sistemi a joystick siano proporzionali
Il meccanismo del joystick e l'architettura delle uscite elettriche sono specificazioni distinte.
Errore n. 4: considerare la certificazione IP67 come prova di una resistenza industriale totale
La protezione contro l'ingresso di corpi estranei è importante, ma anche le vibrazioni, gli urti, la temperatura, la qualità dei connettori e la resistenza meccanica sono fattori rilevanti.
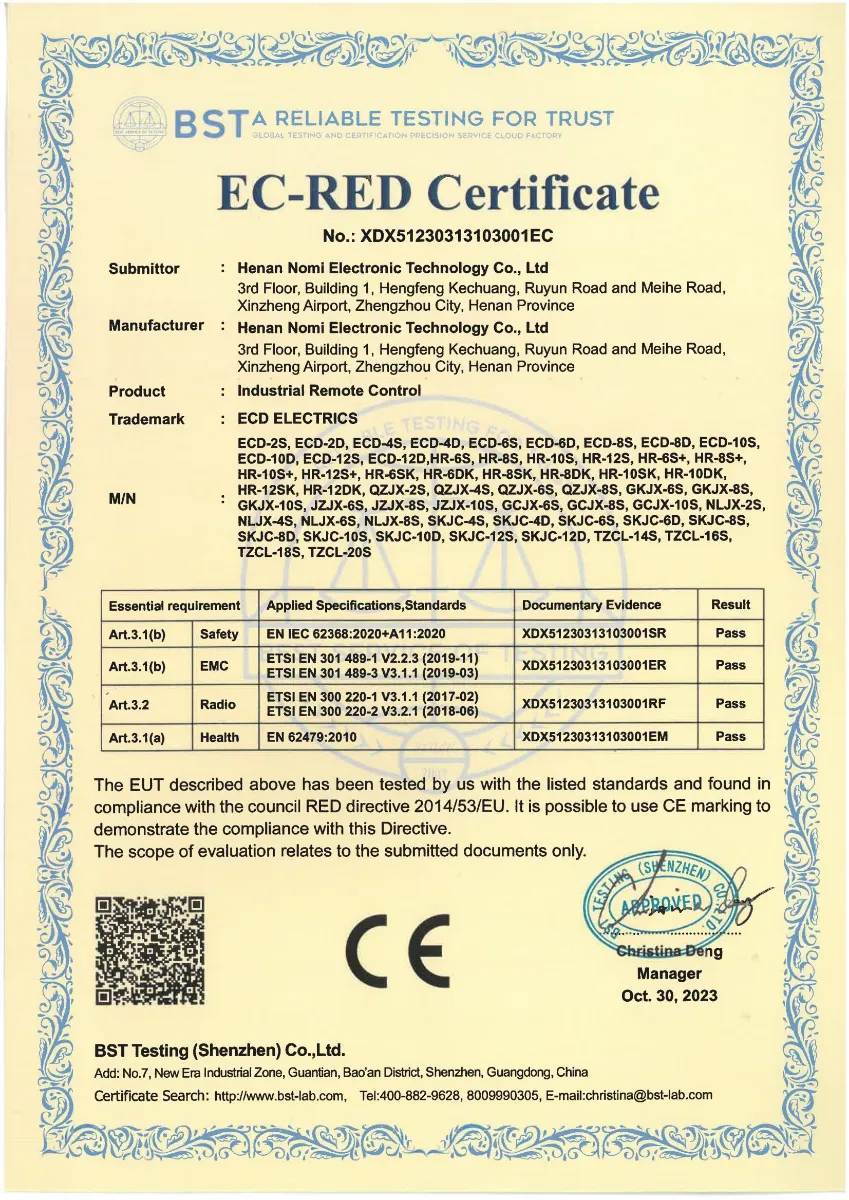
Errore n. 5: dare per scontato che le certificazioni CE o FCC garantiscano automaticamente la conformità alle norme di sicurezza delle macchine
Le autorizzazioni radio e la sicurezza dei macchinari sono questioni normative distinte.
Un dispositivo radio può soddisfare i requisiti RF applicabili senza per questo soddisfare automaticamente l'architettura completa di sicurezza della macchina.
Errore n. 6: ignorare ciò che accade dopo la perdita del segnale
L'acquirente dovrebbe chiedere espressamente:
Cosa succede a ciascuna uscita quando la comunicazione viene interrotta?
Errore n. 7: Ignorare il comportamento all’avvio
Il sistema dovrebbe avere un comportamento ben definito in seguito al ripristino dell'alimentazione, alla sostituzione del trasmettitore, all'accoppiamento o al ripristino della comunicazione.
Errore n. 8: omissione delle informazioni originali relative alla valvola
Nel caso delle apparecchiature idrauliche, il produttore della valvola, il modello della valvola, la tensione della bobina, la corrente, il connettore e il tipo di comando possono essere più importanti della marca della macchina.
18. Standard e conformità: cosa occorre verificare?
A seconda del tipo di macchina e del mercato, le seguenti norme sono particolarmente rilevanti.
| Standard / quadro di riferimento | Argomento principale | Perché è importante |
|---|---|---|
| ISO 12100:2010 | Valutazione e riduzione dei rischi legati ai macchinari | Definisce il quadro generale per l'analisi della sicurezza |
| ISO 13849-1:2023 | Componenti dei sistemi di controllo relativi alla sicurezza | Rilevante quando le funzioni di comando a distanza contribuiscono alle funzioni di sicurezza |
| ISO 13850:2015 | Funzione di arresto di emergenza | Aspetti rilevanti per la progettazione dell'arresto di emergenza |
| ISO 14118:2017 | Prevenzione dell’avvio imprevisto | Riguarda il comportamento all'avvio e al riavvio |
| IEC 60204-1:2016+A1:2021 | Apparecchiature elettriche delle macchine | Riguarda il controllo elettrico delle macchine e l'implementazione dell'arresto di emergenza |
| ISO 15817:2012 | Sistemi di comando a distanza per macchine movimento terra | Particolarmente rilevante per le macchine movimento terra azionate a distanza |
| ETSI EN 300 220-2 | Apparecchiature radio a corto raggio applicabili | Riguardo ad alcuni casi di conformità alle norme dell'UE in materia di spettro radio |
| Norme FCC relative all'autorizzazione delle apparecchiature | Apparecchiature RF negli Stati Uniti | Riguarda le apparecchiature radio statunitensi soggette alla normativa applicabile |
È opportuno sottolineare l’ambito di applicazione della norma ISO 15817. L’ISO precisa che essa si applica ai sistemi di controllo remoto utilizzati su macchine per il movimento terra, secondo la definizione della norma ISO 6165. Non definisce un quadro di riferimento universale valido per ogni applicazione industriale di controllo remoto wireless.
Per questo motivo, gli acquirenti dovrebbero verificare lo standard specifico della macchina, i requisiti radio regionali e i requisiti di sicurezza applicabili alla propria installazione.
19. Una sequenza di selezione pratica
Un buon processo di selezione può essere sintetizzato in sette fasi.
Fase 1: Definizione della macchina
Indicare con precisione il tipo di macchina, il modello, il sistema di controllo e l’ambiente operativo.
Fase 2: Elencare tutte le funzioni richieste
Suddividere le funzioni in:
ON/OFF
proporzionale
ausiliario
relativo alla sicurezza
Fase 3: Identificare l'interfaccia della macchina esistente
Verificare se la macchina richiede:
relè → analogico → PWM → CAN → ingresso PLC → comando ECU
Fase 4: Identificare l'interfaccia dell'attuatore
Per le macchine idrauliche, indicare il modello della valvola, le specifiche del solenoide e le caratteristiche richieste per il driver.
Fase 5: Definizione dell'architettura di sicurezza
Determinare:
- comportamento in caso di arresto di emergenza
- comportamento in caso di perdita del segnale
- prevenzione delle partenze impreviste
- comportamento di ripristino
- rapporto tra controllo locale e manuale
Fase 6: Verifica dei requisiti ambientali e radio
Controlla:
- temperatura
- Grado di protezione IP
- urti/vibrazioni
- area operativa
- banda radio
- autorizzazione regionale
- Requisiti EMC
Passaggio 7: Richiedere la documentazione tecnica prima dell'acquisto
Una richiesta di offerta seria dovrebbe idealmente essere corredata da:
- schema elettrico
- assegnazione dei terminali
- specifiche di output
- descrizione dell'interfaccia della macchina
- istruzioni di installazione
- documentazione sulla sicurezza
- documentazione relativa alla conformità radio
- relazioni di prova o dichiarazioni pertinenti
20. Spesso la caratteristica più importante non è la portata della radio
Quando si confrontano i sistemi di radiocomando industriali, gli acquirenti si concentrano naturalmente sulle specifiche visibili:
gamma
numero di canali
Grado di protezione IP
durata della batteria
Questi aspetti sono importanti, ma per molti progetti di integrazione delle macchine c'è un'altra questione che viene prima di tutto:
Il sistema è in grado di interfacciarsi correttamente con l'architettura di controllo esistente della macchina?
Per le macchine idrauliche, ciò significa controllare l'interfaccia tra la valvola e il solenoide.
Per i macchinari controllati da PLC, ciò significa verificare il metodo di comunicazione e la logica a livello di macchina.
Per quanto riguarda le gru e i paranchi, ciò significa comprendere il circuito di comando esistente e le funzioni di sicurezza.
Per gli ambienti pericolosi, ciò significa anche verificare i requisiti specifici di certificazione per le aree pericolose, anziché dare per scontato che un involucro industriale standard sia sufficiente.
Questo è uno dei modi più utili per confrontare i fornitori di telecomandi.
21. Come Nomi si inserisce in questa architettura di sistema
L'attuale sito web pubblico di Nomi presenta l'azienda come specializzata in soluzioni di controllo remoto wireless industriali per sistemi idraulici proporzionali, gru, gru a torre, escavatori, argani e altri macchinari per impieghi gravosi. Il suo portafoglio di prodotti comprende comandi idraulici a distanza, comandi a joystick, comandi a pulsanti, comandi per gru da cantiere e sistemi di comando per gru a ponte e paranchi.
Tale struttura del prodotto corrisponde direttamente alle diverse architetture di controllo descritte in questo articolo.
Per un'applicazione idraulica in cui è richiesto un controllo variabile del movimento, un sistema di comando idraulico a distanza potrebbe essere necessario integrarlo con la valvola esistente e l’architettura elettrica, anziché considerarlo come un accessorio wireless isolato.
Per le interfacce operatore basate sul movimento proporzionale, telecomandi con joystick sono la categoria di prodotti in questione.
Per semplici funzioni discrete delle macchine, telecomandi a pulsanti potrebbe essere opportuno.
Per applicazioni di sollevamento specifiche per determinate macchine, telecomandi per gru edili affrontare un'altra architettura industriale comune.
La configurazione corretta dovrebbe essere determinata, in ultima analisi, in base alle funzioni e alle interfacce della macchina piuttosto che al solo nome della categoria di prodotto.
22. Conclusione finale
Un sistema di radiocomando industriale va inteso come una catena di controllo completa, non semplicemente come un telecomando wireless.
L'architettura di base è la seguente:
Operatore
↓
Trasmettitore e comandi
↓
Comunicazione wireless
↓
Ricevitore
↓
Interfaccia macchina
↓
PLC, ECU, driver per valvole o relè
↓
Valvola idraulica, azionamento a motore, contattore o attuatore
Il sistema richiede inoltre un approccio specifico in materia di sicurezza:
Arresto di emergenza + monitoraggio delle comunicazioni + logica di sicurezza della macchina + stato di sicurezza definito
Per gli acquirenti, le specifiche più utili non si limitano quindi alla portata del segnale radio o al numero di pulsanti. Prima di scegliere l’attrezzatura è necessario definire l’architettura di controllo della macchina, i requisiti di proporzionalità, il tipo di uscita del ricevitore, la compatibilità delle valvole idrauliche, le funzioni di sicurezza, le condizioni ambientali, le normative in materia di radio e la documentazione richiesta.
Ciò è particolarmente importante nel caso degli interventi di retrofit idraulici, in cui il sistema wireless deve integrarsi con la valvola esistente e con l'interfaccia elettrica, anziché limitarsi a trasmettere comandi a lunga distanza.
Domande frequenti
Quali sono i componenti principali di un sistema di radiocomando industriale?
I principali componenti funzionali sono il trasmettitore, il collegamento di comunicazione RF, il ricevitore, l'interfaccia lato macchina, il sistema di controllo e l'attuatore finale. A seconda dell'applicazione, possono essere presenti elementi aggiuntivi quali circuiti di arresto di emergenza, pilotaggi per valvole proporzionali, PLC, ECU, antenne, batterie e interfacce diagnostiche.
Come funziona un radiocomando industriale?
L'operatore aziona un joystick, un pulsante o un interruttore. Il trasmettitore converte tale input in un comando wireless codificato. Il ricevitore verifica e decodifica il comando, quindi genera un segnale in uscita destinato all'architettura di controllo della macchina. Il controller della macchina, la valvola, l'azionamento o il relè producono quindi la risposta fisica della macchina.
Qual è la differenza tra un trasmettitore e un ricevitore di telecomando industriale?
Il trasmettitore è il dispositivo posto dal lato dell'operatore che genera i comandi. Il ricevitore è installato sulla macchina e converte i comandi wireless in segnali di uscita a livello della macchina.
Il telecomando a joystick è sempre proporzionale?
No. Un joystick costituisce un tipo di comando da parte dell'operatore, ma il comando finale impartito alla macchina dipende dall'architettura elettronica e dalle uscite del ricevitore. Un sistema proporzionale richiede un'interfaccia in grado di generare ed elaborare comandi variabili.
Quali tipi di uscita vengono utilizzati nei sistemi di radiocomando industriali?
Tra le interfacce più comuni figurano le uscite a relè, le uscite digitali, le uscite analogiche di tensione o corrente, le uscite PWM e le interfacce di comunicazione elettroniche CAN o di altro tipo.
In che modo la perdita di segnale influisce su un sistema di radiocomando industriale?
Un sistema progettato correttamente dovrebbe rilevare l'interruzione di una comunicazione valida e portare le uscite interessate nella condizione di sicurezza definita. Il comportamento preciso dipende dall'architettura di sicurezza della macchina e dalla valutazione dei rischi.
Quali informazioni devo fornire al momento dell'acquisto di un telecomando idraulico wireless?
Come minimo, indicare il modello della macchina, il numero di funzioni, il tipo di controllo, la tensione della macchina, il produttore e il modello delle valvole idrauliche, la tensione e la corrente dei solenoidi, il tipo di connettore, i requisiti (proporzionali o on/off), l’ambiente operativo, l’intervallo richiesto, il paese di utilizzo e gli schemi elettrici o idraulici esistenti.
Il grado di protezione IP67 significa che un telecomando è adatto a qualsiasi applicazione all’aperto?
No. Il grado di protezione IP indica il livello di protezione contro la penetrazione di agenti esterni in condizioni di prova definite. L’idoneità all’uso all’aperto può dipendere anche da fattori quali vibrazioni, urti, temperatura, esposizione ai raggi UV, connettori, sostanze chimiche, struttura meccanica e modalità di installazione.
L'omologazione CE o FCC equivale alla certificazione di sicurezza delle macchine?
No. La conformità alle norme sulle radiocomunicazioni e la sicurezza delle macchine riguardano requisiti diversi. Le funzioni di sicurezza applicabili devono essere valutate nell’ambito dell’architettura di sicurezza complessiva della macchina.
La norma ISO 15817 si applica a tutti i sistemi di radiocomando industriali?
No. La norma ISO 15817:2012 riguarda specificatamente i sistemi di comando a distanza utilizzati sulle macchine movimento terra. Altre applicazioni potrebbero richiedere requisiti diversi, specifici per il tipo di macchina, relativi alla sicurezza funzionale, all'impianto elettrico, alle comunicazioni radio o alle normative regionali.
